

Артикул: 523-511
Модель: ЯБИ-97(8Т)
Секция: Дополнительная
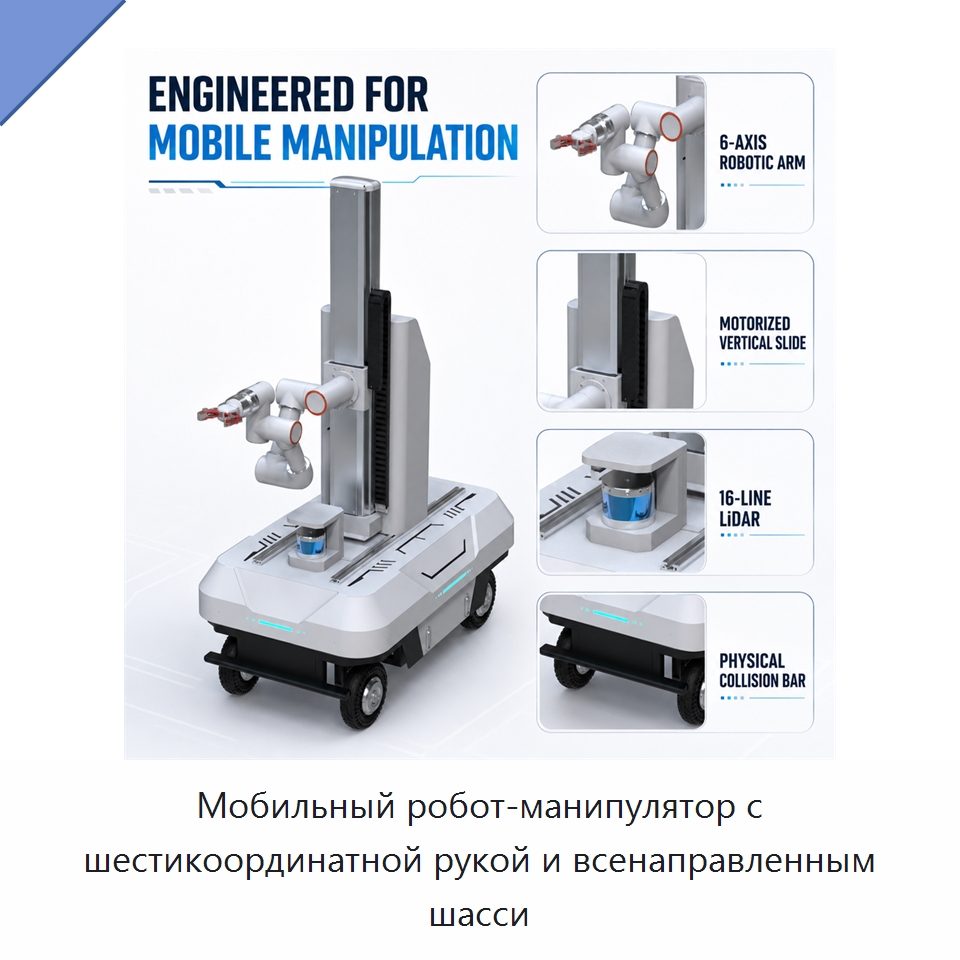
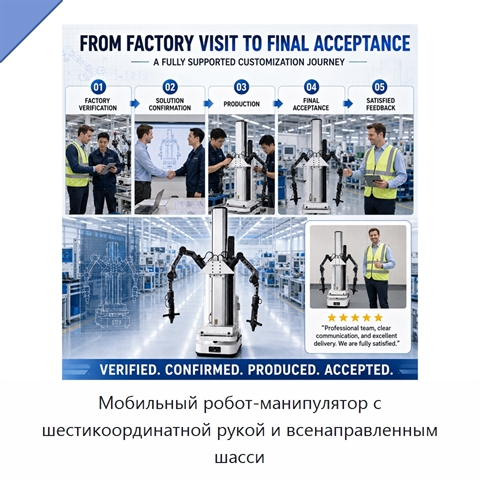
Мобильный робот-манипулятор с шестикоординатной рукой и всенаправленным шасси
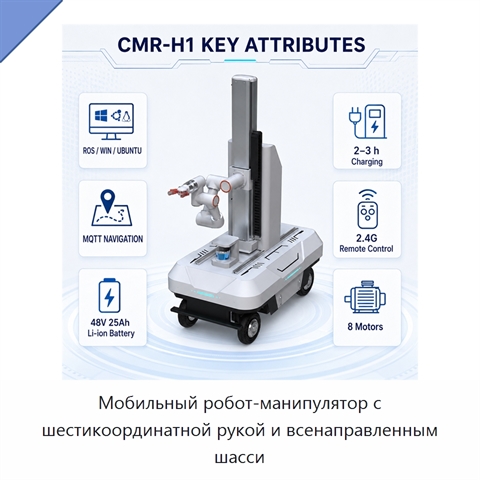
Мобильная роботизированная платформа объединяет навигационную систему, вертикальный подъемник с моторным приводом и роботизированную руку. Четырехколесная ходовая часть позволяет перемещаться вбок, по диагонали и разворачиваться на месте. Такая конструкция поддерживает движение в узких проходах и компактных рабочих ячейках. Навигация обеспечивает планирование маршрутов по карте и динамический обход препятствий без стационарных направляющих. Подъемник с ходом 1 м расширяет рабочую зону по высоте. Рука может достигать нескольких уровней по высоте, что позволяет настраивать операции для разных объектов и рабочих точек. Программное управление объединяет навигацию, движение и подключение периферийных устройств. Платформа поддерживает настройку путей захвата и перемещения объектов, а также робототехнические исследования и проекты гибкой автоматизации.
Задать вопрос Искать на Baidu
Какую задачу решает мобильный робот-манипулятор
Мобильный робот-манипулятор предназначен для перемещения материалов между стеллажами, конвейерами и рабочими станциями, отбора объектов, обслуживания станков, а также загрузки и разгрузки шкафов.
Характеристики ЯБИ-97(8Т)
Модель (по базе 91Т)ЯБИ-97(8Т)
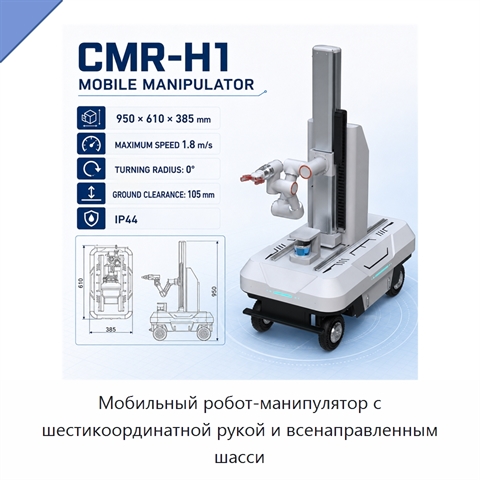
Габариты (Д × Ш × В)950 × 610 × 385 мм
Мощность(Вт)2000 Вт
Напряжение48 В
Мобильный робот-манипулятор - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯБИ-97(8Т) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯБИ-97(8Т) под условия применения (руками первого изготовителя или собственного производства в России).
Дата последней сверки данных: 26.09.26
Производитель и характеристики проверены.
Люди, которые искали Мобильный робот-манипулятор, также смотрели:
 +5 фото
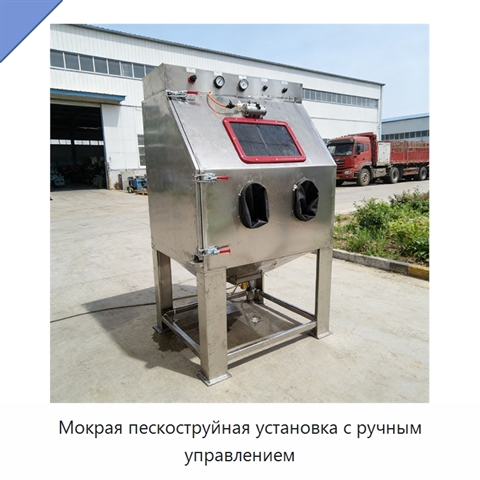
Мокрая пескоструйная установка с ручным управлением
Модель: СФУ-49(5Н)
Мокрая пескоструйная установка оснащена насосом для жидкого песка мощностью 750 Вт, выполненным из полиуретана с повышенной износостойкостью. Такая конструкция насоса рассчитана на длительную работу и способствует увеличению его срока службы при продолжительной эксплуатации. Сопло имеет внутренний д
 +3 фото
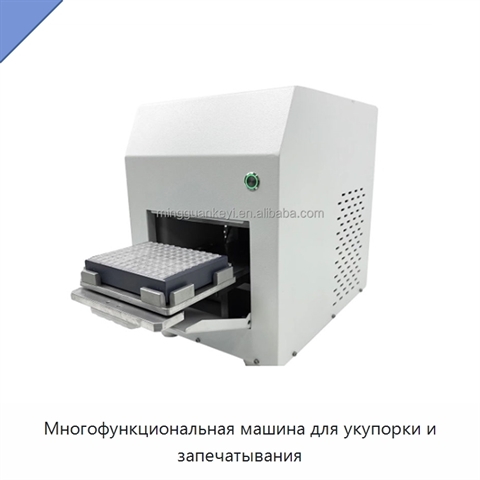
Многофункциональная машина для укупорки и запечатывания
Модель: СМА-75(4В)
Машина работает в полуавтоматическом режиме при напряжении 220 В.
 +5 фото
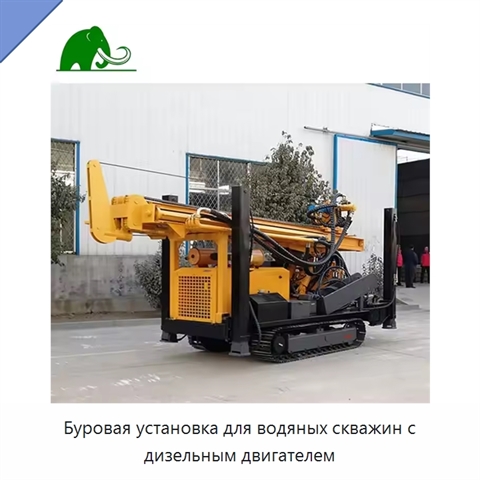
Буровая установка для водяных скважин с дизельным двигателем
Модель: ТЖЕ-71(2С)
Буровая установка для водяных скважин оснащена ходовым мотором с редуктором, установленным на шасси. Интегрированный редуктор выполнен с двумя двигателями, что обеспечивает повышенную мощность и крутящий момент, долговечность и низкие затраты на техническое обслуживание. Установка имеет прочное шасс
 +1 фото
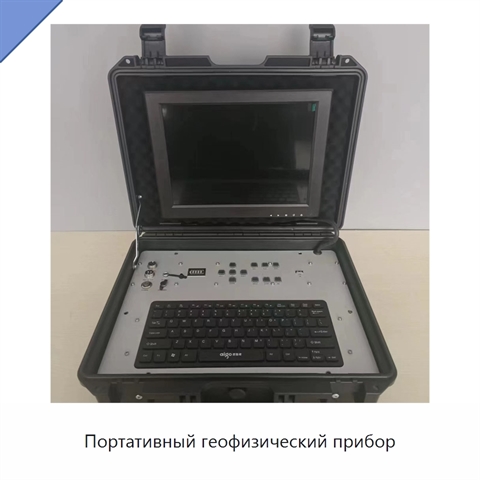
Портативный геофизический прибор
Модель: ХЕГ-51(7И)
Портативный геофизический прибор измеряет изменения удельного электрического сопротивления, возникающие при различии геологических веществ, и формирует данные о подземных аномалиях. Принцип измерения близок к традиционной электроразведке методом сопротивлений; применение технологий измерения естеств