


Артикул: 534-412
Модель: БЮП-19(4Ю)
Секция: Дополнительная
Рентгеновский робот для неразрушающего контроля
Рентгеновский робот выполняет цифровую радиографию внутренних частей натяжных зажимов и соединительных гильз, установленных на проводе, без разрезания конструкции. Он рассчитан на расщеплённые провода с двойной и четверной конфигурацией, где распорки и несколько проводов в пучке затрудняют ручной доступ к соединению. Натяжной зажим является опрессованным соединением в анкерной точке, воспринимающим полное механическое натяжение; радиография позволяет обнаружить коррозию и неполную опрессовку до отказа. Платформа поддерживает многопроводные конфигурации в диапазоне 220–500 кВ. Панель визуализации выводит рентгеновское изображение в реальном времени, пока робот находится на пролёте, поэтому подозрительный зажим можно выявить во время того же выезда без лабораторной обработки. Рентгеновская головка перемещается вместе с роботом и запускается с земли, чтобы персоналу не требовалось приближаться к источнику излучения. Беспилотный летательный аппарат размещает пилотный трос, после чего манипуляторы автоматически раскрываются и смыкаются для установки робота на провод и его снятия. Контроль возможен без отключения цепи 110 кВ, продолжающей передавать нагрузку. Робот оснащён двигателем мощностью 2500 Вт.
Задать вопрос Искать на Baidu
Какую задачу решает рентгеновский робот
Рентгеновский робот предназначен для неразрушающего контроля линейной арматуры на проводах линий электропередачи непосредственно на пролёте.
Характеристики БЮП-19(4Ю)
Модель (по базе 91Т)БЮП-19(4Ю)
Основные компонентыдвигатель, ПЛК, рентгеновский блок, источник, панель визуализации
Тип приводаэлектрический
Степень защитыIP65
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)2500 Вт
Напряжение48 В, 110/220 кВ
Рентгеновский робот - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации БЮП-19(4Ю) под условия применения (на базе производителя-оригинала или нашего завода в России).
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации БЮП-19(4Ю) под условия применения (на базе производителя-оригинала или нашего завода в России).
Данные проверены на актуальность: 27.09.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Рентгеновский робот, также смотрели:
 +5 фото
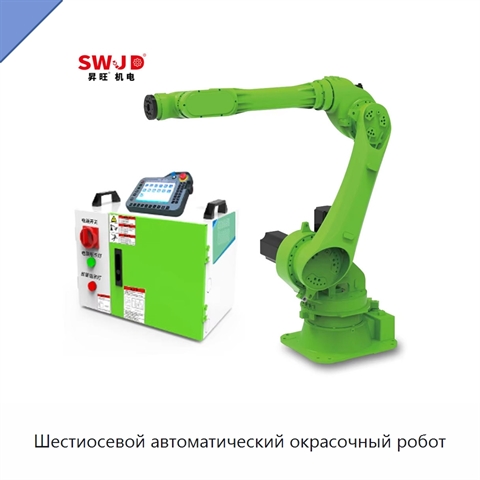
Шестиосевой автоматический окрасочный робот
Модель: АШИ-85(7С)
Номинальная нагрузка роботизированной руки составляет 10 кг при радиусе перемещения 2100 мм и точности повторяемости ±0,03 мм. Для первой оси предусмотрен угловой диапазон ±165°; для второй — от −60° до +88°, для третьей — от −88° до +60°, для четвёртой — ±175°, для пятой — от −215° до +30°, для шес
 +5 фото
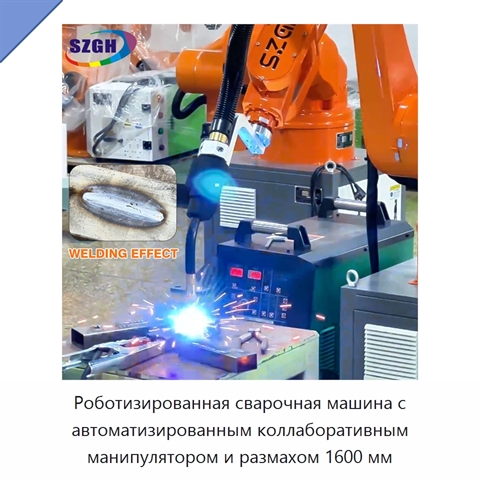
Роботизированная сварочная машина с автоматизированным коллаборативным манипулятором и размахом 1600 мм
Модель: ИКЯ-98(9Ф)
Роботизированная сварочная машина оснащена автоматизированным коллаборативным роботизированным манипулятором с размахом 1600 мм и предназначена для промышленной сварки. Система управления поддерживает до 12 осей, включая внешние оси. Дисплей поддерживает китайский, английский, русский, корейский и в
 +4 фото
Роботизированная рабочая станция с двумя манипуляторами
Модель: ПЛЮ-52(7Н)
Встроенная ячейка роботизированной рабочей станции выполнена с единым фоном, схемой освещения и расположением камер для создания сопоставимых условий экспериментов. Рабочее пространство поддерживает согласованный захват, перемещение объектов и манипуляции на столешнице. Регулируемая по вертикали ось
 +4 фото
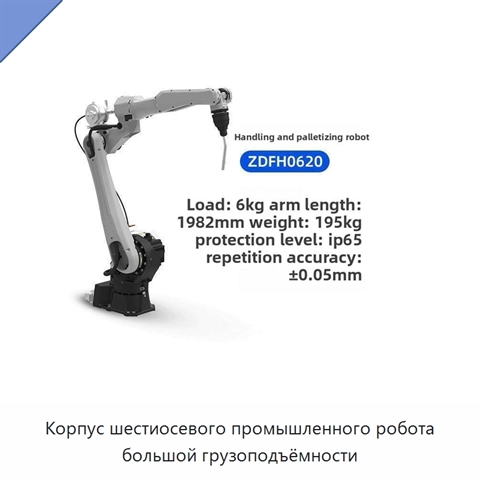
Корпус шестиосевого промышленного робота большой грузоподъёмности
Модель: УГН-57(2Г)
Корпус шестиосевого промышленного робота рассчитан на тяжёлые режимы работы и операции с крупными грузами. Механическая рука обеспечивает точные и разносторонние перемещения по шести осям при выполнении сложных задач. Изделие предназначено для сварки, паллетирования и подъёма грузов. Конструкция обл