


Артикул: 531-097
Модель: РНИ-51(9Г)
Секция: Дополнительная
Линейная направляющая седьмой оси
Седьмая ось выполнена в виде линейной направляющей с возможностью увеличения длины хода в соответствии с потребностями заказчика. Установка на полу выполняется с помощью регулируемых анкерных болтов. Такое крепление ускоряет монтаж и помогает сохранять точность на неровных поверхностях, а также в пространствах, где цепи и трубопроводы затрудняют размещение оборудования. Для ограничения перемещения предусмотрены концевой выключатель и механический предохранительный ограничитель хода, предотвращающий сход с рельса за пределами шарнирного робота. Полузакрытая тяговая цепь оснащена встроенной защитой из листового металла. Такое исполнение обеспечивает безопасную и надёжную работу робота.
Задать вопрос Искать на Baidu
Какую задачу решает направляющая седьмой оси
Линейная направляющая седьмой оси используется как узел линейного перемещения робота в составе роботизированной установки.
Характеристики РНИ-51(9Г)
Модель (по базе 91Т)РНИ-51(9Г)
Основные компонентыПЛК, двигатель, подшипник, редуктор, мотор, шестерня, насос
Отчёт об испытаниях оборудованияпредоставлен
Мощность (Вт)10 кВт, 3 кВт, 4 кВт, 5 кВт
Напряжение380 В, 220 В
Направляющая седьмой оси - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации РНИ-51(9Г) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации РНИ-51(9Г) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата последней проверки актуальности данных: 27.09.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Направляющая седьмой оси, также смотрели:
 +5 фото
Автоматизированный портальный робот
Модель: ЮЖР-11(8Ш)
Автоматизированный портальный робот выполнен как многофункциональное оборудование. Его оснащение включает шестерни, мотор, редуктор и программируемый логический контроллер ПЛК. Контроллер управляет автоматизированной работой оборудования, а портальное исполнение объединяет перечисленные механические
Фото обновленной модели АРБ-91(5Г) в процессе подготовки
Мобильный однобалочный козловой кран на пневмоколёсном ходу, грузоподъёмность 150 т
Модель: АРБ-91(5Г)
Кран оснащён двигателем, дистанционным управлением и гибкой системой рулевого управления. Максимальная высота подъёма составляет 5 м; номинальный грузовой момент и пролёт определяются по запросу.
 +5 фото
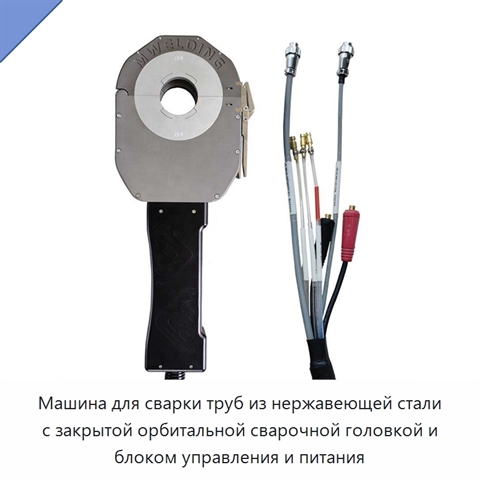
Машина для сварки труб из нержавеющей стали с закрытой орбитальной сварочной головкой и блоком управления и питания
Модель: ЮНТ-88(2Г)
Машина для сварки труб из нержавеющей стали оснащена закрытой орбитальной сварочной головкой и блоком управления и питания. Масса изделия составляет 70 кг.
 +5 фото
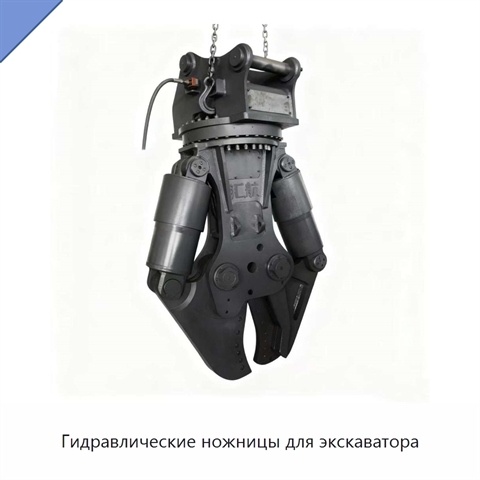
Гидравлические ножницы для экскаватора
Модель: ИБУ-22(2П)
Конструкция оснащена двумя цилиндрами.