Артикул: 355-717 Модель: ЕДК-17(4Т) Секция: Дополнительная

Автономный шестиосевой коллаборативный робот-манипулятор для сварки, паллетирования, окраски распылением, захвата и размещения

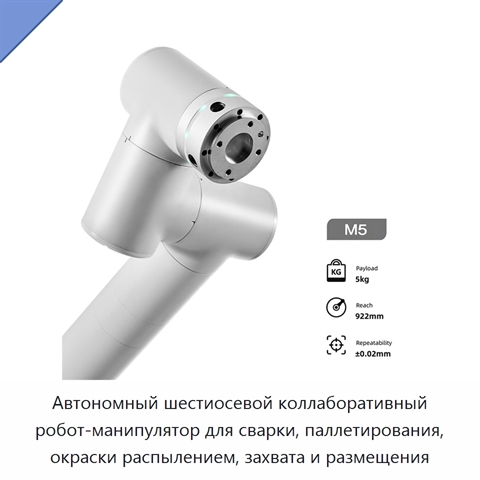
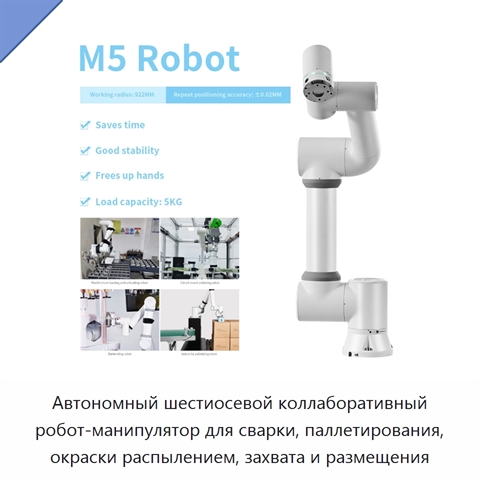
Автономный шестиосевой коллаборативный робот-манипулятор рассчитан на полезную нагрузку 5 кг и досягаемость 922 мм. Кинематическая схема содержит шесть вращательных сочленений. Повторяемость позиционирования по стандарту ИСО 9283 составляет ±0,02 мм, а типичная скорость рабочей точки — 1 м/с. Манипулятор допускает монтаж в любой ориентации; размер основания равен 149 × 149 мм, приблизительная масса — 22 кг. Уровень шума составляет менее 65 дБ. Эксплуатация предусмотрена при температуре от 0 до 45 °С и относительной влажности не более 90 % без образования конденсата. Параметры питания рабочего инструмента составляют 24 В и 1,5 А. Интерфейс ввода-вывода включает два цифровых входа, два цифровых выхода, один аналоговый вход и один аналоговый выход. Конструкция выполнена из алюминия и стали. Робот-манипулятор выполняет сварку, паллетирование, окраску распылением, захват и размещение, гравирование металла и лазерную резку. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание ЕДК-17(4Т) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяAutonomous Robotic Arm Machine Welding Pallet Spray Painting Cobot 6 Axis Pick And Place Weld Collaborative Robot Arm, China IP54 Easy Programming Automatic Cobot Machine Kit Engraving Laser Cutting Welding Metal Collaborative 6-Axis Motor Gearbox
Задать вопрос Искать на Baidu

Какую задачу решает шестиосевой коллаборативный робот-манипулятор

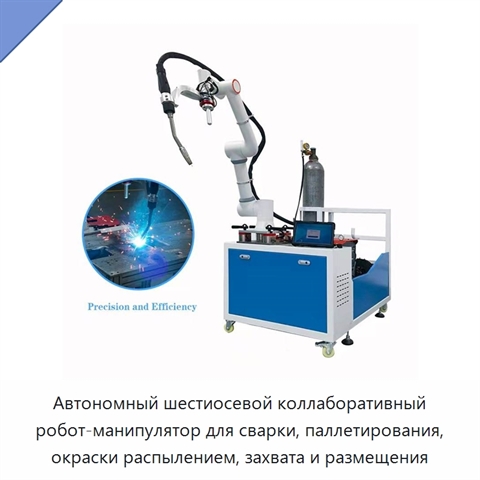
Шестиосевой коллаборативный робот-манипулятор применяется для сварки, паллетирования, окраски распылением, захвата и размещения, гравирования металла и лазерной резки.
Нанесение покрытий
Резка металла
Сварка металла

Характеристики ЕДК-17(4Т)

Модель (по базе 91Т)ЕДК-17(4Т)
Совместимый тип продуктазахваты, датчики, конвейеры, системы технического зрения, концевые исполнительные устройства, многоцелевые роботы
Основные компонентыПЛК, мотор, система загрузки, система работы в течение всего дня, система авторизации зависимостей, основная рама, система значений, редуктор, сосуд под давлением, двигатель
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)261 Вт, 1 кВт, 0,6 кВт
Напряжение220 В, 380 В, 110 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЕДК-17(4Т) под конкретные условия применения (силами первого производителя или силами нашего завода в России).

Дата последней проверки актуальности данных: 02.09.26

Данные о производителе и характеристиках проверены.

Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
Стационарный двухступенчатый винтовой воздушный компрессор 55, 75 или 90 кВт с фиксированной скоростью+5 фото

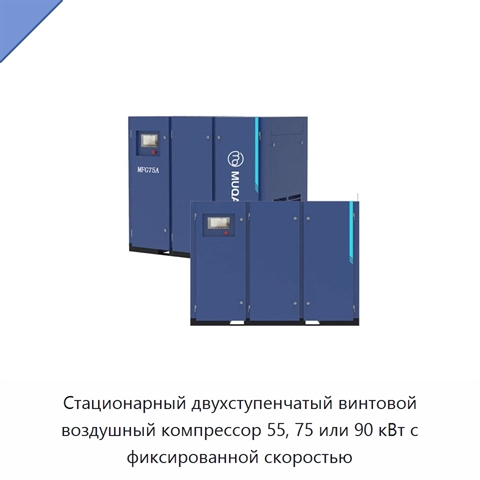
Стационарный двухступенчатый винтовой воздушный компрессор 55, 75 или 90 кВт с фиксированной скоростью
Модель: КЖЕ-58(5А)
Двухступенчатый винтовой воздушный компрессор выполнен в стационарной конфигурации и работает с фиксированной скоростью от трёхфазной сети переменного тока. Доступны варианты мощности 55, 75 и 90 кВт, а также напряжения 380 и 220 В. Компрессор рассчитан на работу с воздухом, имеет безмасляное исполн
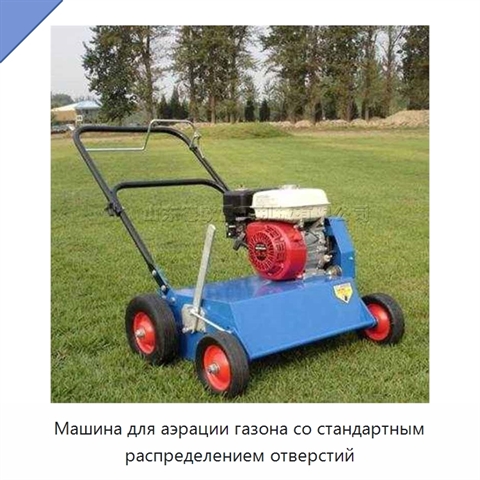
Машина для аэрации газона со стандартным распределением отверстий+5 фото

Машина для аэрации газона со стандартным распределением отверстий
Модель: ПДЕ-72(2Д)
Машина разрыхляет уплотнённую почву, улучшая её воздухо- и водопроницаемость и помогая питательным веществам поступать к корням травы. Максимальная глубина бурения составляет 70 мм. Передние и задние противовесы вместе с рациональными общими габаритами поддерживают устойчивую работу оборудования во
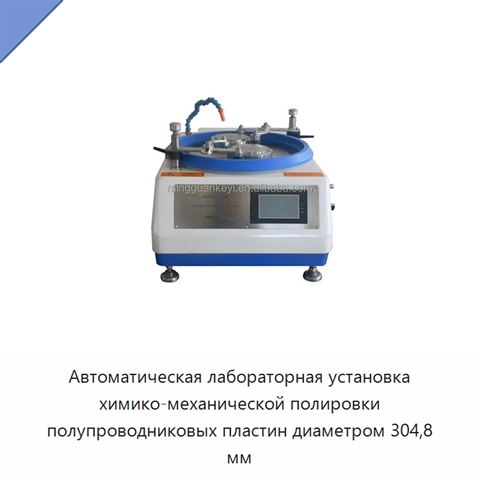
Автоматическая лабораторная установка химико-механической полировки полупроводниковых пластин диаметром 304,8 мм+1 фото

Автоматическая лабораторная установка химико-механической полировки полупроводниковых пластин диаметром 304,8 мм
Модель: БШЕ-48(9Т)
Установка оснащена двумя рабочими станциями с индивидуальным управлением. Полировальные элементы и корпус изготовлены из коррозионностойких материалов. Полировальная плита из нержавеющей стали имеет диаметр 300 мм и среднеквадратичную плоскостность менее 0,25 мкм на 645,16 мм². Биение плиты при вращ
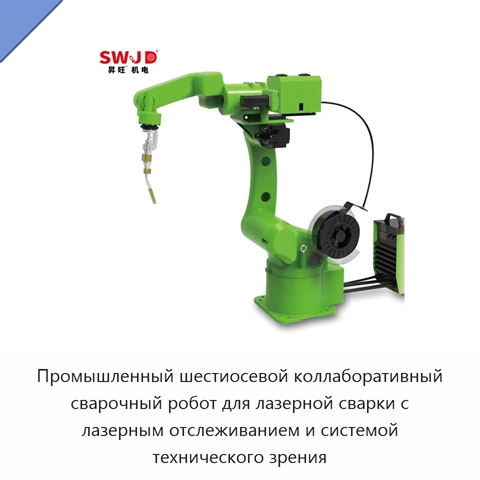
Промышленный шестиосевой коллаборативный сварочный робот для лазерной сварки с лазерным отслеживанием и системой технического зрения+1 фото

Промышленный шестиосевой коллаборативный сварочный робот для лазерной сварки с лазерным отслеживанием и системой технического зрения

Модель: ТПУ-21(5У)
Промышленный коллаборативный сварочный робот предназначен для выполнения сварочных операций, включая лазерную сварку, и оснащён лазерным отслеживанием и системой технического зрения. Манипулятор имеет шесть осей, номинальную грузоподъёмность 10 кг и радиус перемещения 1500 мм. Точность повторяемости