Артикул: 355-687 Модель: ЯСД-19(8М) Секция: Дополнительная

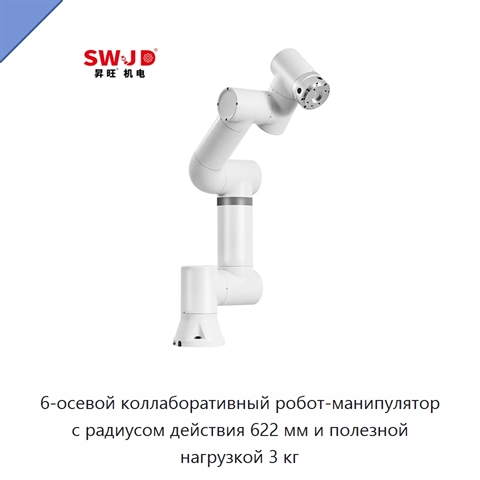
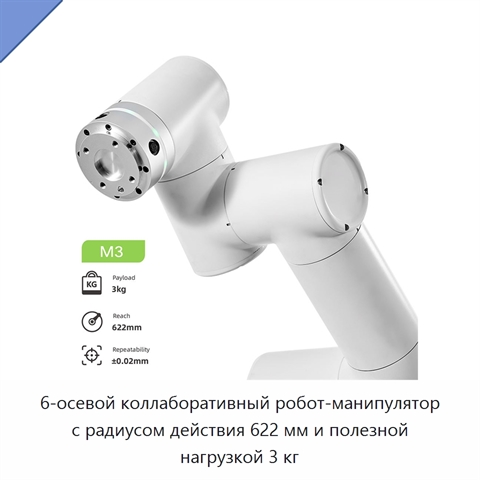
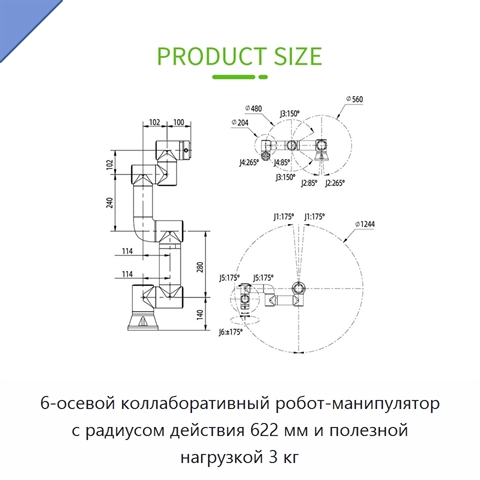
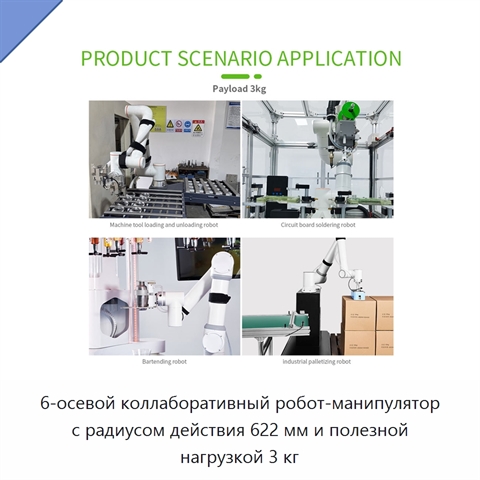
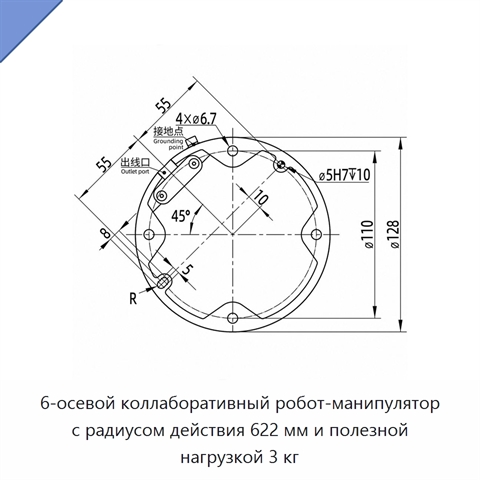
6-осевой коллаборативный робот-манипулятор с радиусом действия 622 мм и полезной нагрузкой 3 кг

Коллаборативный робот-манипулятор выполнен по 6-осевой схеме, имеет радиус действия 622 мм и рассчитан на полезную нагрузку 3 кг. Он поддерживает операции захвата и размещения объектов в рамках многозадачной автоматизации. Манипулятор совместим с концевыми исполнительными устройствами, захватами и системами технического зрения. Мощность составляет 224 Вт, напряжение — 220 или 380 В. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание ЯСД-19(8М) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяCollaborative Robot Arm Lab 6 Axis 622mm Reach 3kg Payload Pick and Drop Arm Robot for Easy Deployment Multi-Task Automation
Задать вопрос Искать на Baidu

Какую задачу решает 6-осевой коллаборативный робот-манипулятор

Коллаборативный робот-манипулятор предназначен для захвата и размещения объектов при выполнении задач многозадачной автоматизации.
Захват объектов
Размещение объектов

Характеристики ЯСД-19(8М)

Модель (по базе 91Т)ЯСД-19(8М)
Совместимый тип продуктаконцевые исполнительные устройства, захваты, системы технического зрения
Основные компонентыПЛК, двигатель, система загрузки, круглосуточная система, система авторизации зависимостей, основная рама, система значений
Мощность(Вт)224 Вт
Напряжение220 В, 380 В
6-осевой коллаборативный робот-манипулятор - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯСД-19(8М) под условия применения (руками первого изготовителя или собственного производства в России).

Дата последней проверки актуальности данных: 01.09.26

Данные о производителе и характеристиках проверены.

Люди, которые искали 6-осевой коллаборативный робот-манипулятор, также смотрели:
Вакуумный сушильный шкаф+5 фото

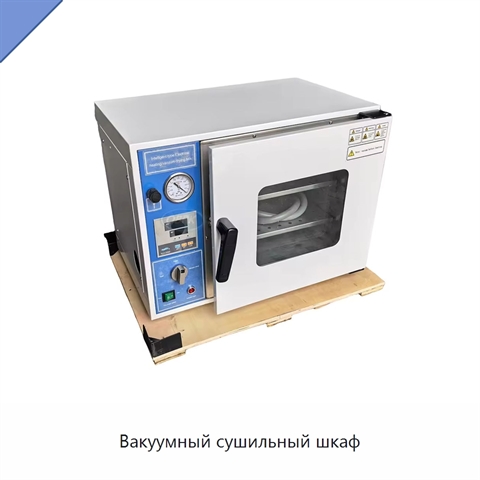
Вакуумный сушильный шкаф

Модель: СЕВ-71(2С)
Вакуумный сушильный шкаф имеет вместимость 24 л. Конструкция выполнена из нержавеющей стали, что обеспечивает долговечность оборудования и устойчивость к коррозии при эксплуатации. Точность работы составляет ±1%, благодаря чему можно получать надёжные результаты тестирования. Вакуумная функция обесп
Пневматическая породопогрузочная машина для подземных горных тоннелей
Пневматическая породопогрузочная машина для подземных горных тоннелей

Модель: МНА-72(2И)
Пневматическая породопогрузочная машина с воздушным приводом предназначена для погрузки горной породы в подземных горных тоннелях. Масса машины составляет 4500 кг. В конструкции предусмотрены редуктор и двигатель.
Гидравлическая канатная тяговая лебёдка для тяжёлого эвакуатора+4 фото

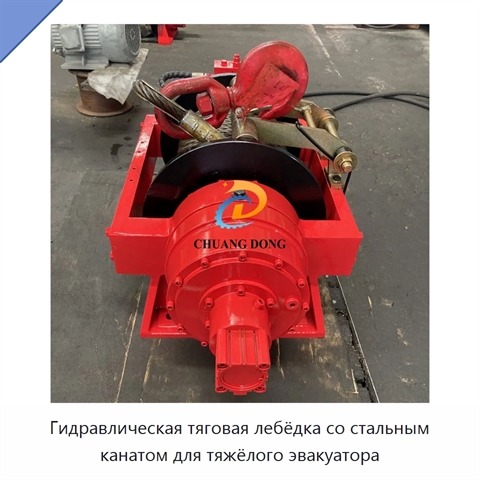
Гидравлическая канатная тяговая лебёдка для тяжёлого эвакуатора
Модель: ЛУД-12(4Ю)
Гидравлическая канатная тяговая лебёдка предназначена для установки на тяжёлые эвакуаторы. Предусмотрены варианты с тяговым усилием 10, 15, 20, 30, 40, 50 или 60 т. Лебёдка изготавливается из стали и чугуна и оснащается стальным канатом.
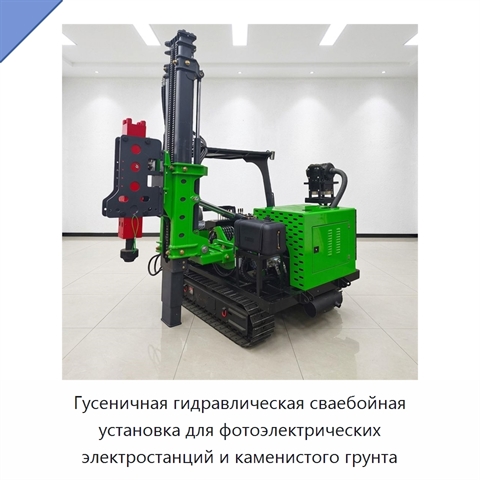
Гусеничная гидравлическая сваебойная установка для фотоэлектрических электростанций и каменистого грунта+12 фото

Гусеничная гидравлическая сваебойная установка для фотоэлектрических электростанций и каменистого грунта

Модель: АНХ-27(7И)
Гусеничная гидравлическая сваебойная установка предназначена для бурения и свайных работ при строительстве солнечных фотоэлектрических электростанций, включая забивку стоек фотоэлектрических установок на каменистом грунте. Основными компонентами являются двигатель и мотор; в конструкции также присут