

Артикул: 355-700
Модель: АКШ-74(4А)
Секция: Дополнительная
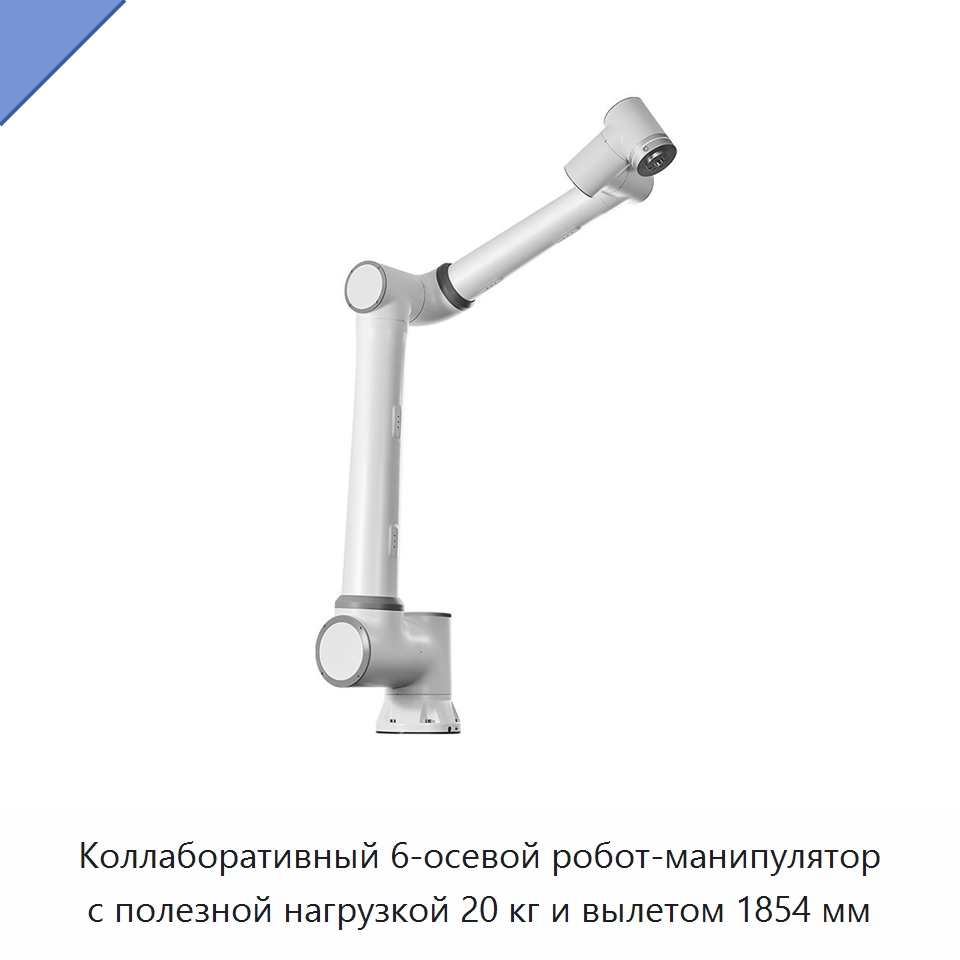
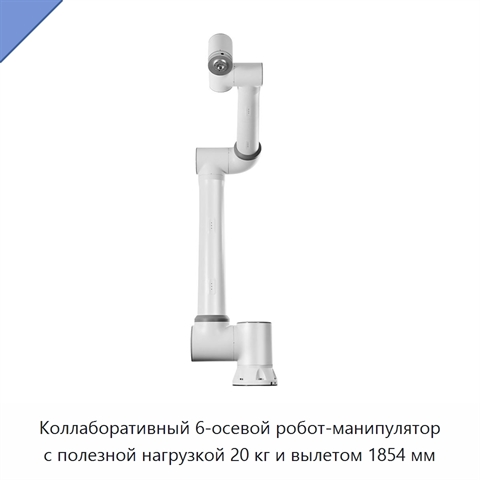
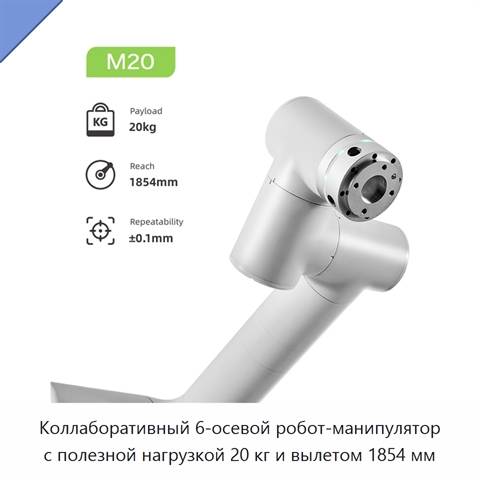
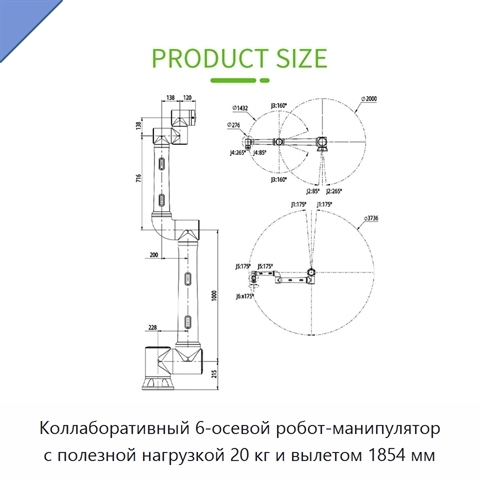
Коллаборативный 6-осевой робот-манипулятор с полезной нагрузкой 20 кг и вылетом 1854 мм
Коллаборативный робот-манипулятор оснащён пультом обучения размером 256,54 мм или мобильным терминалом с веб-приложением. Повторяемость положения составляет ±0,1 мм по ISO 9283. Диапазоны перемещения и скорости осей следующие: основание — ±175° и ±120 %/с; плечо — от -265° до +85° и ±120 %/с; локтевой узел — ±160° и ±120 %/с; первое запястье — от -265° до +85° и ±180 %/с; второе и третье запястья — по ±175° и ±180 %/с. Степень защиты — IP54, с дополнительными вариантами IP64 и IP65. Уровень шума ниже 70 дБ. Монтаж возможен в любой ориентации. Интерфейсы включают два цифровых входа, два цифровых выхода, один аналоговый вход и один аналоговый выход. Питание инструмента составляет 24 В при токе 1,5 А. Размер основания составляет 240 мм, масса — около 85 кг. Рабочая температура — от 0 до 45 °C, относительная влажность — не более 90 % без конденсации. Материалы конструкции — алюминий и сталь.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот-манипулятор
Коллаборативный робот-манипулятор предназначен для работы с концевыми исполнительными устройствами при выполнении операций сварки, распылительной окраски, паллетирования и лёгкой сборки.
Характеристики АКШ-74(4А)
Модель (по базе 91Т)АКШ-74(4А)
Совместимый тип продуктаконцевые исполнительные устройства, захваты, многоцелевые роботы, датчики, системы технического зрения, конвейеры
Основные компонентыПЛК, мотор, система загрузки, система круглосуточной работы, система авторизации зависимостей, основная рама, система ценностей, двигатель, подшипник, редуктор, сосуд под давлением, шестерня
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)624 Вт, 315 Вт, 1 кВт
Напряжение220 В, 380 В, 110 В
Коллаборативный робот-манипулятор - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации АКШ-74(4А) под условия применения (на базе производителя-оригинала или нашего завода в России).
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации АКШ-74(4А) под условия применения (на базе производителя-оригинала или нашего завода в России).
Информация проверена на актуальность: 02.10.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Коллаборативный робот-манипулятор, также смотрели:
 +5 фото
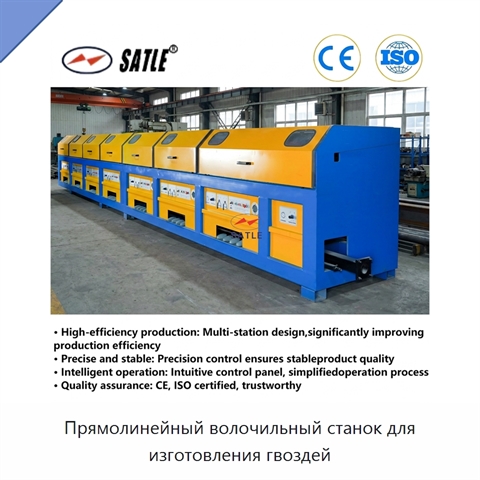
Прямолинейный волочильный станок для изготовления гвоздей
Модель: ШГУ-87(8Г)
Прямолинейный волочильный станок для изготовления гвоздей рассчитан на диаметр входного отверстия 6,5 мм и диаметр выходного патрубка 2,0 мм. В конструкции предусмотрены редуктор, шестерня, подшипник, двигатель, мотор и ПЛК; напряжение составляет 380 В.
 +5 фото
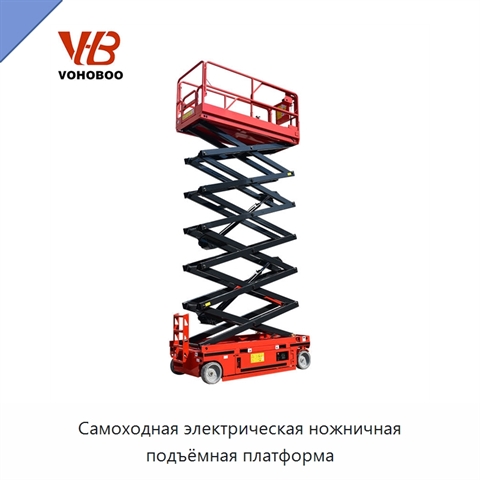
Самоходная электрическая ножничная подъёмная платформа
Модель: ЖВИ-71(1Т)
Ножничная механическая конструкция платформы обеспечивает повышенную устойчивость, широкую рабочую площадку и увеличенную грузоподъёмность, благодаря чему на ней могут одновременно работать несколько человек. Педальная выдвижная площадка быстро разворачивается в рабочее положение, а складное огражде
 +3 фото
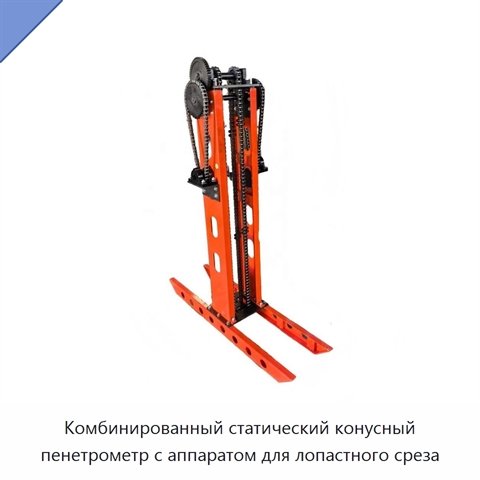
Комбинированный статический конусный пенетрометр с аппаратом для лопастного среза
Модель: ШТЭ-51(2Г)
Оборудование работает в ручном режиме. Комплект лопастей вводят в грунт и вращают до возникновения среза. Испытания проводят на глинистом, илилистом, песчаном, мягком и обычном связном грунте, а также на грунтовом слое с небольшим содержанием гравия. В зависимости от инженерной задачи применяют одно
 +5 фото
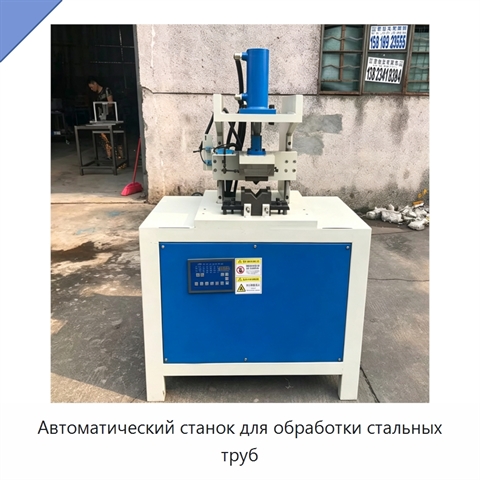
Автоматический станок для обработки стальных труб
Модель: ЭГУ-94(4Е)
Станок оснащён двигателем. Мощность станка составляет 4000 Вт, рабочее напряжение — 380 В.