Коллаборативные роботы

Товары

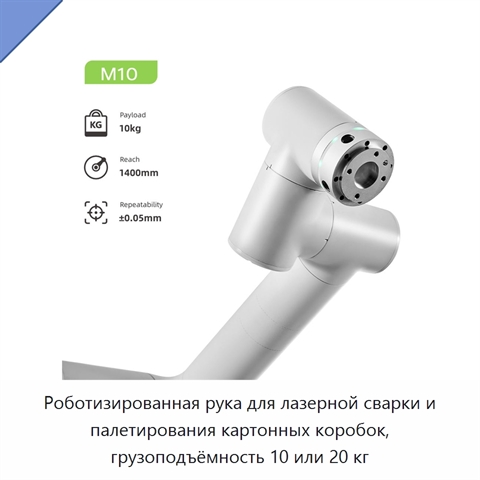
Роботизированная рука для лазерной сварки и палетирования картонных коробок, грузоподъёмность 10 или 20 кг+4 фото

Роботизированная рука для лазерной сварки и палетирования картонных коробок, грузоподъёмность 10 или 20 кг
Модель: ЯВИ-78(4Л)
Роботизированная рука предназначена для лазерной сварки и палетирования картонных коробок. Доступны варианты грузоподъёмностью 10 и 20 кг. Мощность составляет 261 Вт, рабочее напряжение — 220 или 380 В.
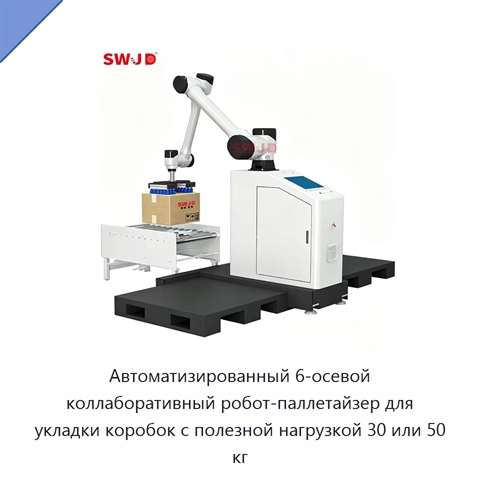
Автоматизированный 6-осевой коллаборативный робот-паллетайзер для укладки коробок с полезной нагрузкой 30 или 50 кг+1 фото

Автоматизированный 6-осевой коллаборативный робот-паллетайзер для укладки коробок с полезной нагрузкой 30 или 50 кг
Модель: БДЮ-85(9Т)
Автоматизированный 6-осевой коллаборативный робот-паллетайзер выполняет укладку коробок в штабель. Полезная нагрузка — 30 или 50 кг. Мощность — 4, 1, 3 или 6,7 кВт; напряжение — 220, 380, 440 или 110 В.
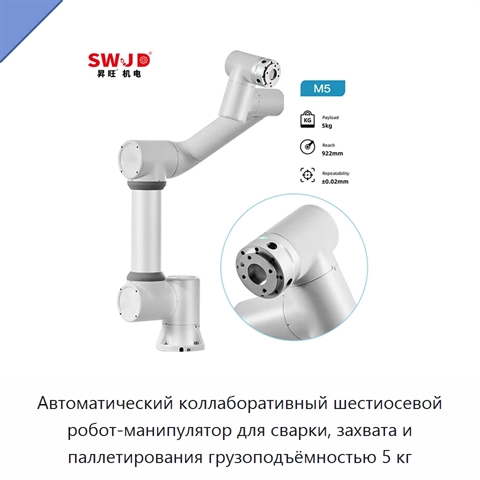
Автоматический коллаборативный шестиосевой робот-манипулятор для сварки, захвата и паллетирования грузоподъёмностью 5 кг+3 фото

Автоматический коллаборативный шестиосевой робот-манипулятор для сварки, захвата и паллетирования грузоподъёмностью 5 кг
Модель: НГЭ-18(8М)
Автоматический коллаборативный робот-манипулятор выполнен по шестиосевой схеме и имеет шесть степеней свободы. Грузоподъёмность составляет 5 кг. Манипулятор предназначен для сварки, захвата и паллетирования. Мощность составляет 261 Вт, напряжение — 220 В.
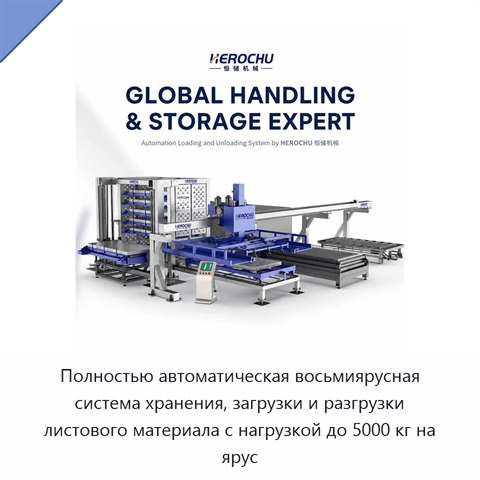
Полностью автоматическая восьмиярусная система хранения, загрузки и разгрузки листового материала с нагрузкой до 5000 кг на ярус+3 фото

Полностью автоматическая восьмиярусная система хранения, загрузки и разгрузки листового материала с нагрузкой до 5000 кг на ярус
Модель: ФЯМ-81(8Ш)
Полностью автоматическая система объединяет вертикальное хранение листового материала с его загрузкой и разгрузкой. Она рассчитана на одновременное обслуживание двух высокомощных станков волоконной лазерной резки из одного централизованного склада. Восьмиярусная конструкция обеспечивает максимальную
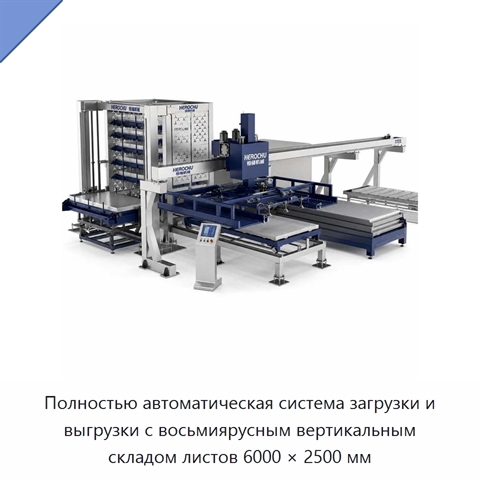
Полностью автоматическая система загрузки и выгрузки с восьмиярусным вертикальным складом листов 6000 × 2500 мм+3 фото

Полностью автоматическая система загрузки и выгрузки с восьмиярусным вертикальным складом листов 6000 × 2500 мм

Модель: УЛИ-95(7Ф)
Полностью автоматическая система загрузки и выгрузки обслуживает одновременно два волоконно-лазерных станка высокой мощности для резки листового материала. Материал подаётся из единого централизованного вертикального склада с восьмиярусной конструкцией. Каждый ярус выдерживает нагрузку до 5000 кг, а
Электрический манипулятор для подъёма и транспортирования крупных листов нержавеющей стали и алюминия+4 фото

Электрический манипулятор для подъёма и транспортирования крупных листов нержавеющей стали и алюминия
Модель: ГИР-28(4Р)
Электрический манипулятор предназначен для подъёма и транспортирования крупных листов нержавеющей стали и алюминия. Мощность составляет 1,5 кВт, напряжение — 220 В.
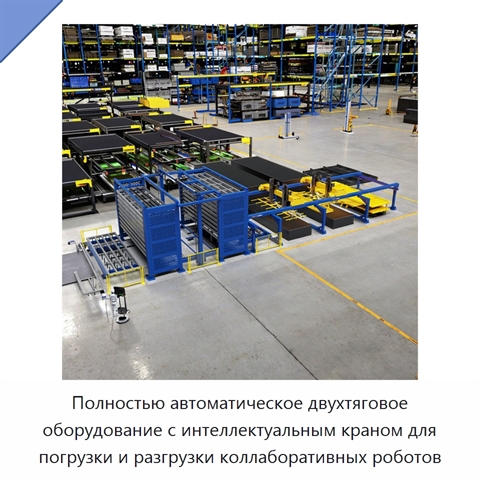
Полностью автоматическое двухтяговое оборудование с интеллектуальным краном для погрузки и разгрузки коллаборативных роботов+5 фото

Полностью автоматическое двухтяговое оборудование с интеллектуальным краном для погрузки и разгрузки коллаборативных роботов
Модель: ПАГ-71(9Ш)
Полностью автоматическое двухтяговое оборудование оснащено интеллектуальным краном и рассчитано на погрузку и разгрузку коллаборативных роботов на складе. Совместимо с многоцелевыми роботами. Управление реализовано на базе ПЛК. Мощность составляет 1 кВт, напряжение — 380 В.
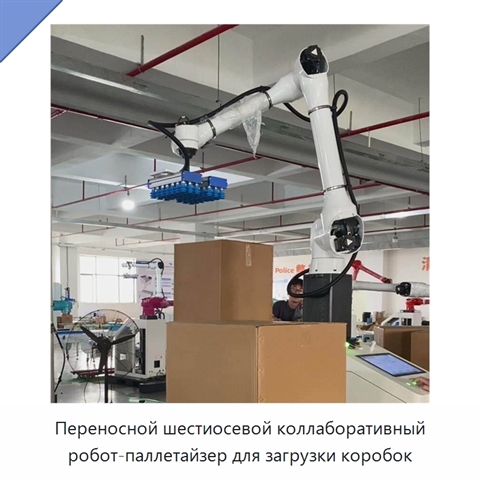
Переносной шестиосевой коллаборативный робот-паллетайзер для загрузки коробок+4 фото

Переносной шестиосевой коллаборативный робот-паллетайзер для загрузки коробок
Модель: ПИТ-18(5Д)
Переносной коллаборативный робот-паллетайзер представляет собой шестиосевую роботизированную руку, предназначенную для работы в составе упаковочной линии. Оборудование выполняет загрузку картонных коробок, обращение с ними и автоматическую укладку на поддоны. Шестиосевая конфигурация характеризует р
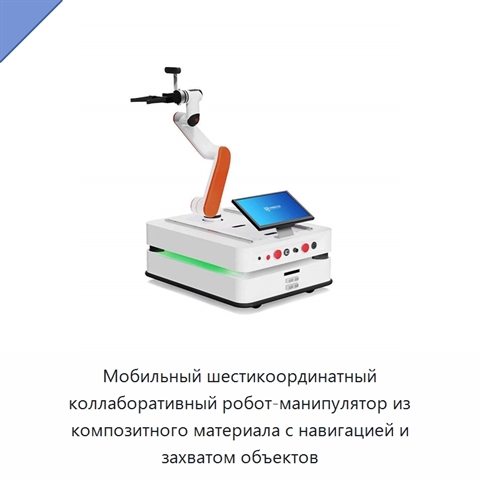
Мобильный шестикоординатный коллаборативный робот-манипулятор из композитного материала с навигацией и захватом объектов+4 фото

Мобильный шестикоординатный коллаборативный робот-манипулятор из композитного материала с навигацией и захватом объектов
Модель: ЛИМ-55(9П)
Мобильный шестикоординатный коллаборативный робот-манипулятор рассчитан на точные совместные движения и работу с различными объектами. Шесть осей обеспечивают пространственное перемещение манипулятора, а функция мобильного захвата позволяет точно брать и перемещать предметы. Навигационная система ин
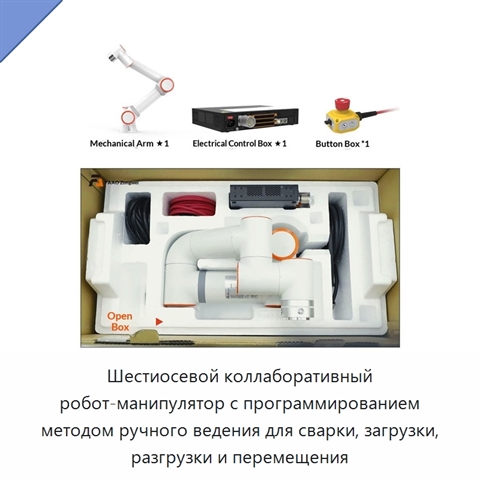
Шестиосевой коллаборативный робот-манипулятор с программированием методом ручного ведения для сварки, загрузки, разгрузки и перемещения+4 фото

Шестиосевой коллаборативный робот-манипулятор с программированием методом ручного ведения для сварки, загрузки, разгрузки и перемещения
Модель: ДЛИ-45(7Ю)
Шестиосевой коллаборативный робот-манипулятор поддерживает программирование методом ручного ведения. Он совместим с конвейерами и изготовлен из сплава.
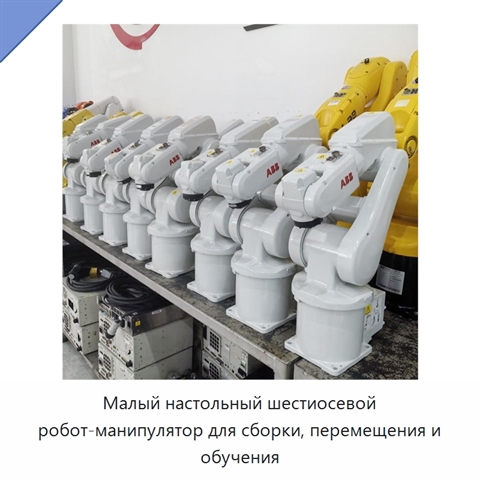
Малый настольный шестиосевой робот-манипулятор для сборки, перемещения и обучения+4 фото

Малый настольный шестиосевой робот-манипулятор для сборки, перемещения и обучения
Модель: ЖУЛ-79(2Х)
Настольный шестиосевой робот-манипулятор предназначен для выполнения сборочных и погрузочно-разгрузочных операций, а также для обучения. Манипулятор совместим с конвейерами, содержит подшипник и изготовлен из термопластичного эластомера.
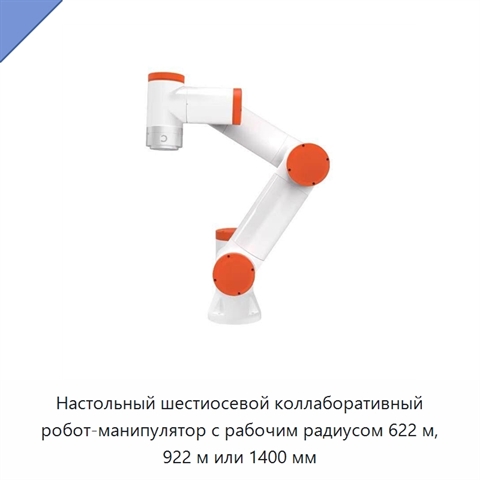
Настольный шестиосевой коллаборативный робот-манипулятор с рабочим радиусом 622 м, 922 м или 1400 мм+2 фото

Настольный шестиосевой коллаборативный робот-манипулятор с рабочим радиусом 622 м, 922 м или 1400 мм
Модель: ЛЭХ-11(4Ж)
Настольный шестиосевой коллаборативный робот-манипулятор имеет варианты рабочего радиуса 622 м, 922 м и 1400 мм. Манипулятор изготовлен из сплава и оснащён двигателем. Совместимый тип продукции — многоцелевые роботы.
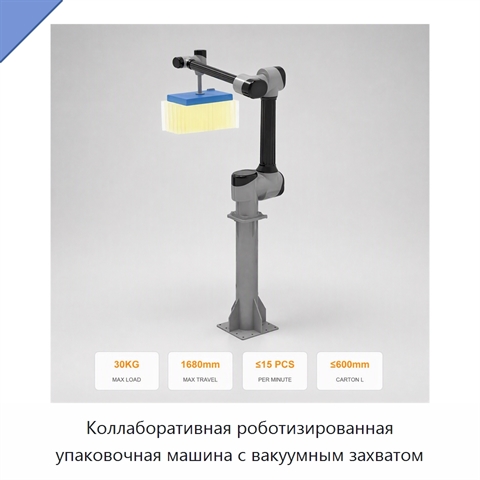
Коллаборативная роботизированная упаковочная машина с вакуумным захватом+5 фото

Коллаборативная роботизированная упаковочная машина с вакуумным захватом
Модель: ЯГХ-17(1Х)
Роботизированная машина объединяет в одной раме роботизированную руку, подающий роликовый конвейер и конвейер для упаковки. Для разных вариантов линии доступны полезная нагрузка 20 кг при скорости до 20 шт./мин, 30 кг при скорости до 15 шт./мин или 50 кг при скорости до 8 шт./мин. Рабочее перемещени
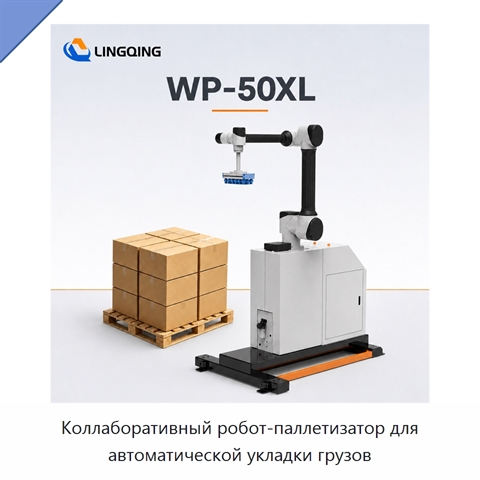
Коллаборативный робот-паллетизатор для автоматической укладки грузов+4 фото

Коллаборативный робот-паллетизатор для автоматической укладки грузов
Модель: ТВЯ-74(7В)
Коллаборативный робот-паллетизатор рассчитан на совместную работу с операторами без защитного ограждения. В основание встроена световая завеса. Точность повторного позиционирования составляет ±0,04 мм. Диапазон полезной нагрузки — от 20 до 50 кг, рабочая дальность руки — от 1680 до 2180 мм. Высота ф
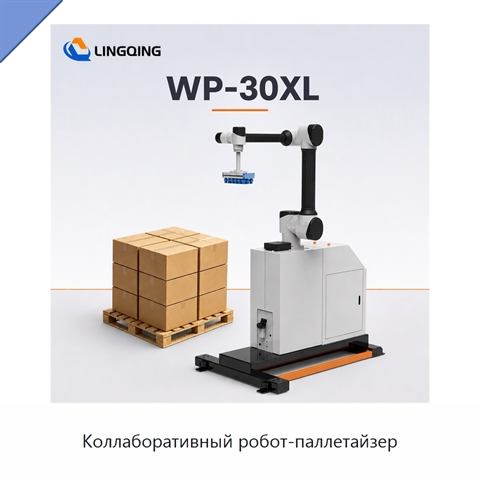
Коллаборативный робот-паллетайзер+3 фото

Коллаборативный робот-паллетайзер
Модель: ПЛУ-57(1Э)
Паллетайзер работает с паллетами размером 1400 × 1200 мм, обеспечивает высоту укладки до 2750 мм и имеет вылет руки 2080 мм. Мощность составляет 3,5 кВт, напряжение — 220 В. Оборудование совместимо с захватами, датчиками, конвейерами, системами технического зрения, концевыми исполнительными устройст
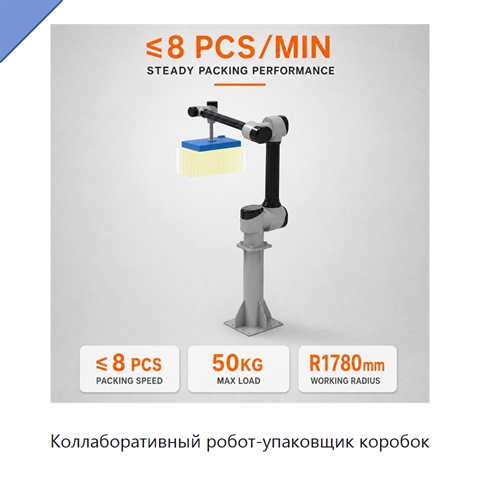
Коллаборативный робот-упаковщик коробок+4 фото

Коллаборативный робот-упаковщик коробок
Модель: БНИ-82(4М)
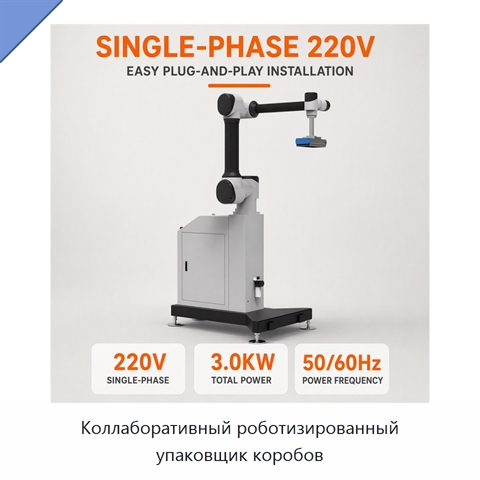
Коллаборативный робот-упаковщик коробок оснащён вакуумным захватом. Максимальная нагрузка составляет 50 кг, максимальный вылет — 1780 мм. Производительность — 8 шт./мин. Робот работает с коробами размером 600 × 500 × 450 мм и рассчитан на однофазное питание 220 В при мощности 3 кВт.
Коллаборативный роботизированный упаковщик коробов+5 фото

Коллаборативный роботизированный упаковщик коробов
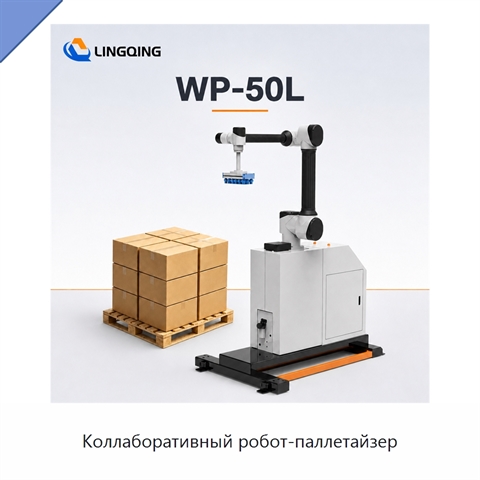
Модель: РЛЕ-88(1Ж)
Упаковщик оснащён вакуумным захватом, рассчитан на нагрузку 20 кг и имеет рабочий вылет 1680 мм. Рабочий формат коробов составляет 600 × 500 × 350 мм.
Коллаборативный робот-паллетайзер+4 фото

Коллаборативный робот-паллетайзер
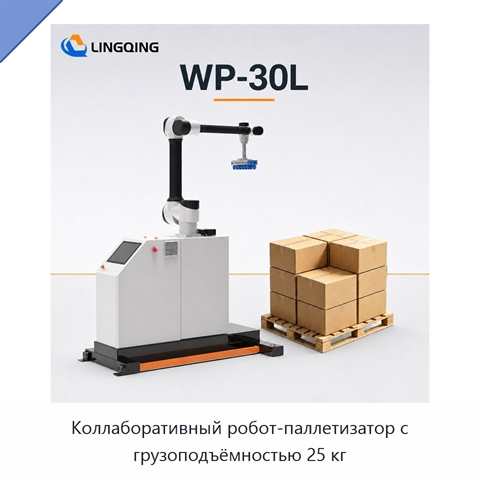
Модель: ЕЖР-48(5К)
Коллаборативный робот-паллетайзер рассчитан на грузоподъёмность 45 кг, имеет вылет 1980 мм и обеспечивает высоту штабелирования 2650 мм.
Коллаборативный робот-паллетизатор с грузоподъёмностью 25 кг+4 фото

Коллаборативный робот-паллетизатор с грузоподъёмностью 25 кг
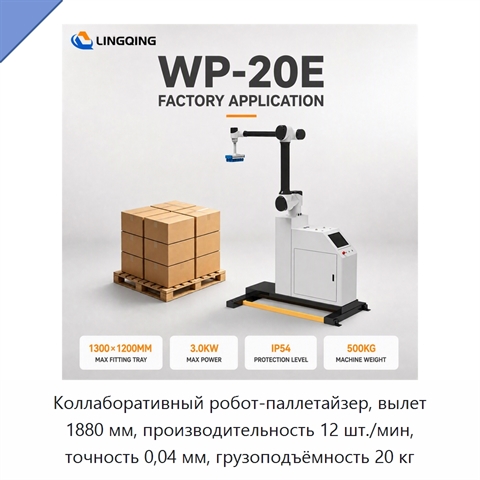
Модель: ТЭК-57(9Ю)
Коллаборативный робот-паллетизатор имеет вылет 1880 мм и высоту штабелирования 2550 мм.
Коллаборативный робот-паллетайзер, вылет 1880 мм, производительность 12 шт./мин, точность 0,04 мм, грузоподъёмность 20 кг+4 фото

Коллаборативный робот-паллетайзер, вылет 1880 мм, производительность 12 шт./мин, точность 0,04 мм, грузоподъёмность 20 кг
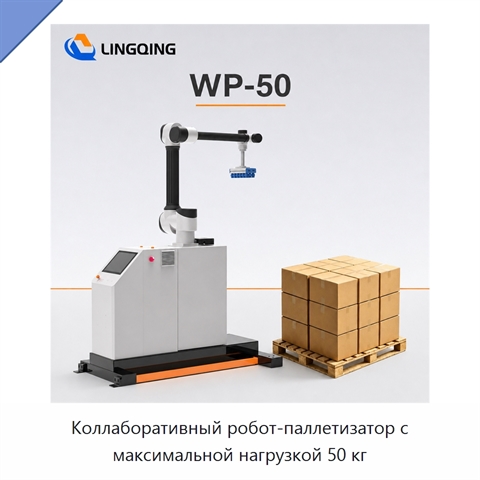
Модель: ДТЭ-74(1У)
Коллаборативный робот-паллетайзер выполнен в компактном автоматическом исполнении и имеет роботизированную руку.
Коллаборативный робот-паллетизатор с максимальной нагрузкой 50 кг+3 фото

Коллаборативный робот-паллетизатор с максимальной нагрузкой 50 кг
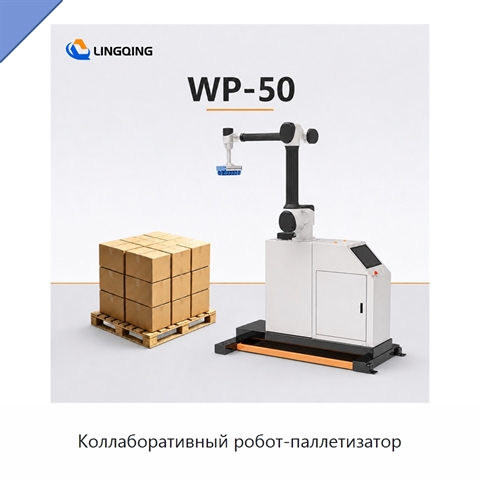
Модель: ВАС-28(2Ф)
Коллаборативный робот-паллетизатор имеет точность 0,04 мм и степень защиты IP54. Мощность оборудования составляет 3,5 кВт при напряжении 220 В.
Коллаборативный робот-паллетизатор+3 фото

Коллаборативный робот-паллетизатор
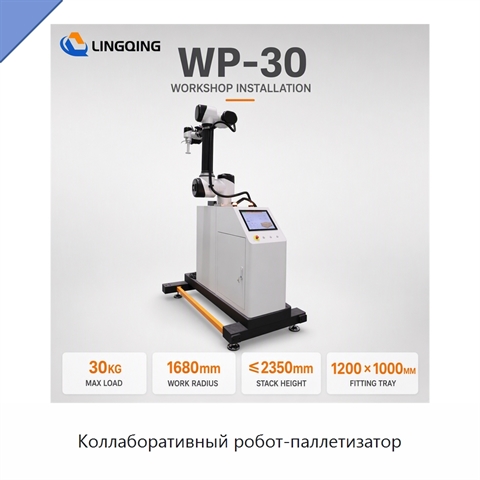
Модель: ДВИ-82(1Г)
Грузоподъёмность робота составляет 50 кг. В состав входят ПЛК и двигатель; мощность оборудования — 3,5 кВт, напряжение — 220 В. Робот совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми исполнительными органами и многоцелевыми роботами.
Коллаборативный робот-паллетизатор+3 фото

Коллаборативный робот-паллетизатор
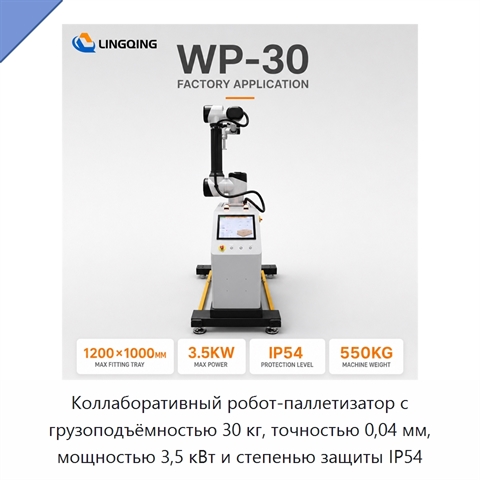
Модель: СЖЭ-11(1Н)
Робот-паллетизатор оснащён ПЛК и двигателем. Он совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми исполнительными устройствами и многоцелевыми роботами. Мощность робота составляет 3,5 кВт, напряжение питания — 220 В.
Коллаборативный робот-паллетизатор с грузоподъёмностью 30 кг, точностью 0,04 мм, мощностью 3,5 кВт и степенью защиты IP54+5 фото

Коллаборативный робот-паллетизатор с грузоподъёмностью 30 кг, точностью 0,04 мм, мощностью 3,5 кВт и степенью защиты IP54

Модель: НИФ-88(9Н)
Система совместима с захватами, датчиками, конвейерами, системами технического зрения, концевыми исполнительными органами и многоцелевыми роботами.