


Артикул: 500-307
Модель: УФС-49(5У)
Секция: Дополнительная
Вилочный штабелер с противовесом и увеличенной высотой подъёма
Вилочный штабелер с противовесом оснащён вилами длиной 1150/1220 мм и шириной 160 мм. *
Задать вопрос Искать на Baidu
*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание УФС-49(5У) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.
Какую задачу решает вилочный штабелер
Вилочный штабелер с противовесом и увеличенной высотой подъёма предназначен для штабелирования контейнеров.
Характеристики УФС-49(5У)
Модель (по базе 91Т)УФС-49(5У)
Длина вил1150/1220 мм
Ширина вил160 мм
Вилочный штабелер - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации УФС-49(5У) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации УФС-49(5У) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Дата актуализации информации: 25.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Вилочный штабелер, также смотрели:
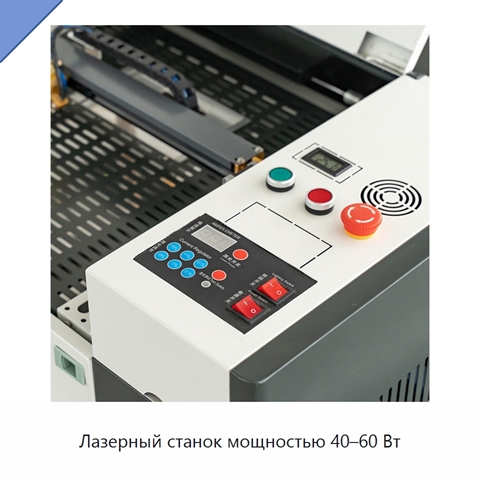
Лазерный станок мощностью 40–60 Вт
Модель: УДХ-99(1Ф)
Лазерный станок оснащён системой водяного охлаждения; числовое программное управление отсутствует.
 +5 фото
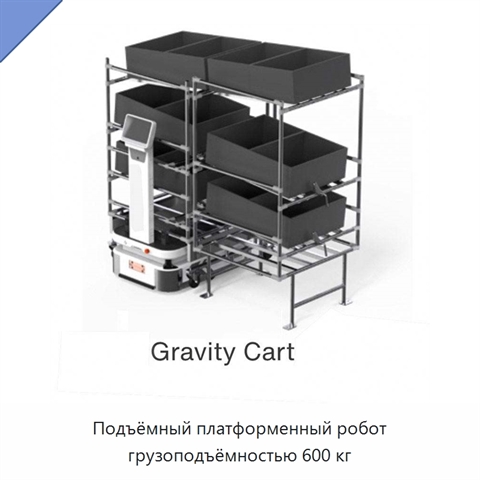
Подъёмный платформенный робот грузоподъёмностью 600 кг
Модель: ЯСШ-11(1У)
Подъёмный платформенный робот имеет грузоподъёмность 600 кг. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм. Для навигации используются визуальные данные и лидар.