Артикул: 413-528 Модель: ВЮВ-44(1К) Секция: Дополнительная

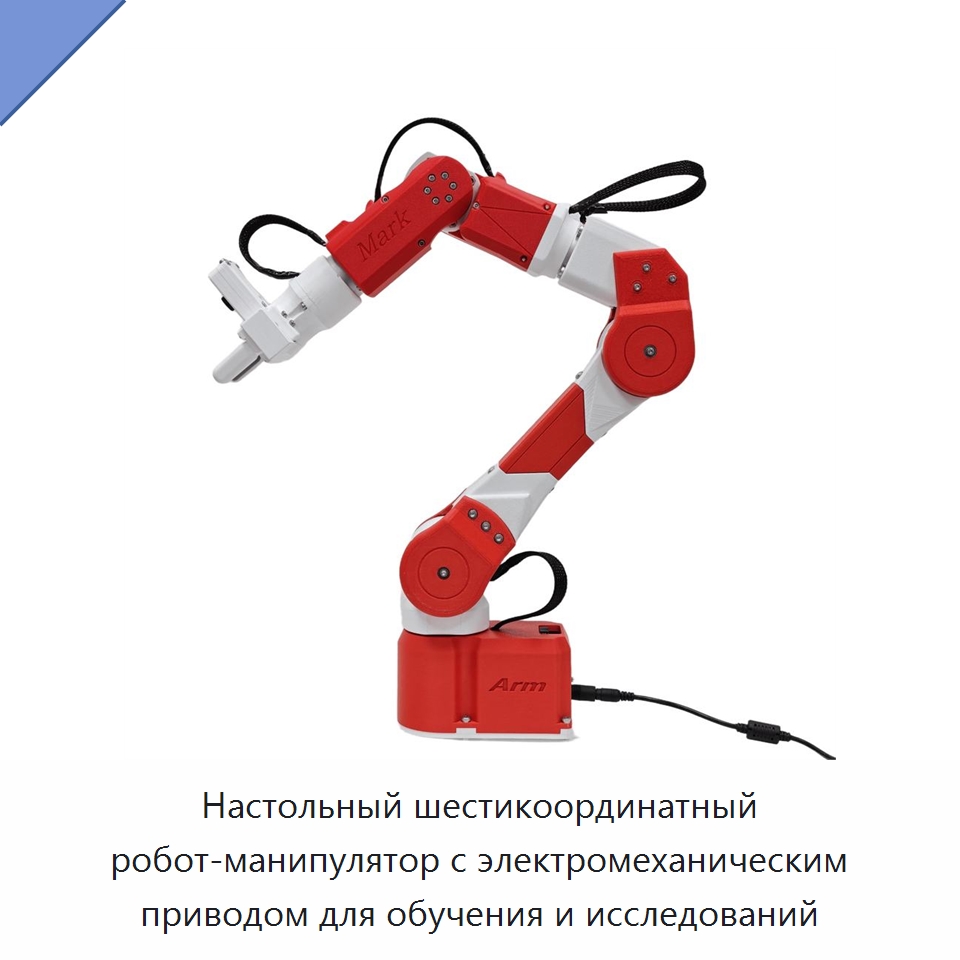
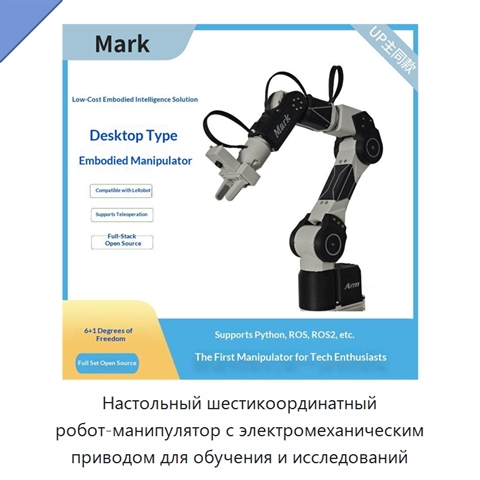
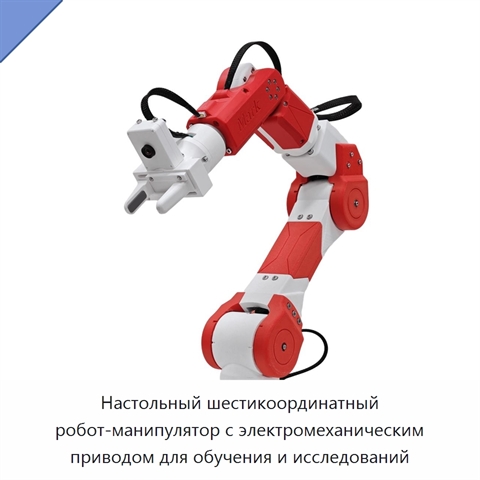
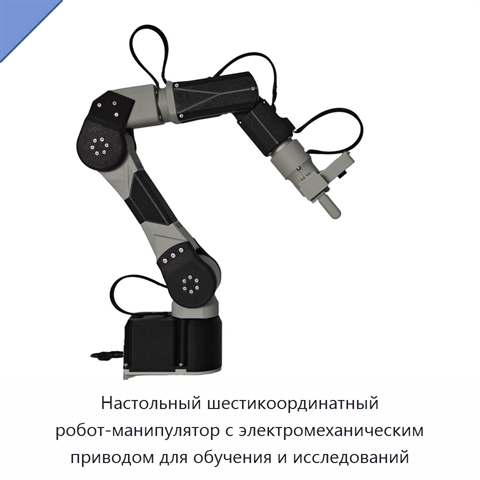
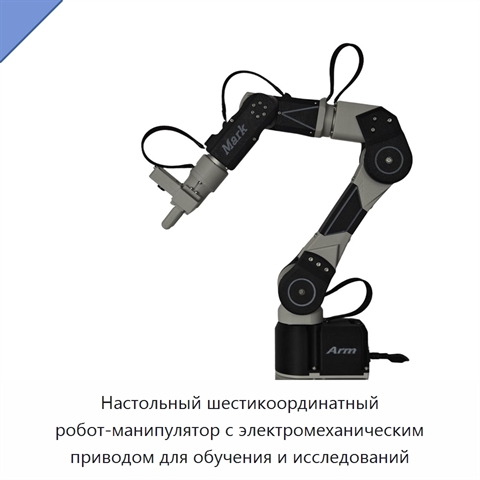
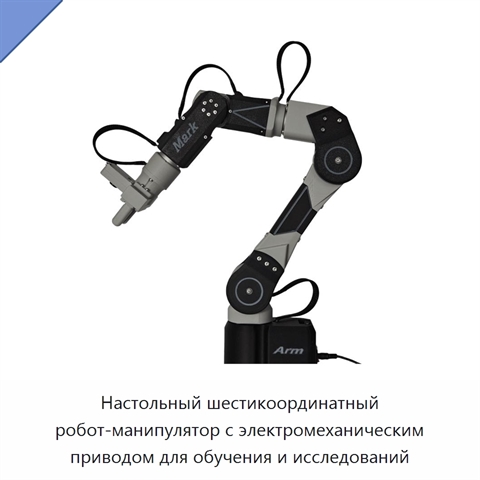
Настольный шестикоординатный робот-манипулятор с электромеханическим приводом для обучения и исследований

Настольный шестикоординатный робот-манипулятор оснащён электромеханическим приводом, редуктором и двигателем. Конструкция выполнена из алюминия и имеет степень защиты IP65. Манипулятор предназначен для обучения и исследовательской работы, а его программное обеспечение имеет открытый исходный код. *

*) Текст описания сохранён в оригинальной редакции зарубежного производителя. Специалисты отдела 91Т уже включили этот текст в план технической и эстетической редактуры. Мы планируем в ближайшее время уточнить характеристики и терминологию, перепроверить технические детали и доработать текст так, чтобы описание ВЮВ-44(1К) снимало большинство вопросов, а назначение и возможности оборудования были понятны. Не готовы ждать обновления? Задайте вопрос уже сейчас.

Наименование производителяEmbodied Intelligence 6-Axis Robotic Arm Python Desktop LeRobot Open Source ROS Education & Research OpenClaw, Embodied Intelligence 6-Axis Robotic Arm Python Desktop LeRobot Open Source ROS Education Research OpenClaw Free Charge No, Embodied Intelligence 6-Axis Robotic Arm Python Desktop LeRobot Open Source ROS Education and Research OpenClaw Free Software
Задать вопрос Искать на Baidu

Какую задачу решает настольный шестикоординатный робот-манипулятор

Настольный шестикоординатный робот-манипулятор предназначен для обучения и проведения исследовательских работ.

Характеристики ВЮВ-44(1К)

Модель (по базе 91Т)ВЮВ-44(1К)
Основные компонентыредуктор, двигатель
Тип приводаэлектромеханический
Степень защитыIP65
Роботышестикоординатный робот-манипулятор
Настольный шестикоординатный робот-манипулятор - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ВЮВ-44(1К) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).

Информация проверена на актуальность: 09.09.26

Сведения о производителе и характеристиках актуальны.

Люди, которые искали Настольный шестикоординатный робот-манипулятор, также смотрели:
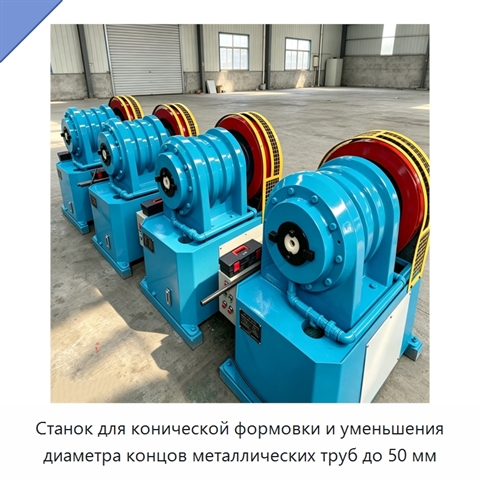
Станок для конической формовки и уменьшения диаметра концов металлических труб до 50 мм+1 фото

Станок для конической формовки и уменьшения диаметра концов металлических труб до 50 мм
Модель: ЭХШ-22(5Ю)
Станок предназначен для конической формовки и уменьшения диаметра концов круглых металлических труб с наружным диаметром до 50 мм. Гидравлическая система формования равномерно распределяет усилие по поверхности трубы и формирует гладкую коническую поверхность без выраженных царапин, трещин, локальны
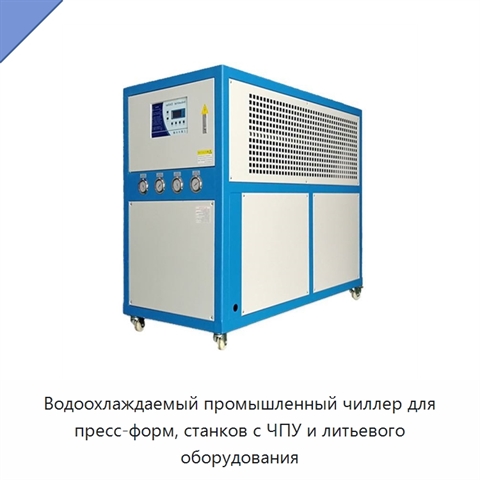
Водоохлаждаемый промышленный чиллер для пресс-форм, станков с ЧПУ и литьевого оборудования
Водоохлаждаемый промышленный чиллер для пресс-форм, станков с ЧПУ и литьевого оборудования

Модель: ЮПЕ-42(1Г)
Водоохлаждаемый промышленный чиллер предназначен для регулирования температуры пресс-форм и охлаждения оборудования для литья пластмасс под давлением, координатно-управляемых станков и станков лазерной резки. В конструкции используются насос и двигатель. Доступны исполнения мощностью 12,75, 9,75, 8,
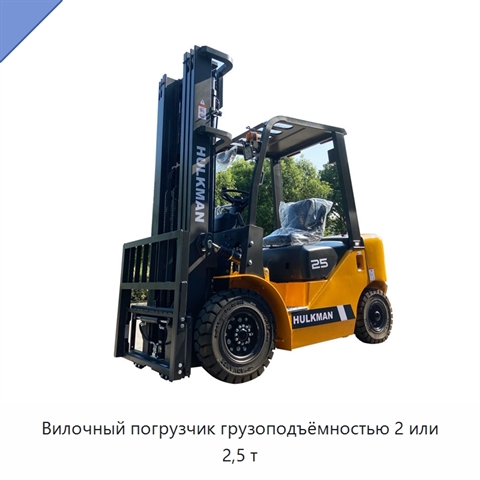
Вилочный погрузчик грузоподъёмностью 2 или 2,5 т
Вилочный погрузчик грузоподъёмностью 2 или 2,5 т

Модель: ШЕН-12(4Е)
Вилочный погрузчик имеет грузоподъёмность 2 или 2,5 т. Размеры вил по длине, ширине и высоте составляют 1070 × 122 × 40 мм. Радиус поворота вилочного погрузчика — 2240 мм.
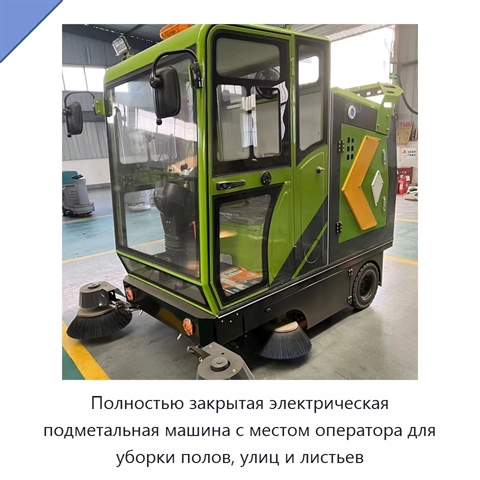
Полностью закрытая электрическая подметальная машина с местом оператора для уборки полов, улиц и листьев+4 фото

Полностью закрытая электрическая подметальная машина с местом оператора для уборки полов, улиц и листьев

Модель: СЭМ-41(4У)
Электрическая подметальная машина с местом оператора выполнена в полностью закрытом исполнении и предназначена для очистки полов и улиц, включая уборку листьев. Закрытая конструкция защищает оператора от мусора во время подметания и повышает безопасность работы. Очистка выполняется двумя щётками, об