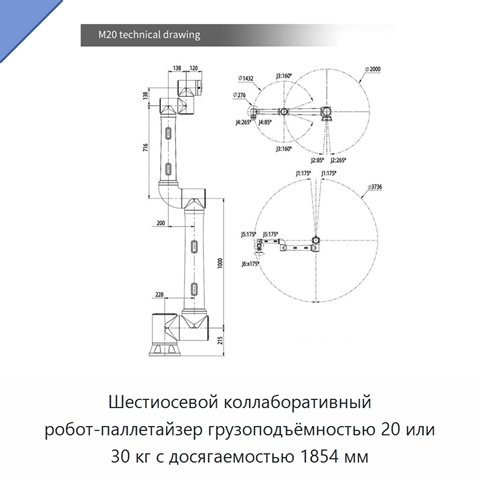
Артикул: 355-762 Модель: РМУ-52(4Б) Секция: Дополнительная

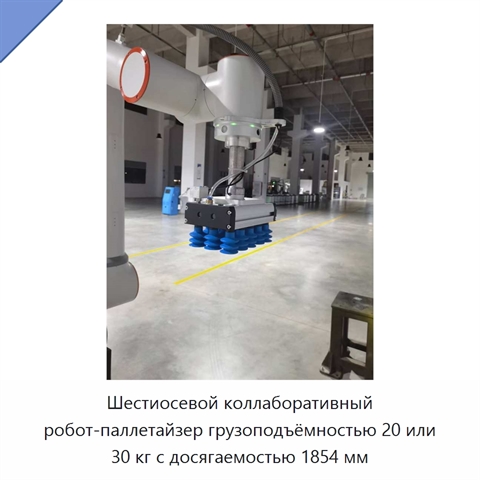
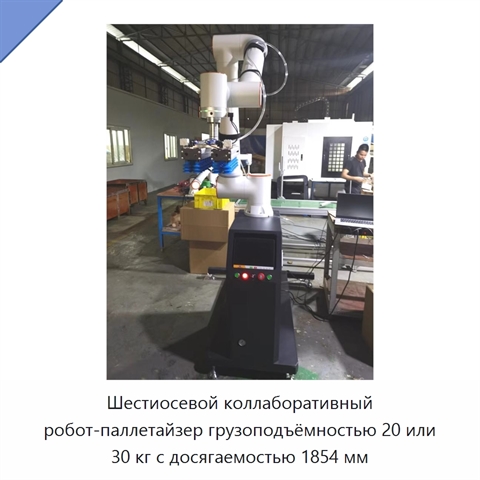
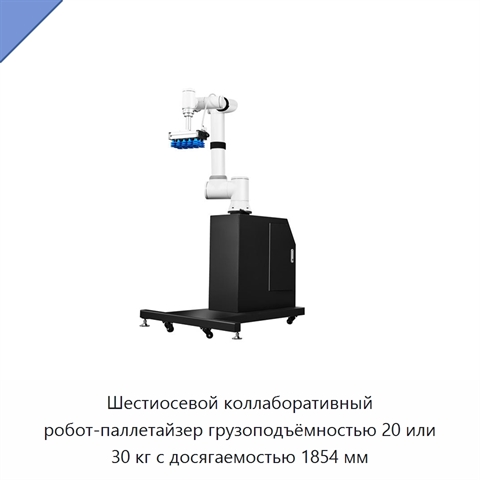
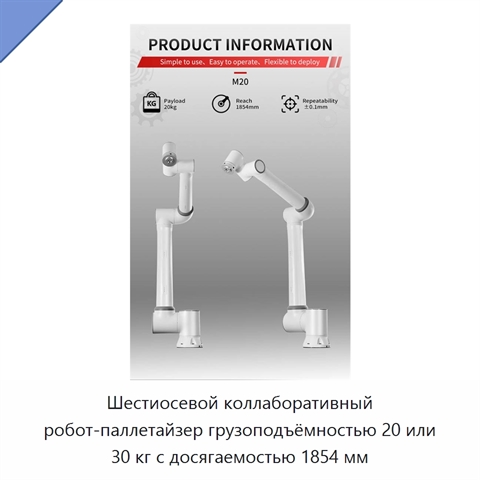
Шестиосевой коллаборативный робот-паллетайзер грузоподъёмностью 20 или 30 кг с досягаемостью 1854 мм

Шестиосевой коллаборативный робот-паллетайзер предназначен для операций 3D-захвата, перемещения и размещения при паллетировании. Грузоподъёмность составляет 20 или 30 кг, а досягаемость — 1854 мм. Мощность робота — 624 Вт. Он совместим с концевыми эффекторами, захватами, датчиками, конвейерами и системами технического зрения. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания РМУ-52(4Б), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяHigh-Precision 6 Axis Collaborative Robot Palletizer 20kg 30kg Capacity Open Source 3D Pick Place Robotic COBRA Arm Motor PLC, M20 6-Axis 20kg Capacity Motor PLC Energy-Saving Collaborative Robot Arm 1854mm Reach for Pick and Place Palletizing
Задать вопрос Искать на Baidu

Какую задачу решает коллаборативный робот-паллетайзер

Шестиосевой коллаборативный робот-паллетайзер применяется для 3D-захвата, перемещения и размещения при выполнении операций паллетирования.
Паллетирование грузов
Перемещение грузов

Характеристики РМУ-52(4Б)

Модель (по базе 91Т)РМУ-52(4Б)
Совместимый тип продуктаконцевые эффекторы, захваты, датчики, конвейеры, системы технического зрения, многофункциональные роботы
Основные компонентыПЛК, двигатель, система загрузки, система для работы в течение всего дня, система авторизации зависимостей, основная рама, система значений
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)624 Вт
Напряжение220 В, 380 В
Коллаборативный робот-паллетайзер - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации РМУ-52(4Б) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).

Данные проверены на актуальность: 02.09.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Коллаборативный робот-паллетайзер, также смотрели:
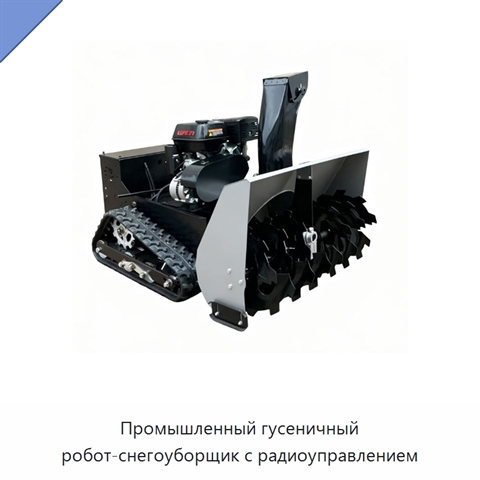
Промышленный гусеничный робот-снегоуборщик с радиоуправлением+4 фото

Промышленный гусеничный робот-снегоуборщик с радиоуправлением
Модель: ЮГА-78(2Н)
Промышленный робот-снегоуборщик перемещается на гусеничном ходу и управляется по радиоканалу на расстоянии до 400 м. Рабочая ширина уборки снега составляет 1000 мм, диапазон высоты снежного слоя — от 30 до 500 мм, а высота отбрасывания — от 1 до 5 м. Мощность машины находится в пределах 9,8–11 кВт.
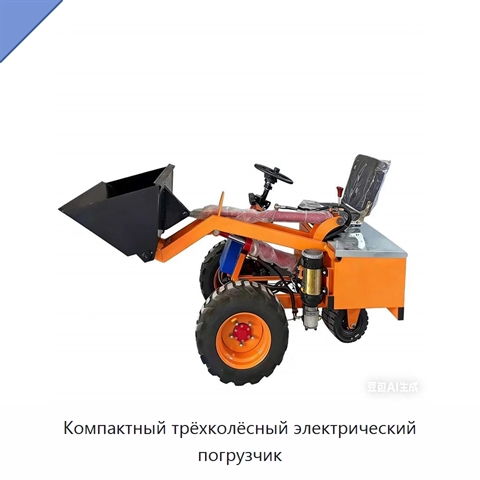
Компактный трёхколёсный электрический погрузчик+1 фото

Компактный трёхколёсный электрический погрузчик
Модель: УЛА-84(9Я)
Рама изготовлена из стали и рассчитана на интенсивную эксплуатацию и длительную работу. Простые органы управления обеспечивают быструю подготовку к работе без сложных действий со стороны оператора. Рабочая схема предусматривает вращение и скольжение, благодаря чему положение погрузчика можно изменят
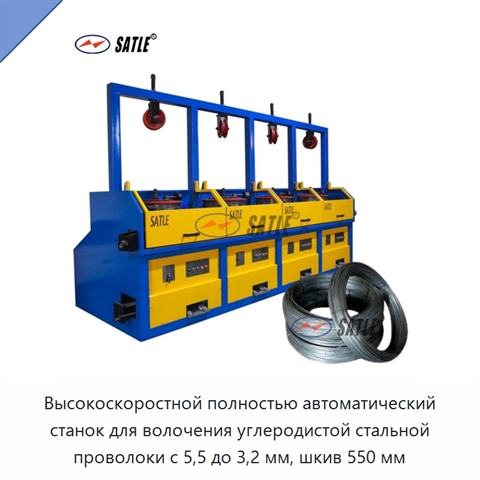
Высокоскоростной полностью автоматический станок для волочения углеродистой стальной проволоки с 5,5 до 3,2 мм, шкив 550 мм+5 фото

Высокоскоростной полностью автоматический станок для волочения углеродистой стальной проволоки с 5,5 до 3,2 мм, шкив 550 мм
Модель: ЕНЖ-19(7Т)
Высокоскоростной станок для волочения углеродистой стальной проволоки выполнен как полностью автоматическая линия с прямолинейной схемой и шкивом. В состав входят редуктор, направляющее колесо коробки волоки, съемник и система электрического управления. Внутренняя стенка тягового барабана оснащена у
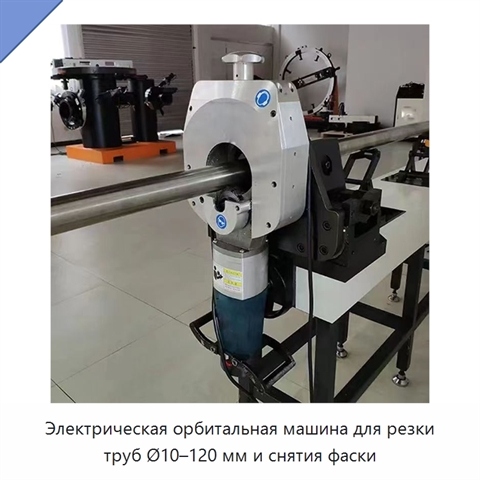
Электрическая орбитальная машина для резки труб Ø10–120 мм и снятия фаски+5 фото

Электрическая орбитальная машина для резки труб Ø10–120 мм и снятия фаски

Модель: НПУ-77(9Э)
Электрическая орбитальная машина выполняет холодную резку труб без влияния на материал трубы. Обрабатываемая труба остается неподвижной, а режущая головка с дисковой пилой планетарно вращается вокруг нее. Электродвигатель приводит режущую головку в движение. Такая конструкция обеспечивает вертикальн