Артикул: 355-279 Модель: СЖЭ-52(9А) Секция: Дополнительная

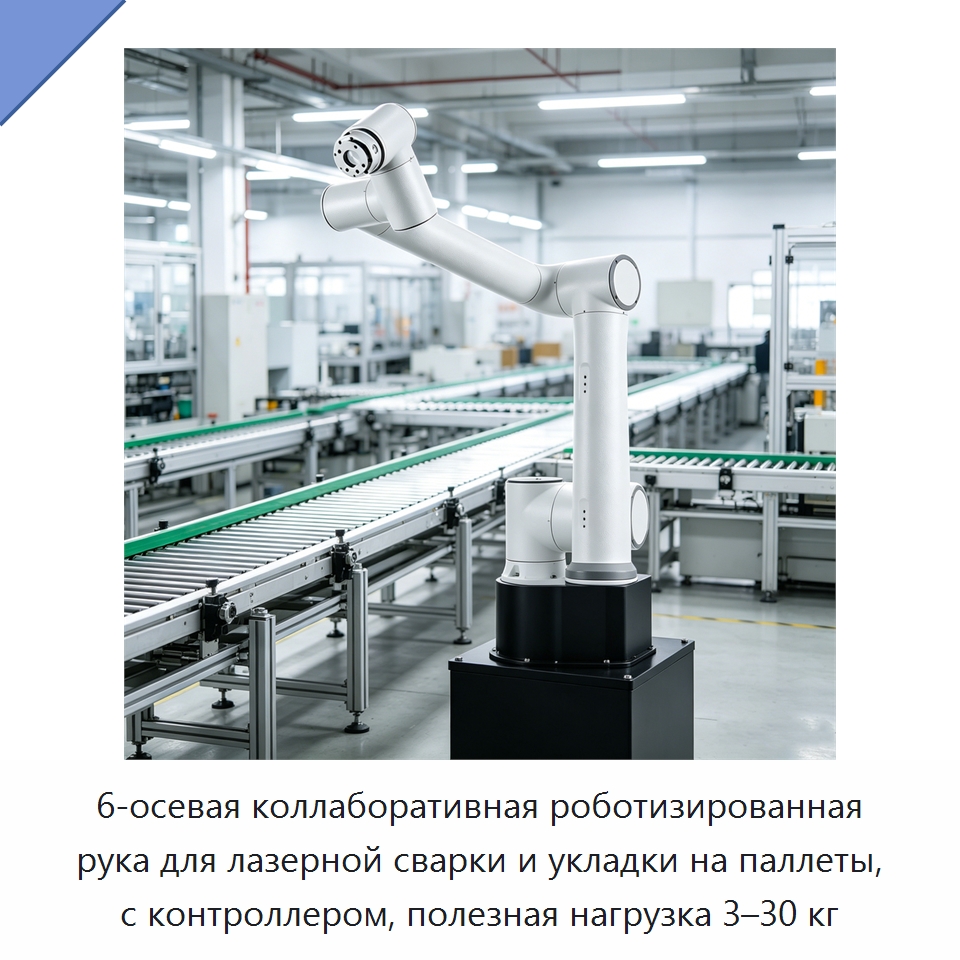
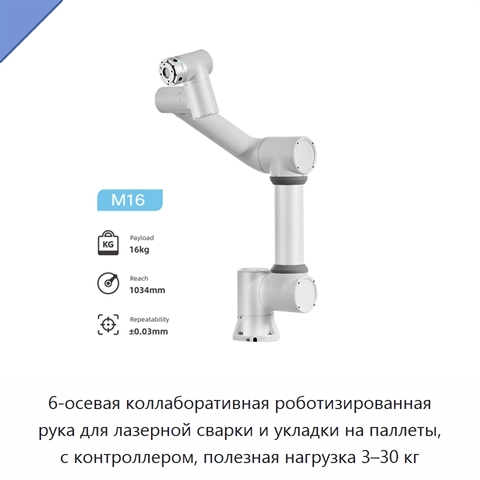
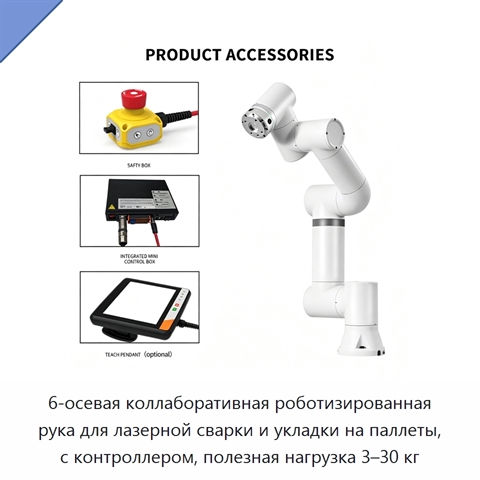
6-осевая коллаборативная роботизированная рука для лазерной сварки и укладки на паллеты, с контроллером, полезная нагрузка 3–30 кг

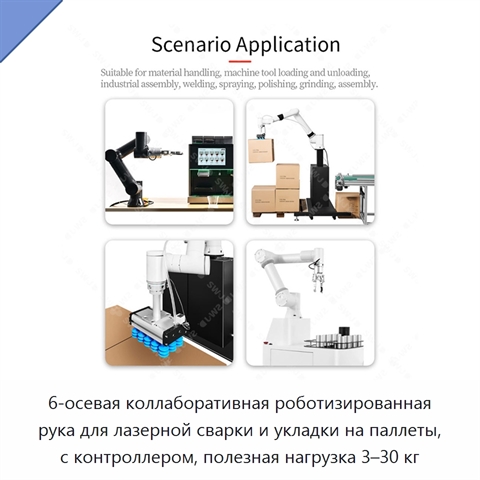
6-осевая коллаборативная роботизированная рука с контроллером предназначена для лазерной сварки, укладки на паллеты, захвата и размещения объектов. Полезная нагрузка составляет 3–30 кг. В составе предусмотрены ПЛК и двигатель. Совместимыми типами продукции являются захваты, системы технического зрения, концевые исполнительные органы и многоцелевые роботы. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание СЖЭ-52(9А) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяHigh Precision 6 dof Collaborative Robotic Arm Welding Machine Pallet Stacking 6dof Robot Arm with Controller, Customized Integration Robotic Welding Palletizing Arm Programmable 6 Axis Pick Place Arm Robot Collaborative Cobots Motor PLC, Palletizing Cobot Robot Arm 6 Axis Collaborative Robot Arm Palletizer Mover Pick And Place Robotic Arm With Customized Gripper, Automatic 6 Axis Robotics Arm Collaborative Welding Machine With Robot Arm Pallet Stacker 6dof Cobot Arm Brazo Robotico, Integration Robotic Arm Welding Palletizing Pick Place 6 Axis Arm Robot Collaborative Cobots PLC Motor 3-30kg Payload Factory, Custom 6-Axis Collaborative Robot Arm Kit with Motor 3kg-30kg Payload Laser Welding & Palletizing Machine
Задать вопрос Искать на Baidu

Какую задачу решает 6-осевая коллаборативная роботизированная рука

6-осевая коллаборативная роботизированная рука используется для лазерной сварки, укладки объектов на паллеты, а также операций захвата и размещения.

Характеристики СЖЭ-52(9А)

Модель (по базе 91Т)СЖЭ-52(9А)
Совместимый тип продуктазахваты, системы технического зрения, концевые исполнительные органы, многоцелевые роботы
Основные компонентыПЛК, двигатель
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)1 кВт
Напряжение220 В
6-осевая коллаборативная роботизированная рука - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации СЖЭ-52(9А) под условия применения (руками первого изготовителя или собственного производства в России).

Дата последней проверки актуальности данных: 01.09.26

Данные о производителе и характеристиках проверены.

Люди, которые искали 6-осевая коллаборативная роботизированная рука, также смотрели:
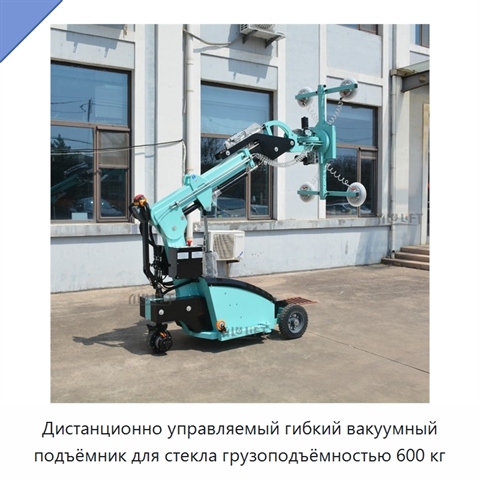
Дистанционно управляемый гибкий вакуумный подъёмник для стекла грузоподъёмностью 600 кг
Дистанционно управляемый гибкий вакуумный подъёмник для стекла грузоподъёмностью 600 кг

Модель: СУШ-42(2Ж)
Вакуумный подъёмник с дистанционным управлением предназначен для подъёма стекла. Доступны варианты грузоподъёмности 400, 500, 600 и 800 кг, максимальной высоты подъёма 3500, 3700 и 5000 мм, а также с 4, 8 или 6 присосками. Сила всасывания составляет 1000 или 1500 Н. Совместимые материалы — стекло, д
Станок для полирования и скругления углов мебельных деталей+5 фото

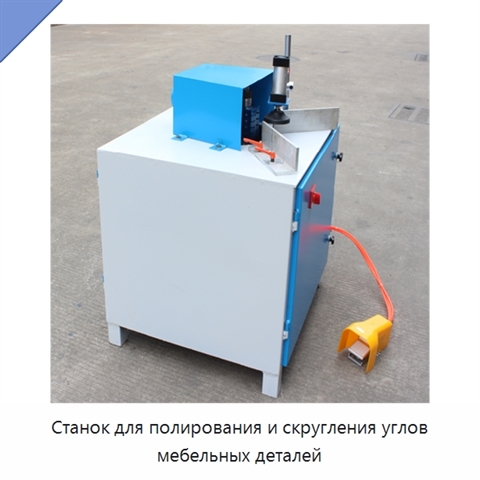
Станок для полирования и скругления углов мебельных деталей
Модель: ВГЮ-75(1Н)
Станок предназначен для финишной отделки углов мебельных деталей: он выполняет полирование и придаёт острым кромкам плавную округлую форму. В качестве заготовок используются массив древесины, экологические и древесностружечные плиты, что обеспечивает совместимость с несколькими видами материалов для
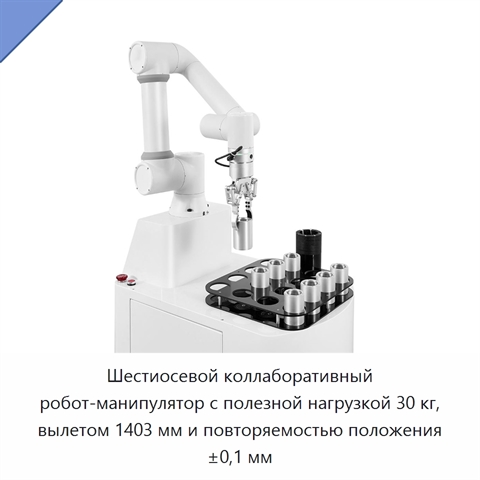
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 30 кг, вылетом 1403 мм и повторяемостью положения ±0,1 мм+5 фото

Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 30 кг, вылетом 1403 мм и повторяемостью положения ±0,1 мм
Модель: УША-77(2А)
Коллаборативный робот-манипулятор имеет шесть вращательных сочленений, полезную нагрузку 30 кг и вылет 1403 мм. Повторяемость положения составляет ±0,1 мм по стандарту ИСО 9283. Для обучения и управления предусмотрены пульт обучения или мобильный терминал с веб-приложением. Диапазоны и скорости осей
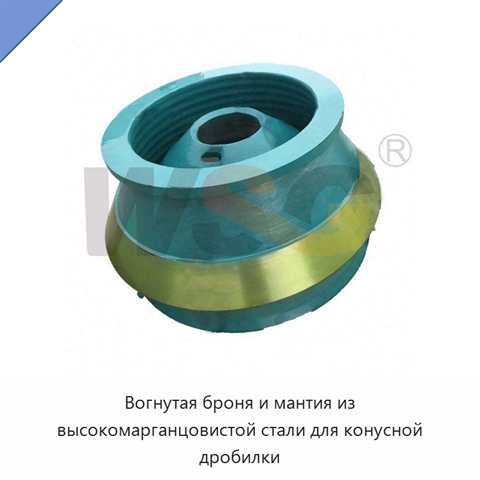
Вогнутая броня и мантия из высокомарганцовистой стали для конусной дробилки+5 фото

Вогнутая броня и мантия из высокомарганцовистой стали для конусной дробилки

Модель: ЮКП-79(2Д)
Вогнутая броня и мантия изготовлены из высокомарганцовистой стали методом литья. Эти детали предназначены для конусной дробилки и применяются при дроблении горной породы.