Артикул: 123-977 Модель: ДЭМ-99(4Е) Секция: Дополнительная

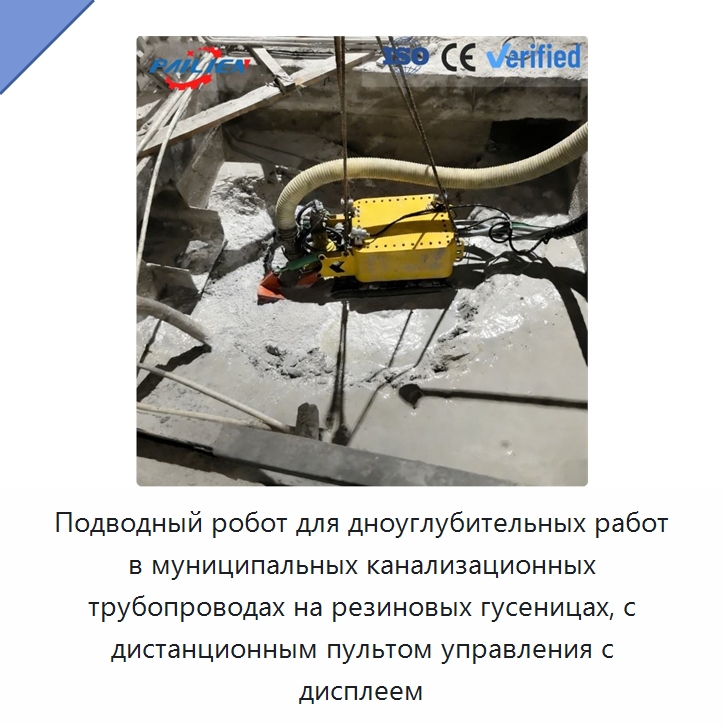
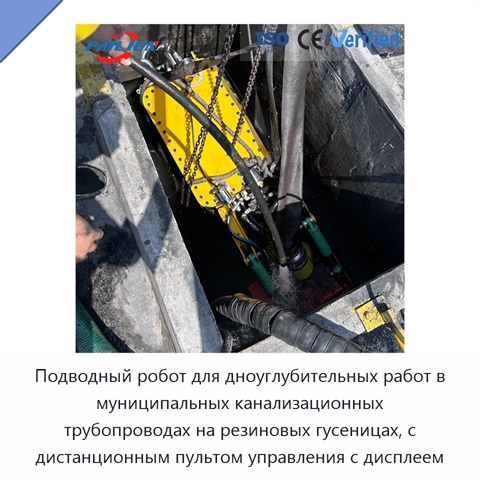
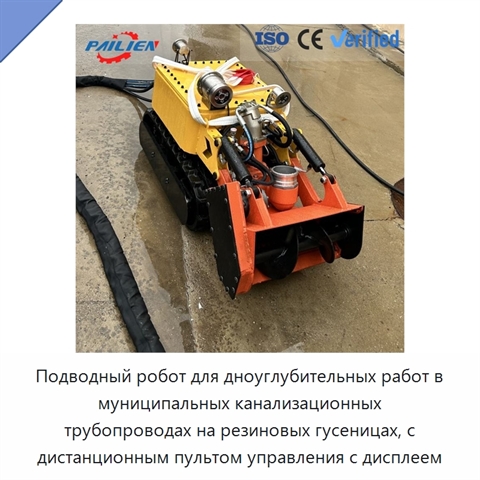
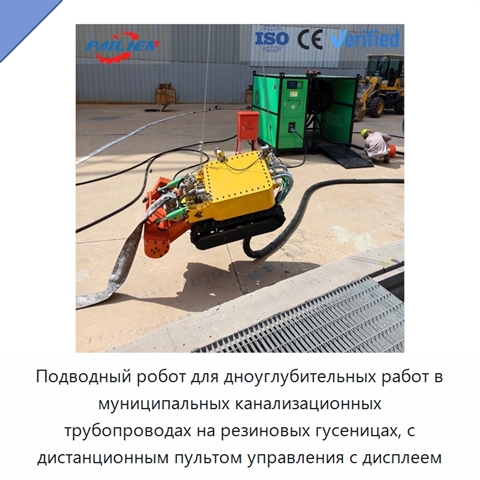
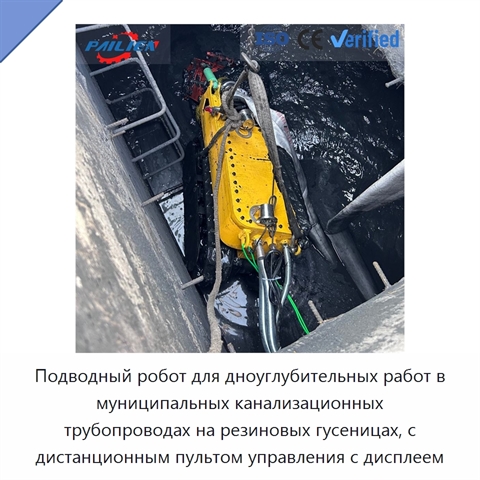
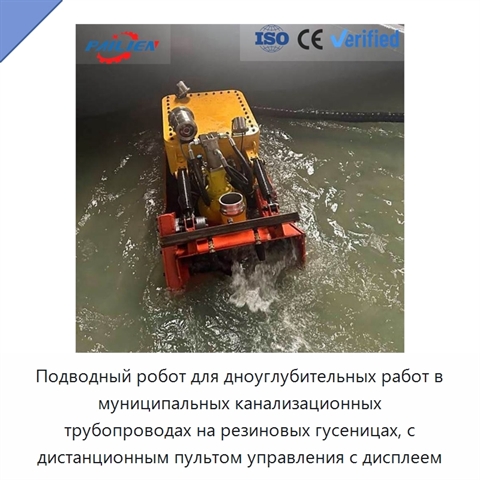
Подводный робот для дноуглубительных работ в муниципальных канализационных трубопроводах на резиновых гусеницах, с дистанционным пультом управления с дисплеем

Подводный робот для дноуглубительных работ выполнен на гусеничной ходовой части с резиновыми гусеницами и предназначен для муниципальных канализационных трубопроводов. Дистанционное управление осуществляется с пульта с дисплеем. Основные компоненты робота — двигатель и насос. Масса составляет 1698 кг, цвет — жёлтый. *

*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание ДЭМ-99(4Е) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.

Наименование производителяIndustrial-grade Rubber Tracked Underwater Dredging Robot Remote Control With Display for Municipal Sewer Pipeline
Задать вопрос Искать на Baidu

Какую задачу решает подводный робот для дноуглубительных работ

Подводный робот для дноуглубительных работ применяется в муниципальных канализационных трубопроводах и управляется дистанционным пультом с дисплеем.

Характеристики ДЭМ-99(4Е)

Модель (по базе 91Т)ДЭМ-99(4Е)
Цветжёлтый, с возможностью индивидуальной настройки
Основные компонентыдвигатель, насос
Ключевое преимуществовысокая эффективность работы
Масса (кг)1698
Исполнениеподводное
Применениемуниципальный канализационный трубопровод
Управлениедистанционный пульт управления с дисплеем
Ходовая частьгусеничная, с резиновыми гусеницами
Подводный робот для дноуглубительных работ - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ДЭМ-99(4Е) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).

Дата последней сверки данных: 10.08.26

Производитель и характеристики проверены.

Люди, которые искали Подводный робот для дноуглубительных работ, также смотрели:

Станок для резки и гибки листового металла+5 фото

Станок для резки и гибки листового металла
Модель: ФАП-59(2И)
Станок предназначен для резки листового металла и гибки стальных листов. Масса оборудования составляет 350 кг.
Гидравлическая прицепная машина для очистки пляжей, сбора мусора и подбора камней+4 фото

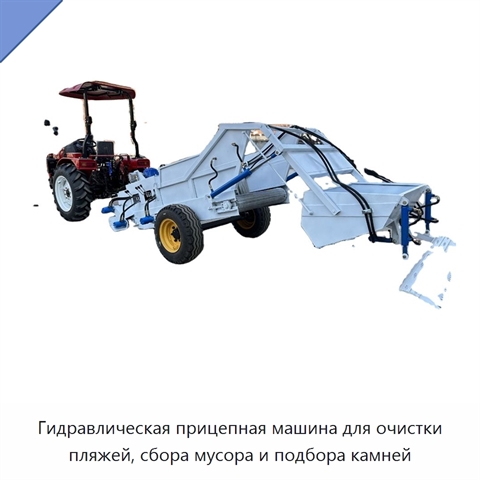
Гидравлическая прицепная машина для очистки пляжей, сбора мусора и подбора камней

Модель: КПИ-92(8Ш)
Прицепная машина предназначена для очистки пляжей, сбора мусора и подбора камней. Гидравлическое исполнение облегчает управление и маневрирование. Вместительная конструкция позволяет собирать за один проход больше отходов, чем ручные инструменты. Машина быстро и эффективно удаляет мусор и отходы. Пр
Гидравлический осциллятор обсадных труб диаметром 600–1500 мм для буровой установки+3 фото

Гидравлический осциллятор обсадных труб диаметром 600–1500 мм для буровой установки

Модель: ФАТ-44(2Ф)
Гидравлический осциллятор обсадных труб предназначен для погружения обсадных труб при работе с буровой установкой. По сравнению с адаптером привода обсадной трубы он создаёт большее усилие погружения и позволяет выполнять обсадку в твёрдых слоях. Для труб диаметром 600, 800, 1000, 1200 и 1500 мм при
Малогабаритный ручной цепной траншеекопатель с двигателем 18 л. с. и глубиной копания 1000 мм+5 фото

Малогабаритный ручной цепной траншеекопатель с двигателем 18 л. с. и глубиной копания 1000 мм

Модель: ДВА-41(1Ф)
Малогабаритный ручной цепной траншеекопатель предназначен для нарезания траншей при прокладке водопроводных и оросительных трубопроводов, кабелей и волоконно-оптических линий, а также при устройстве дренажа на сельскохозяйственных участках. Машина управляется идущим сзади оператором и допускает пере