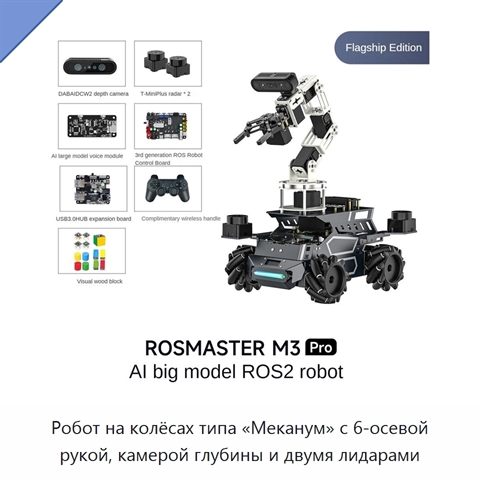
Робот на колёсах типа «Меканум» с 6-осевой рукой, камерой глубины и двумя лидарами
Модель: ЕТК-17(7Э)
Робот на колёсах типа «Меканум» оснащён роботизированной рукой с шестью степенями свободы. Рука обеспечивает точное распознавание объектов, их захват и выполнение манипуляционных операций. Модуль искусственного интеллекта поддерживает расширенные задачи, включая построение карт и мультимодальное вза