


Артикул: 123-411
Модель: НАЖ-97(4А)
Секция: Дополнительная
Робот для демонтажа с гидравлическим приводом, гусеничным шасси и беспроводным дистанционным управлением
Мини-робот для демонтажа оснащён электрическим питанием, гидравлическим приводом, устойчивой гидравлической системой и гусеничным шасси. Беспроводное дистанционное управление позволяет одному оператору точно выполнять работы без повреждения окружающих конструкций. Робот предназначен для строительной реконструкции, разрушения бетона, работы в тоннелях, замкнутых пространствах и узких помещениях, а также для спасательных операций. Машина устойчиво работает на развалинах и горной местности. Она преодолевает подъёмы с углом 30 градусов и препятствия высотой 250 мм; минимальная ширина доступного прохода составляет 800 мм. Рабочая стрела поворачивается на 360 градусов, а рабочий радиус составляет 6–8 м. Замена навесного оборудования занимает 5 минут. Масса робота составляет 1200 кг. Эффективность демонтажа в 20 раз выше, чем при ручной работе. Робот имеет сертификацию CE и ISO.
Задать вопрос Искать на Baidu
Какую задачу решает робот для демонтажа
Робот для демонтажа применяется для разрушения бетона, строительной реконструкции, работ в тоннелях, замкнутых и узких внутренних пространствах, а также при спасательных операциях.
Характеристики НАЖ-97(4А)
Модель (по базе 91Т)НАЖ-97(4А)
Основные компонентыдвигатель
Масса (кг)1200
Время замены навесного оборудования5 минут
Высота преодолеваемого препятствия250 мм
Минимальная ширина прохода800 мм
Питаниеэлектрическое
Поворот рабочей стрелы360 градусов
Преодолеваемый подъём30 градусов
Рабочий радиус6–8 м
Сертификациясертификация CE и ISO
Тип приводагидравлический привод
Управлениебеспроводное дистанционное управление
Ходовая частьгусеничное шасси
Эффективность демонтажав 20 раз выше, чем при ручной работе
Робот для демонтажа - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации НАЖ-97(4А) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации НАЖ-97(4А) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Дата актуализации информации: 10.08.26
Производитель и параметры оборудования проверены.
Люди, которые искали Робот для демонтажа, также смотрели:
 +5 фото
Многофункциональный демонтажный робот с дистанционным управлением для разрушения стен и бетона
Модель: МТА-15(5Г)
Многофункциональный демонтажный робот предназначен для разрушения стен и бетона и оснащён дистанционным управлением. Основные компоненты робота: ПЛК, двигатель, подшипник, редуктор, электродвигатель, сосуд под давлением и шестерня. Масса составляет 200 кг. Робот характеризуется высокой эксплуатацион
 +4 фото
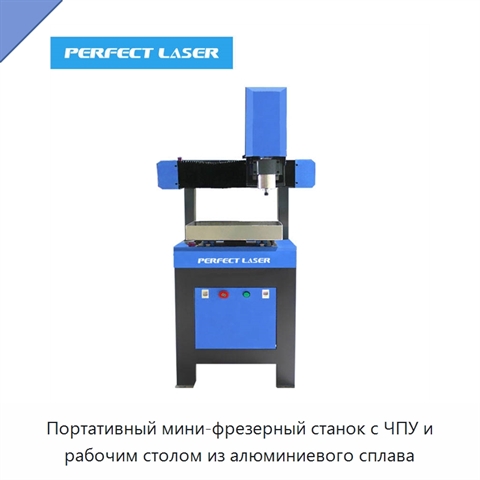
Портативный мини-фрезерный станок с ЧПУ и рабочим столом из алюминиевого сплава
Модель: ЮБН-44(2Х)
Портативный мини-фрезерный станок с ЧПУ оснащён высокоскоростным главным шпинделем с водяным циркуляционным охлаждением. Станина изготовлена из чистого алюминия и обеспечивает параллельность и перпендикулярность рабочих элементов. По координатам X, Y и Z применены шариковинтовые направляющие с двойн
 +1 фото
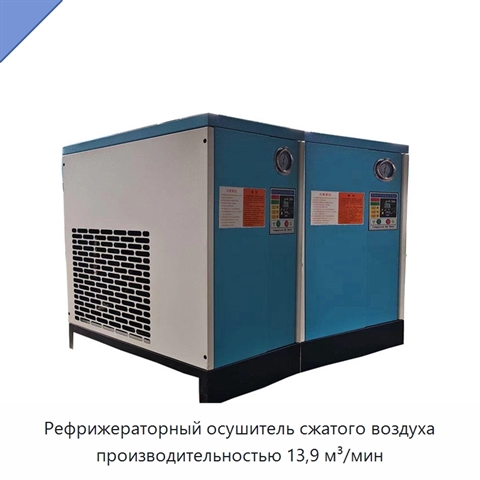
Рефрижераторный осушитель сжатого воздуха производительностью 13,9 м³/мин
Модель: ДША-78(1У)
Рефрижераторный осушитель предназначен для осушения сжатого воздуха. Производительность составляет 13,9 м³/мин. Изделие изготовлено из металла.
 +5 фото
Гусеничный гидравлический робот для демонтажных работ с беспроводным управлением и поворотом на 360°
Модель: ДНЕ-28(2Д)
Робот для демонтажных работ представляет собой дистанционно управляемое гидравлическое оборудование для реконструкции строительных объектов, разрушения бетона, работы в тоннелях и замкнутых пространствах. Робот оснащён гусеничным шасси, беспроводным управлением и гидравлическим приводом; угол поворо