

Артикул: 524-053
Модель: ИДИ-74(1Н)
Секция: Дополнительная
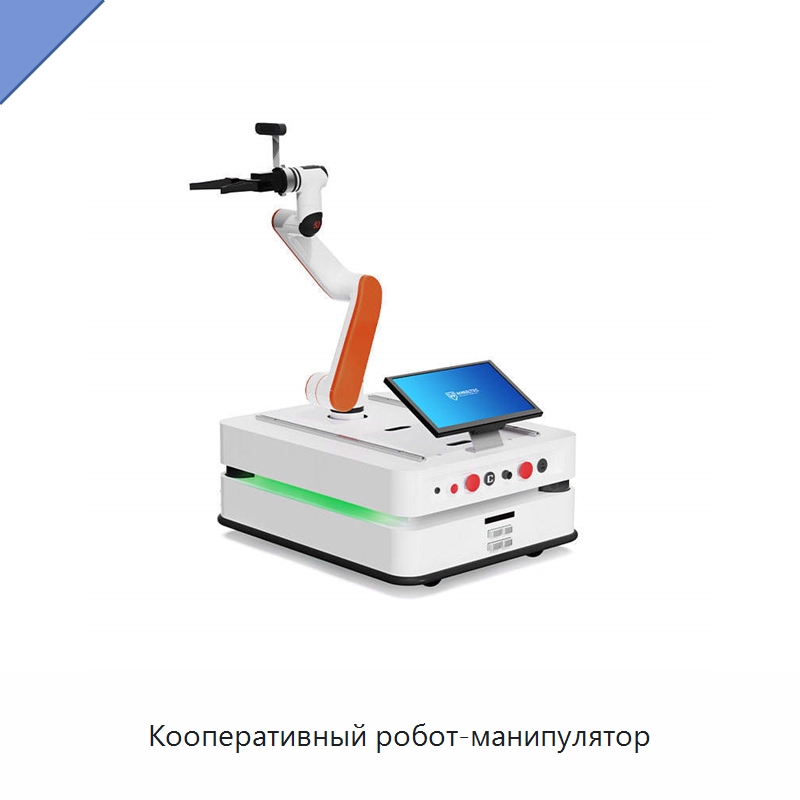
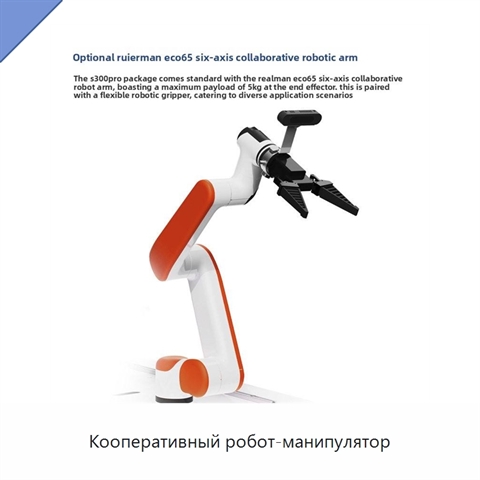
Кооперативный робот-манипулятор
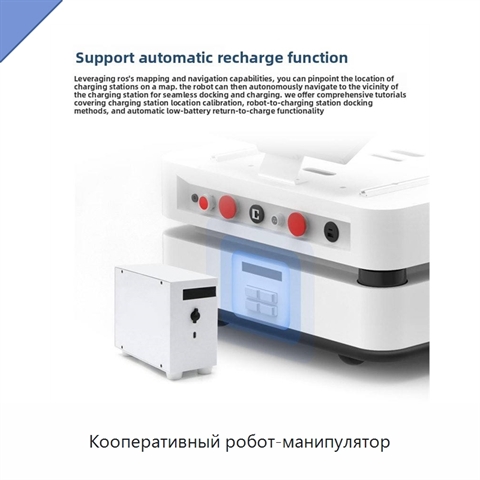
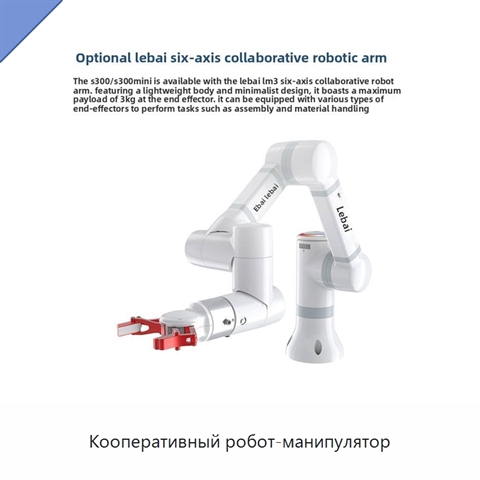
Кооперативный робот-манипулятор оснащён управлением с открытым исходным кодом, рассчитанным на гибкую настройку системы под рабочие задачи. Мобильное исполнение обеспечивает использование устройства внутри помещений и на открытом воздухе, поэтому система подходит для работы в разных зонах размещения. Функция автоматического пополнения поддерживает непрерывную работу без ручного вмешательства. Роботизированная навигация выполняет точное построение маршрута и обход препятствий при перемещении устройства. В состав системы входит шестиосевая кооперативная рука для выполнения манипуляционных операций. Конструкция рассчитана на высокую нагрузку и объединяет функции мобильного перемещения, навигации и автоматического пополнения в едином рабочем устройстве.
Задать вопрос Искать на Baidu
Какую задачу решает робот-манипулятор
Кооперативный робот-манипулятор используется для захвата объектов и выполнения сложных задач, требующих высокой точности и ловкости.
Характеристики ИДИ-74(1Н)
Модель (по базе 91Т)ИДИ-74(1Н)
Особенностиоткрытый исходный код, мобильное исполнение, навигация
Функциязахват, автоматическое пополнение
Робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ИДИ-74(1Н) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ИДИ-74(1Н) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней проверки актуальности данных: 07.10.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Робот-манипулятор, также смотрели:
 +5 фото
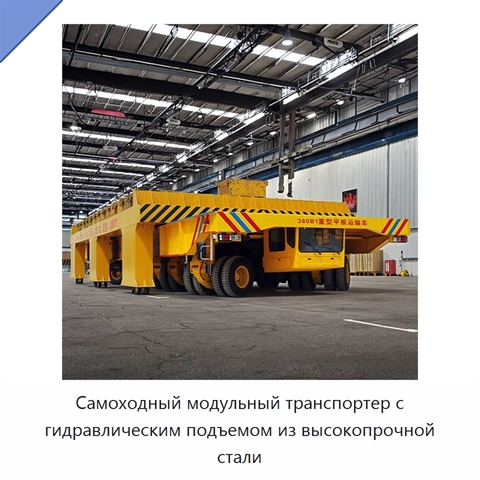
Самоходный модульный транспортер с гидравлическим подъемом из высокопрочной стали
Модель: НЭД-59(2П)
Самоходный модульный транспортер оснащен системой гидравлического подъема и предназначен для транспортирования тяжелых грузов. Сварная конструкция выполнена из высокопрочной конструкционной стали. Рабочее напряжение может составлять 380, 220 или 110 В.
 +2 фото
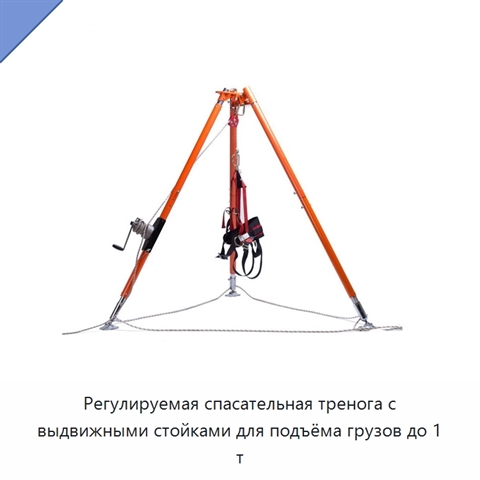
Регулируемая спасательная тренога с выдвижными стойками для подъёма грузов до 1 т
Модель: РЯБ-18(4Р)
Регулируемая спасательная тренога предназначена для работ в ограниченных пространствах, где требуется подъём грузов массой до 1 т. Выдвижные стойки регулируются для изменения вылета и обеспечения устойчивости при выполнении операций. В комплект входит страховочная привязь, обеспечивающая безопасное
 +5 фото
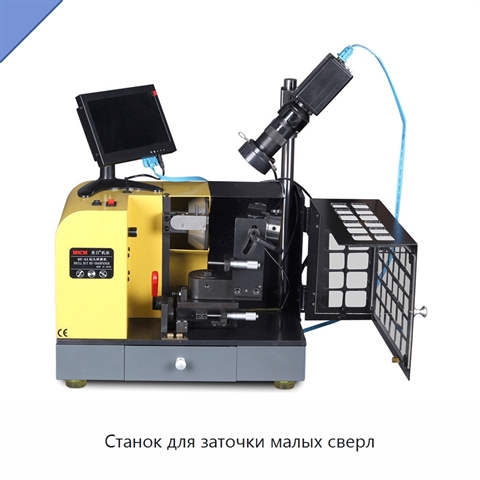
Станок для заточки малых сверл
Модель: УЛЮ-48(4Н)
Станок рассчитан на обработку сверл диаметром 0,8–6 мм и позволяет формировать угол при вершине 90–150°. Рабочая скорость составляет 4400 об/мин, мощность двигателя постоянного тока — 250 Вт. Камера позиционирования используется для настройки положения сверла и измерения результата после обработки;
 +5 фото
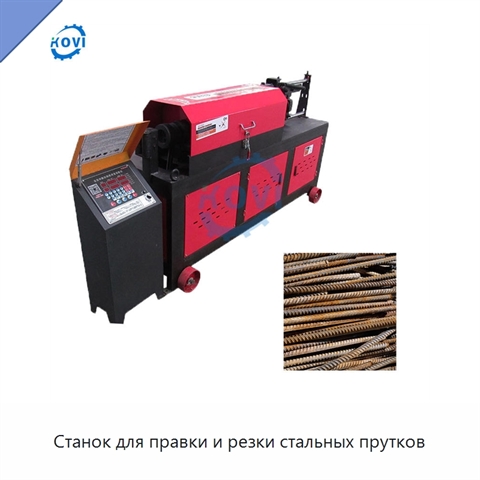
Станок для правки и резки стальных прутков
Модель: ХША-29(1И)
Предварительно заданный блок выдержки делает рабочий процесс более надежным и гибким. Программу можно изменять в соответствии с фактическими требованиями без замены аппаратной части, что позволяет управлять этапами рабочего процесса. После обработки поверхность практически не имеет царапин, потеря п