Специальные промышленные роботы

Товары

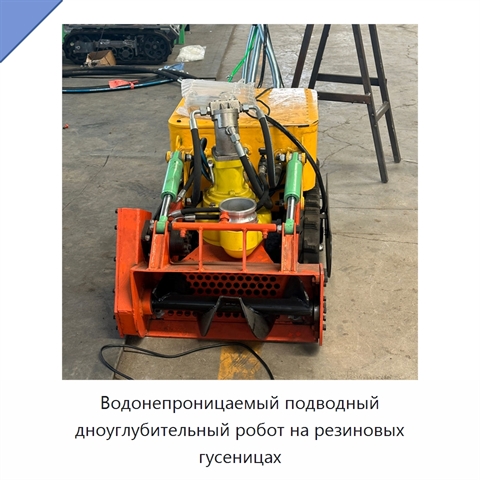
Водонепроницаемый подводный дноуглубительный робот на резиновых гусеницах+5 фото

Водонепроницаемый подводный дноуглубительный робот на резиновых гусеницах
Модель: МПЕ-92(9У)
Водонепроницаемый подводный дноуглубительный робот имеет резиновый гусеничный ход. Мощность составляет 30000 Вт, напряжение — 380 В.
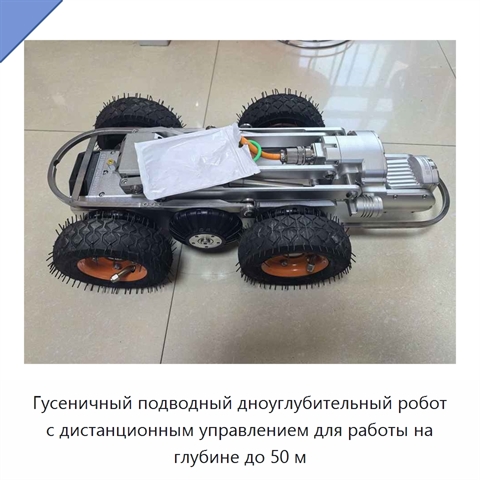
Гусеничный подводный дноуглубительный робот с дистанционным управлением для работы на глубине до 50 м+5 фото

Гусеничный подводный дноуглубительный робот с дистанционным управлением для работы на глубине до 50 м

Модель: ЕНФ-19(9В)
Подводный дноуглубительный робот выполнен на гусеничном ходу и рассчитан на работу на глубине до 50 м. Управление роботом осуществляется дистанционно с пульта с дисплеем. Габариты составляют 1200 мм в длину, 600 мм в высоту и 630 мм в ширину. Варианты мощности — 30000, 580000 и 760000 Вт, напряжения
Подводный гусеничный робот с дистанционным управлением для удаления ила при дноуглубительных работах+5 фото

Подводный гусеничный робот с дистанционным управлением для удаления ила при дноуглубительных работах
Модель: ЛЭБ-11(2Ю)
Робот предназначен для подводного удаления ила при морских дноуглубительных работах. Для перемещения используется гусеничный ход, управление осуществляется дистанционно.
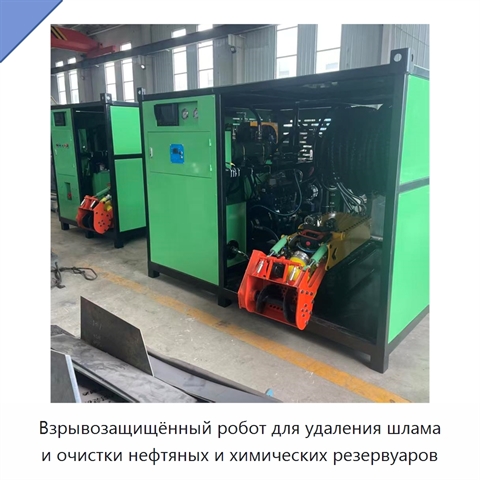
Взрывозащищённый робот для удаления шлама и очистки нефтяных и химических резервуаров+5 фото

Взрывозащищённый робот для удаления шлама и очистки нефтяных и химических резервуаров
Модель: ЭВФ-11(4Г)
Взрывозащищённый робот предназначен для удаления шлама при очистке нефтяных резервуаров и для обслуживания химических резервуаров в опасных промышленных зонах. Автоматизированный рабочий процесс удаляет шлам и остаточные загрязнения, поэтому оборудование подходит для задач технического обслуживания,
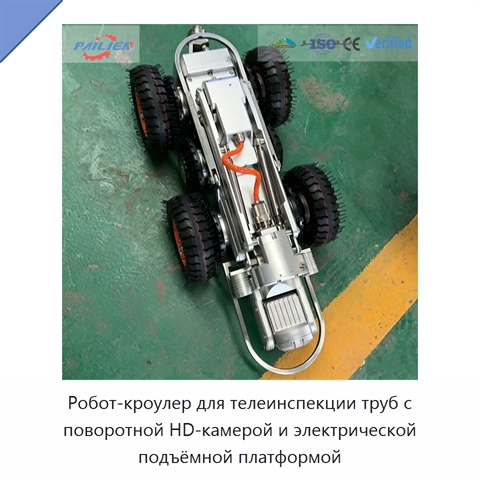
Робот-кроулер для телеинспекции труб с поворотной HD-камерой и электрической подъёмной платформой+5 фото

Робот-кроулер для телеинспекции труб с поворотной HD-камерой и электрической подъёмной платформой

Модель: ЕГИ-12(8Ф)
Робот-кроулер предназначен для дистанционной телеинспекции канализационных и дренажных труб, включая работу под водой. Фронтальная HD-камера имеет разрешение 2,1 мегапикселя, 10-кратное оптическое и электронное увеличение, автофокус и ручную регулировку. Объектив поворачивается на 360° вокруг оси и
Водонепроницаемый гусеничный робот для инспекции трубопроводов с камерой высокой чёткости и монитором 254 мм+5 фото

Водонепроницаемый гусеничный робот для инспекции трубопроводов с камерой высокой чёткости и монитором 254 мм
Модель: ХЖУ-75(4Ш)
Водонепроницаемый гусеничный робот предназначен для видеоконтроля внутренней поверхности трубопроводов диаметром свыше 120 мм. Компактная и лёгкая конструкция рассчитана на перемещение внутри трубы. Камера оснащена широкоугольным зум-объективом высокой чёткости и функцией макрофокусировки. Оптически
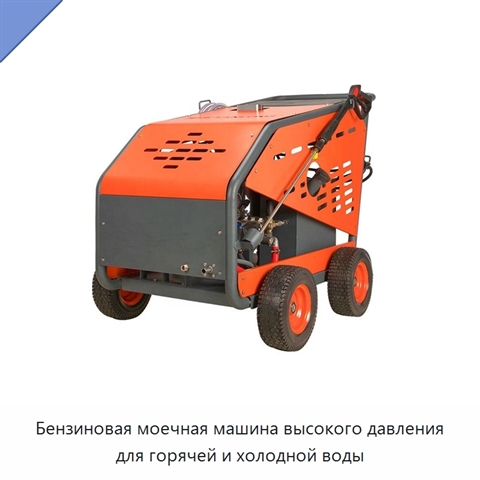
Бензиновая моечная машина высокого давления для горячей и холодной воды+5 фото

Бензиновая моечная машина высокого давления для горячей и холодной воды
Модель: ПЮЛ-95(4А)
Бензиновая моечная машина высокого давления выполняет очистку горячей или холодной водой. Мощность машины составляет 22 кВт, напряжение — 380 В.
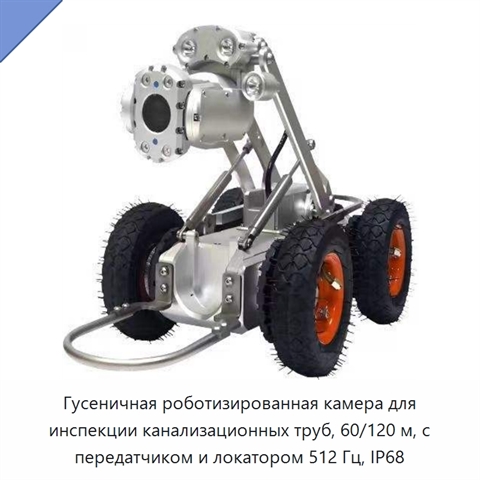
Гусеничная роботизированная камера для инспекции канализационных труб, 60/120 м, с передатчиком и локатором 512 Гц, IP68+5 фото

Гусеничная роботизированная камера для инспекции канализационных труб, 60/120 м, с передатчиком и локатором 512 Гц, IP68
Модель: ЮЛФ-59(2Е)
Гусеничная роботизированная камера представляет собой компактную систему для обследования канализационных труб. Предусмотрены исполнения 60 и 120 м. В комплект входят передатчик, работающий на частоте 512 Гц, и локатор на 512 Гц; такое сочетание используется для определения положения оборудования во
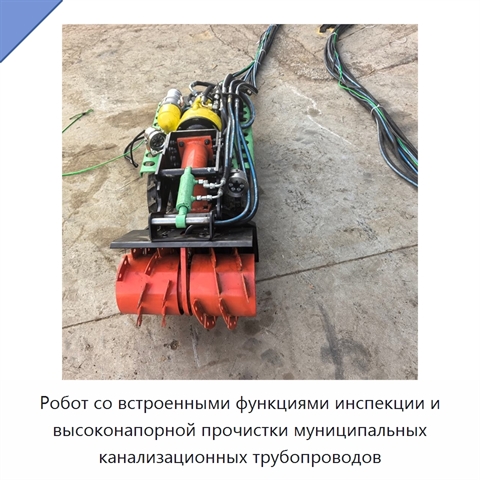
Робот со встроенными функциями инспекции и высоконапорной прочистки муниципальных канализационных трубопроводов+5 фото

Робот со встроенными функциями инспекции и высоконапорной прочистки муниципальных канализационных трубопроводов
Модель: КТЕ-47(8Р)
В робот встроены функции инспекции и высоконапорной прочистки муниципальных канализационных трубопроводов. Мощность составляет 30 Вт, напряжение — 380 В.
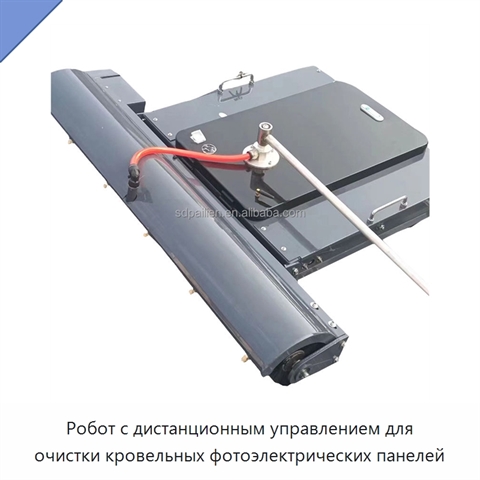
Робот с дистанционным управлением для очистки кровельных фотоэлектрических панелей+5 фото

Робот с дистанционным управлением для очистки кровельных фотоэлектрических панелей
Модель: УВЯ-25(4К)
Мягкая нейлоновая роликовая щётка удаляет с фотоэлектрических панелей пыль, грязь и мусор, а микрораспыление подаёт воду с расходом 3–5 л на 100 м². Встроенная система рециркуляции воды доступна как опция. Робот рассчитан на панели шириной 600–1400 мм и длиной не более 2600 мм; для подстройки под их
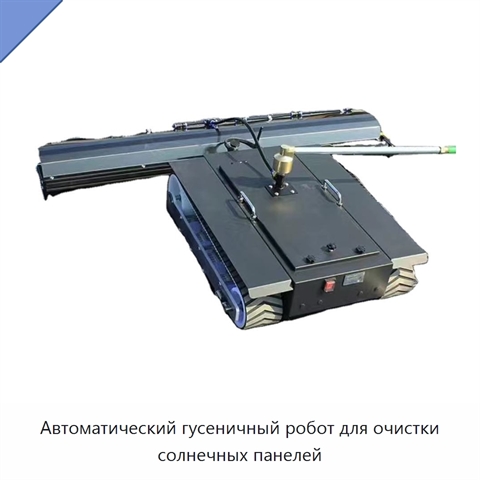
Автоматический гусеничный робот для очистки солнечных панелей+5 фото

Автоматический гусеничный робот для очистки солнечных панелей
Модель: ФУВ-95(4Н)
Конструкция оснащена защитой от падения. Очистка выполняется сухим способом или с подачей воды; нейлоновая роликовая щётка вращается со скоростью 320 об/мин. Ширина обрабатываемой полосы составляет 1300 или 1500 мм, а габариты оборудования — 1000 × 800 × 350 мм. Машина удаляет с панелей пыль, загряз
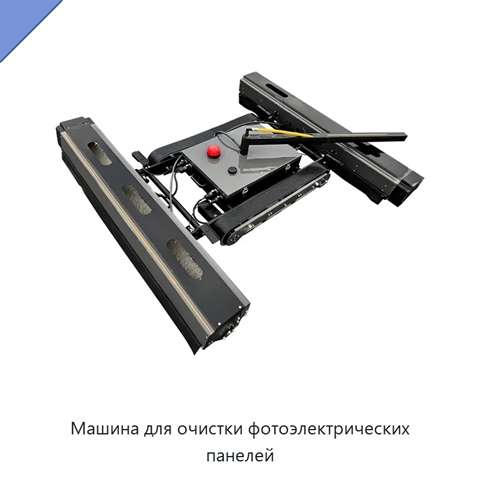
Машина для очистки фотоэлектрических панелей+5 фото

Машина для очистки фотоэлектрических панелей
Модель: ДЛУ-19(2Г)
Машина удаляет пыль, грязь и мусор с поверхности солнечных панелей. Влажная очистка сочетает подачу воды под высоким давлением и обработку мягкой щёткой; в качестве альтернативы доступна сухая чистка щёткой. Воздействие не повреждает поверхность панелей и позволяет сократить затраты времени и труда
Гусеничный магнитный робот для перемещения по стенам и обследования судовых корпусов+4 фото

Гусеничный магнитный робот для перемещения по стенам и обследования судовых корпусов
Модель: СЛЯ-22(4Х)
Конструкция робота допускает гибкий переход между стеновыми участками и предусматривает функции интеллектуального обнаружения. Вакуумная система сбора предназначена для очистки судовых поверхностей, снятия лакокрасочных покрытий и удаления ржавчины. Она обеспечивает всасывание и сбор удалённых загря
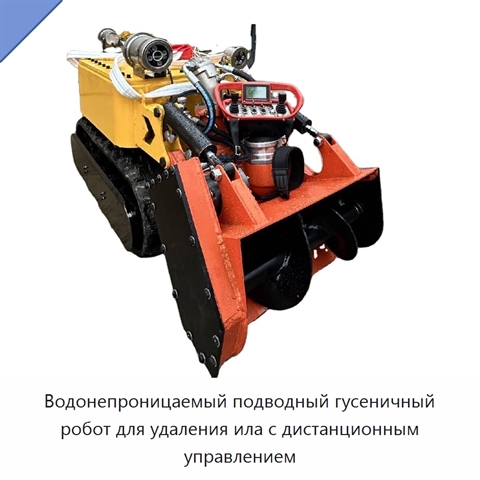
Водонепроницаемый подводный гусеничный робот для удаления ила с дистанционным управлением+3 фото

Водонепроницаемый подводный гусеничный робот для удаления ила с дистанционным управлением
Модель: ЯПГ-97(2Е)
Подводный гусеничный робот предназначен для удаления ила, песка и мусора на подводных участках рек, озёр и портов. Система может работать автоматически или по дистанционным командам. Для навигации используются датчики и система на основе искусственного интеллекта. Удаление отложений выполняется авто
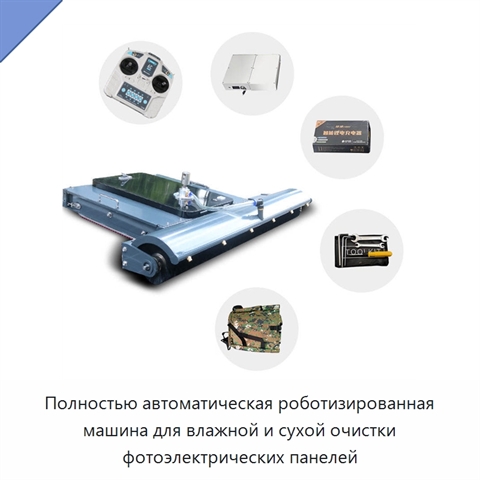
Полностью автоматическая роботизированная машина для влажной и сухой очистки фотоэлектрических панелей+5 фото

Полностью автоматическая роботизированная машина для влажной и сухой очистки фотоэлектрических панелей
Модель: ЮФУ-97(1С)
Машина имеет полностью автоматическое роботизированное исполнение и рассчитана на влажную и сухую очистку поверхности фотоэлектрических панелей. В конструкции используется программируемый логический контроллер (ПЛК). Кроме контроллера, к основным компонентам относятся двигатель и подшипник. Мощность
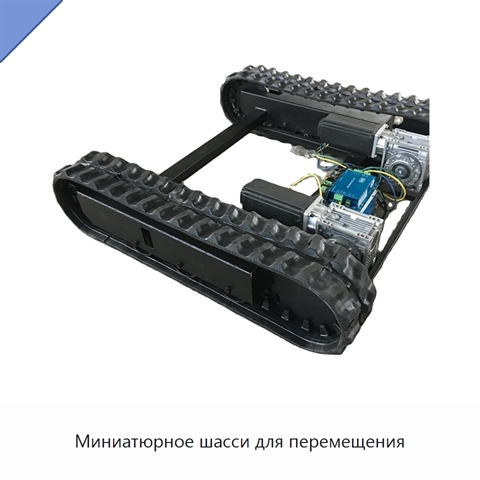
Миниатюрное шасси для перемещения+4 фото

Миниатюрное шасси для перемещения
Модель: ДУЖ-45(8М)
Миниатюрное шасси для перемещения оснащено подшипником. Мощность составляет 180 Вт. Напряжение — 200–240 В переменного тока при частоте 50–60 Гц.
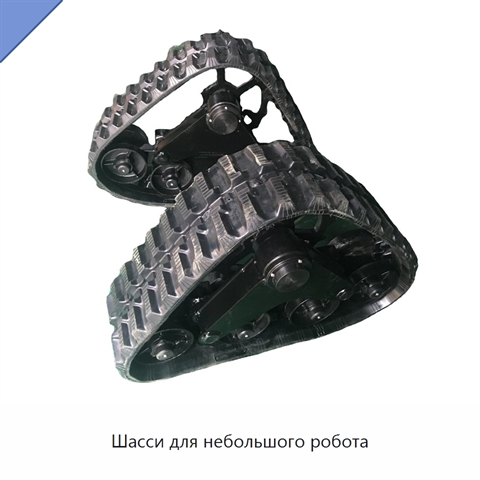
Шасси для небольшого робота+5 фото

Шасси для небольшого робота

Модель: НЭС-57(4Б)
Шасси небольшого робота включает подшипник. Для шасси предусмотрено питание переменным током при напряжении 200–240 В и частоте 50–60 Гц.
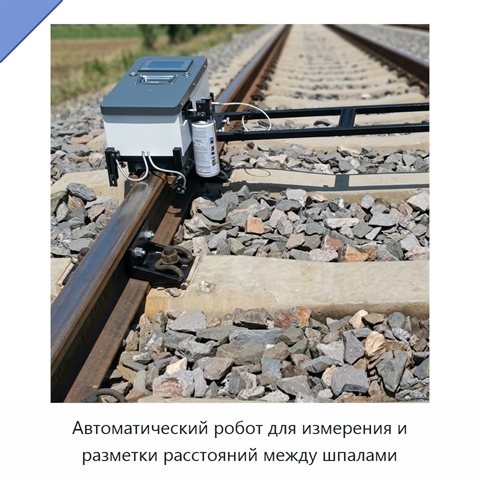
Автоматический робот для измерения и разметки расстояний между шпалами+2 фото

Автоматический робот для измерения и разметки расстояний между шпалами
Модель: ХЮТ-15(4Н)
Автоматический робот измеряет расстояния между шпалами и наносит разметку. Измерительными и маркировочными операциями можно управлять одной кнопкой, а скорость перемещения регулируется. Габариты изделия составляют 530 × 365 × 300 мм, масса — 18 кг, мощность — 5 кВт.
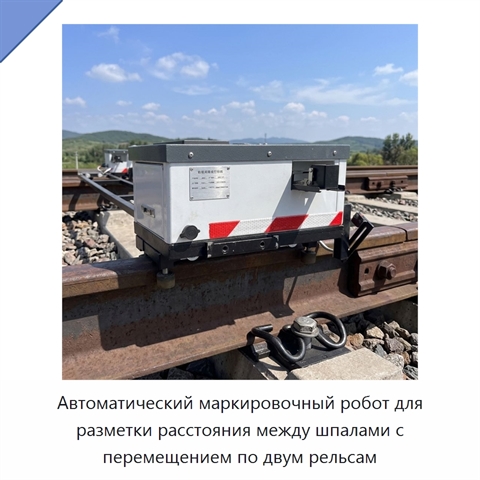
Автоматический маркировочный робот для разметки расстояния между шпалами с перемещением по двум рельсам+2 фото

Автоматический маркировочный робот для разметки расстояния между шпалами с перемещением по двум рельсам
Модель: ЭХЮ-95(5Б)
Автоматический маркировочный робот выполняет перемещение, измерение и нанесение разметки расстояния между шпалами в автоматическом режиме с управлением одной кнопкой. После задания пользователем расстояния перемещения устройство самостоятельно движется по двум рельсам. Высокоточные датчики обеспечив
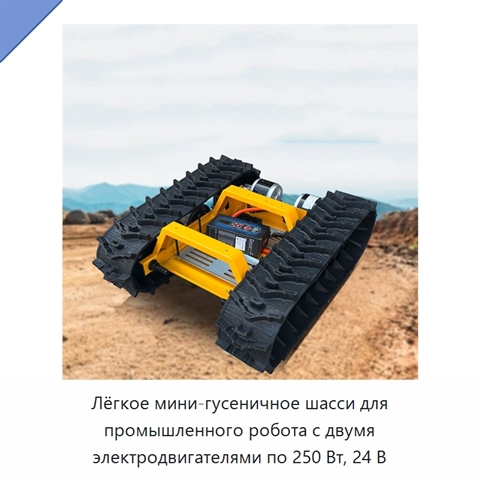
Лёгкое мини-гусеничное шасси для промышленного робота с двумя электродвигателями по 250 Вт, 24 В+4 фото

Лёгкое мини-гусеничное шасси для промышленного робота с двумя электродвигателями по 250 Вт, 24 В
Модель: ДЭК-77(4Д)
Лёгкое мини-гусеничное шасси предназначено для установки в составе промышленного робота и служит его компактной ходовой платформой. Габаритные размеры изделия составляют 530 × 530 × 200 мм, а допустимая нагрузка — не более 30 кг. Для движения установлены два электродвигателя номинальной мощностью 25
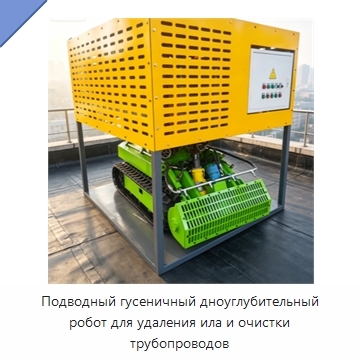
Подводный гусеничный дноуглубительный робот для удаления ила и очистки трубопроводов
Подводный гусеничный дноуглубительный робот для удаления ила и очистки трубопроводов

Модель: ФДЕ-41(1Х)
Подводный дноуглубительный робот предназначен для удаления ила и очистки под водой. Полностью гидравлическая силовая система выполнена по замкнутой схеме. Робот работает при температуре от −20 до 60 °C, способен непрерывно функционировать в течение 24 часов без перегрева и сохраняет стабильную работ
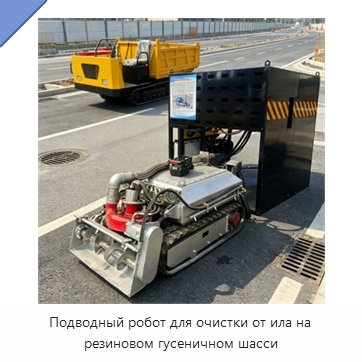
Подводный робот для очистки от ила на резиновом гусеничном шасси

Подводный робот для очистки от ила на резиновом гусеничном шасси

Модель: АЛМ-14(1К)
Подводный робот для очистки от ила выполнен на мобильном резиновом гусеничном шасси и предназначен для подводного удаления ила, включая очистку подводных трубопроводов. В состав изделия входят ПЛК, двигатель, мотор и сосуд высокого давления. Мощность составляет 22000–45000 Вт. Предусмотрено напряжен
Подводный дноуглубительный робот на резиновых гусеницах с дистанционным управлением для удаления ила из прудов и очистки труб
Подводный дноуглубительный робот на резиновых гусеницах с дистанционным управлением для удаления ила из прудов и очистки труб

Модель: ДВЕ-49(9А)
Подводный дноуглубительный робот на резиновых гусеницах предназначен для удаления донного ила из прудов и очистки труб. Машина поддерживает автоматизированную работу и дистанционное управление. Мощность составляет 22 000–45 000 Вт, напряжение — 380 или 220 В.
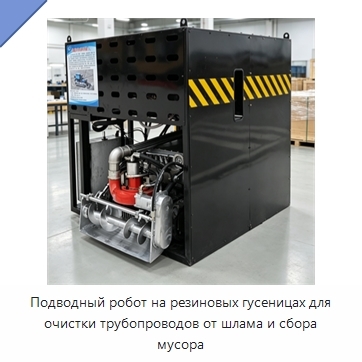
Подводный робот на резиновых гусеницах для очистки трубопроводов от шлама и сбора мусора

Подводный робот на резиновых гусеницах для очистки трубопроводов от шлама и сбора мусора

Модель: КЭД-18(2Г)
Подводный робот оснащён резиновыми гусеницами и предназначен для очистки трубопроводов от шлама, выполнения дноуглубительных работ и сбора мусора под водой. Мощность оборудования составляет 22 000–45 000 Вт, напряжение — 380 или 220 В.