Артикул: 313-888 Модель: ЮФЛ-17(1Е) Секция: Дополнительная

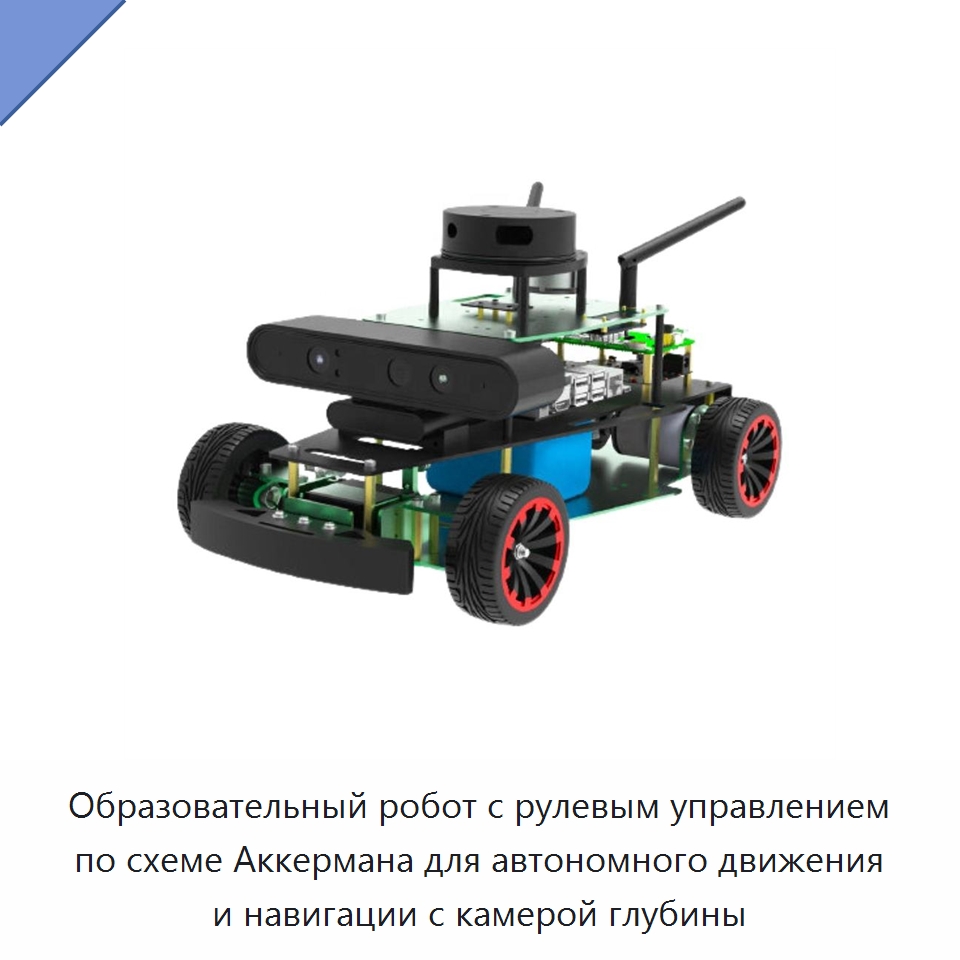
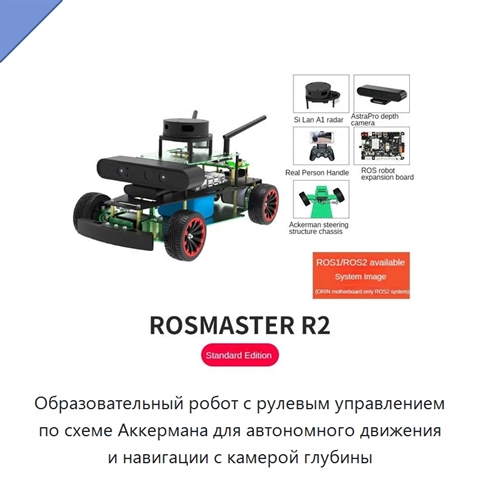
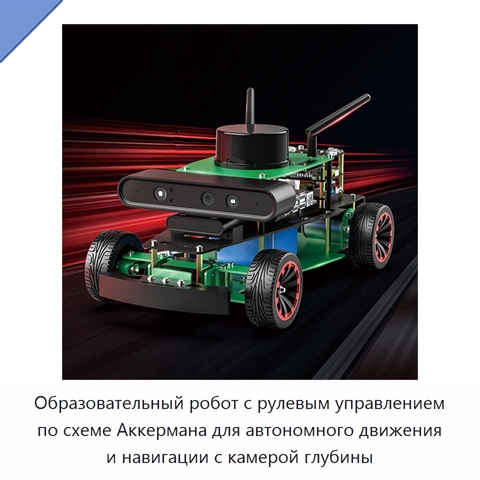
Образовательный робот с рулевым управлением по схеме Аккермана для автономного движения и навигации с камерой глубины

Образовательный робот оснащён рулевым управлением по схеме Аккермана, поддерживает автономное движение и навигацию, а также оборудован камерой глубины. Габариты робота составляют 33,7 × 19,1 × 26, напряжение — 12,6 В, масса — 2,5. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания ЮФЛ-17(1Е), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяROSMASTER R2 Ackermann Steering ROS2 Robot Autonomous Driving SLAM Navigation Depth Camera Education Raspberry Pi
Задать вопрос Искать на Baidu

Какую задачу решает образовательный робот с рулевым управлением по схеме Аккермана

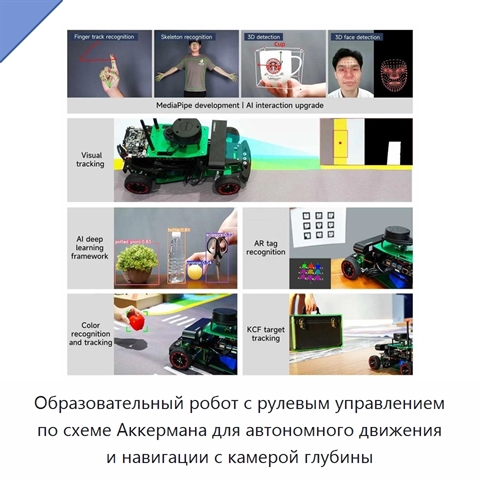
Образовательный робот с рулевым управлением по схеме Аккермана используется для учебных задач, автономного движения и навигации с применением камеры глубины.

Характеристики ЮФЛ-17(1Е)

Модель (по базе 91Т)ЮФЛ-17(1Е)
Габариты (Д × Ш × В)33,7 × 19,1 × 26
Мощность(Вт)--
Напряжение12,6 В
Масса2,5
Образовательный робот с рулевым управлением по схеме Аккермана - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ЮФЛ-17(1Е) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).

Данные проверены на актуальность: 29.08.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Образовательный робот с рулевым управлением по схеме Аккермана, также смотрели:
Одномачтовая вертикальная подъемная платформа+5 фото

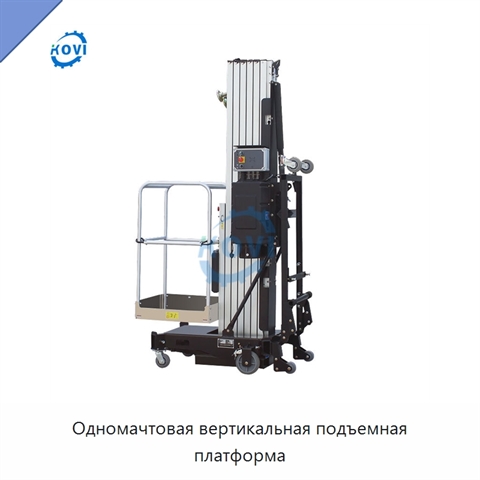
Одномачтовая вертикальная подъемная платформа
Модель: РТИ-41(4Ф)
Рабочая площадка изготовлена из алюминиевого сплава, ее размер составляет 0,67 × 0,66 м. В конструкции предусмотрены блокировка выносных опор, цепная система самовыравнивания и пузырьковый уровень. Для управления используется переключатель с удержанием. Аварийное оснащение включает кнопку аварийной
Мобильная гусеничная щековая дробилка производительностью до 35 т/ч+5 фото

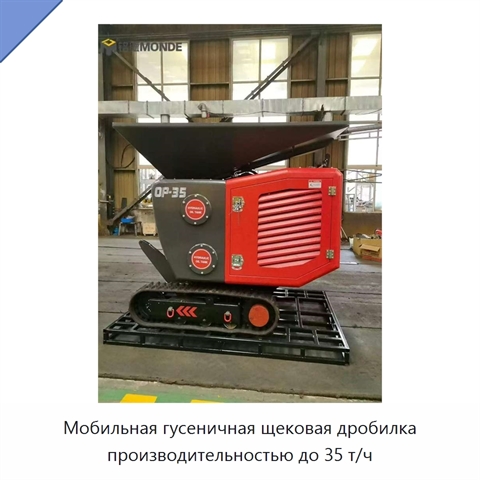
Мобильная гусеничная щековая дробилка производительностью до 35 т/ч
Модель: ИНЭ-12(4Ш)
Мобильная гусеничная щековая дробилка предназначена для дробления камня, горных пород и бетона. Максимальная производительность составляет 35 т/ч, масса машины — 4200 кг.
Низкопрофильный гидравлический динамометрический гайковёрт с шестигранной кассетой+2 фото

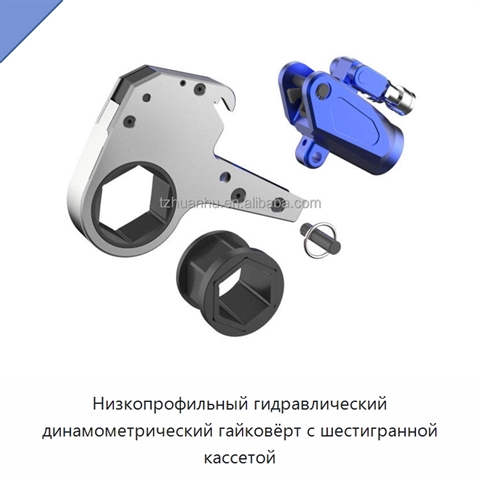
Низкопрофильный гидравлический динамометрический гайковёрт с шестигранной кассетой
Модель: НЭГ-28(7Ж)
Низкопрофильный гидравлический динамометрический гайковёрт изготовлен из углеродистой стали и предназначен для строительных работ с шестигранными гайками. Семь исполнений различаются диапазоном крутящего момента и размером гайки под ключ: 232–2328 Н·м при 19–55 мм; 241–2414 Н·м при 60 мм; 585–5021 Н
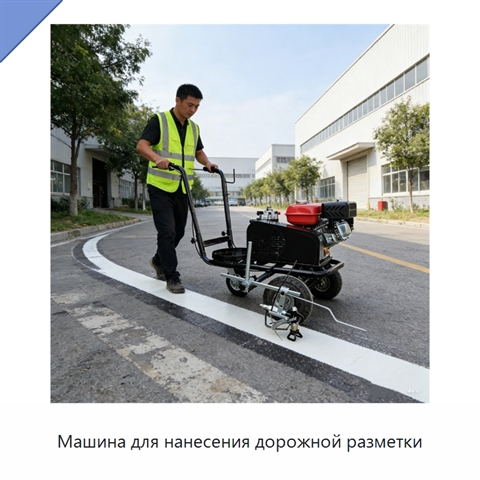
Машина для нанесения дорожной разметки+2 фото

Машина для нанесения дорожной разметки

Модель: УКФ-27(1Я)
Машина наносит холодный пластик методом холодного безвоздушного распыления при формировании разметочных линий на дорожном покрытии. Оборудование выполнено в ручной толкаемой компоновке: оператор перемещает его по рабочему участку и управляет движением непосредственно во время окрашивания. Система на