

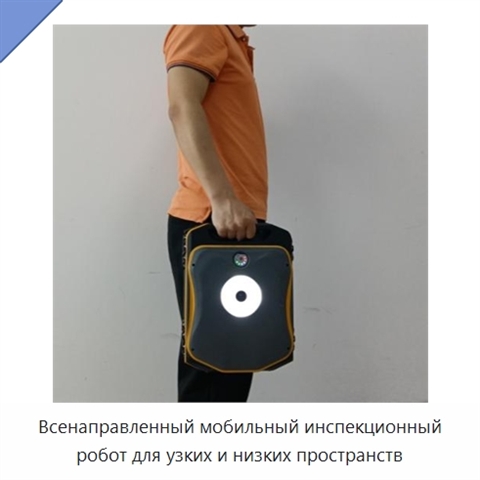
Артикул: 209-841
Модель: ХНЭ-95(4М)
Секция: Дополнительная
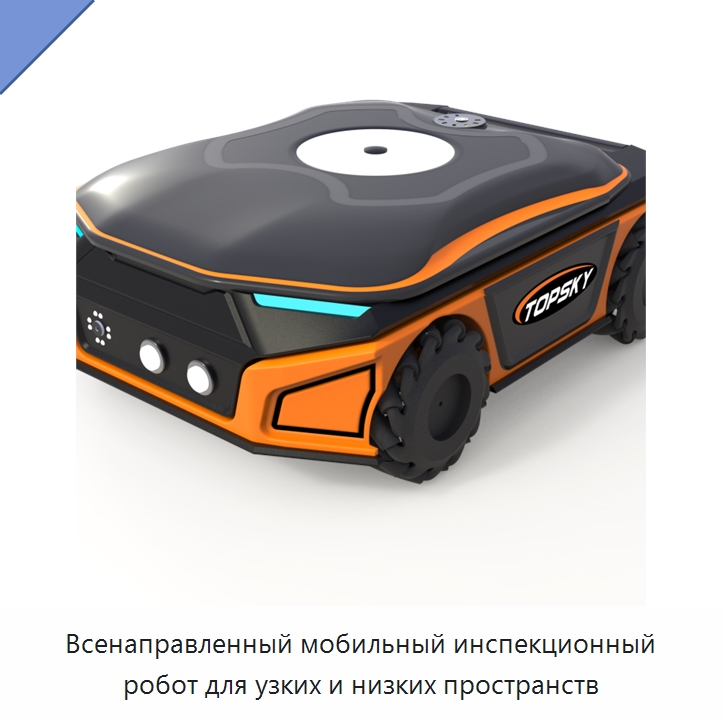
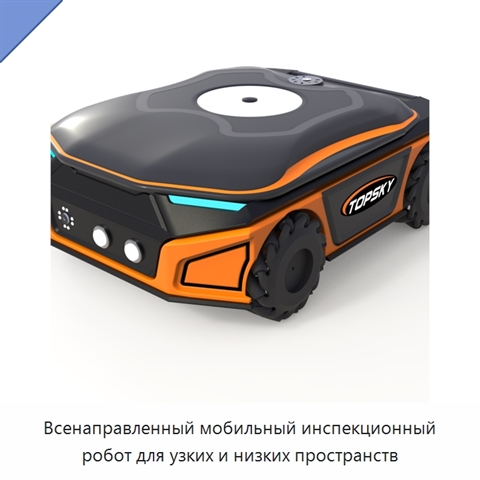
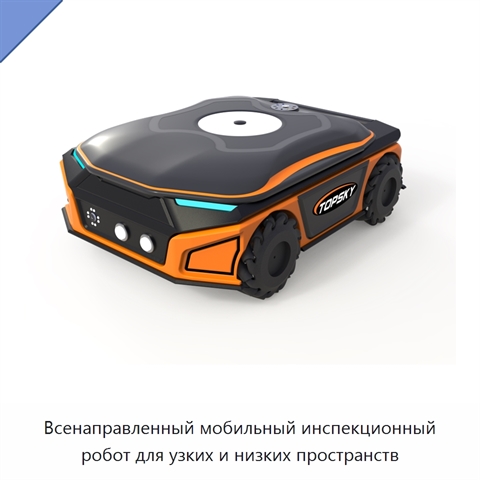
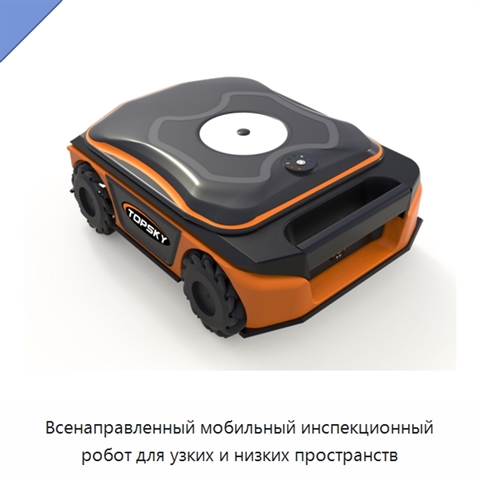
Всенаправленный мобильный инспекционный робот для узких и низких пространств
Робот имеет малогабаритный плоский корпус и ходовую часть с колёсами Маканума. Она обеспечивает поступательное перемещение в любом направлении и под любым углом, гибкое маневрирование и максимальную скорость не менее 1,5 м/с. Двухканальная видеосистема передаёт изображение в реальном времени; для наблюдения служат передняя и задняя камеры ночного видения и объектив верхнего обзора, между изображениями которых можно переключаться на экране. Спереди установлен радар обнаружения препятствий для предотвращения столкновений, сзади — противоударное устройство. Конструкция допускает установку различных сенсорных модулей для обследования целевой зоны. Рабочее напряжение составляет 12 В. Продолжительность работы робота и время автономной работы пульта составляют не менее 4 ч для каждого устройства, при этом аккумулятор робота можно заменять. Допустимая нагрузка составляет не менее 3 кг, максимальный преодолеваемый угол подъёма — не менее 15°, а максимальная высота преодолеваемого препятствия — не менее 20 мм. Система освещения включает восемь светодиодов высокой яркости. Компактный лёгкий пульт оснащён двумя джойстиками и дисплеем повышенной яркости диагональю 177,8 мм, совмещая управление движением с приёмом изображения. Дальность беспроводного управления и видеопередачи составляет не менее 60 м.
Задать вопрос Искать на Baidu
Какую задачу решает всенаправленный мобильный инспекционный робот
Всенаправленный мобильный инспекционный робот используется для дистанционного осмотра днищ транспортных средств, пространства под крупными контейнерами, стеллажами, столами и стульями, а также других опасных, узких и низких участков.
Характеристики ХНЭ-95(4М)
Модель (по базе 91Т)ХНЭ-95(4М)
Материалнержавеющая сталь
Всенаправленный мобильный инспекционный робот - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ХНЭ-95(4М) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ХНЭ-95(4М) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата актуализации информации: 26.08.26
Производитель и параметры оборудования проверены.
Люди, которые искали Всенаправленный мобильный инспекционный робот, также смотрели:
 +5 фото
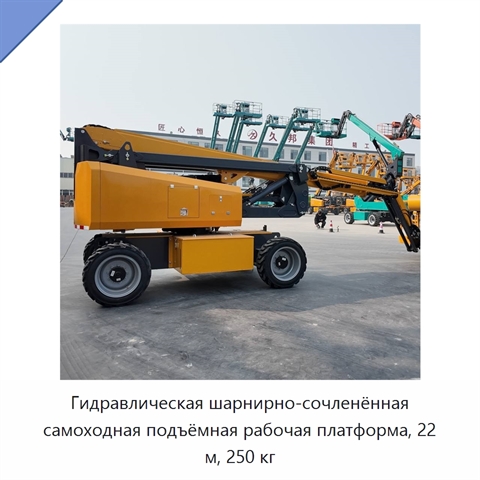
Гидравлическая шарнирно-сочленённая самоходная подъёмная рабочая платформа, 22 м, 250 кг
Модель: ГРЮ-44(9Ф)
Гидравлическая шарнирно-сочленённая самоходная подъёмная рабочая платформа имеет максимальную высоту подъёма 22 м и номинальную грузоподъёмность 250 кг. Масса погрузчика составляет 250 кг.
 +5 фото
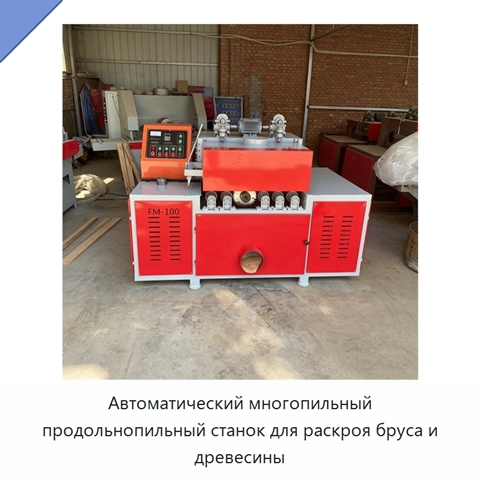
Автоматический многопильный продольнопильный станок для раскроя бруса и древесины
Модель: МФА-21(7Ш)
Автоматический многопильный продольнопильный станок предназначен для одновременного раскроя древесины несколькими твердосплавными пильными дисками. За одну подачу станок распиливает квадратный брус на несколько досок одинакового размера либо разделяет заготовку на стандартные бруски. Регулируемый ог
 +5 фото
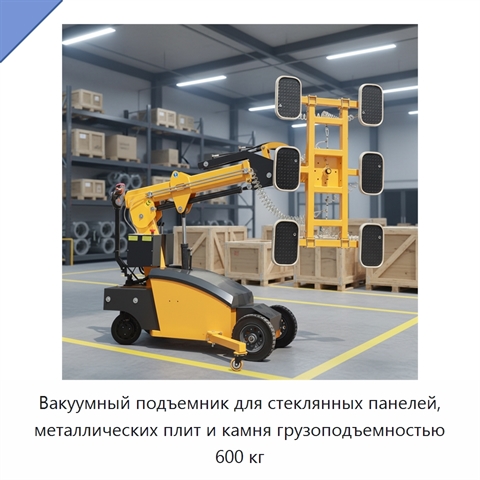
Вакуумный подъемник для стеклянных панелей, металлических плит и камня грузоподъемностью 600 кг
Модель: ФПУ-59(4П)
Вакуумный подъемник рассчитан на грузоподъемность 600 кг и максимальную высоту подъема 5000 мм. Двухконтурная вакуумная система обеспечивает стабильное и надежное выполнение подъемных операций. Восемь присосок создают силу всасывания 1000 Н. Ручной поворот на 360° позволяет изменять положение груза
 +3 фото
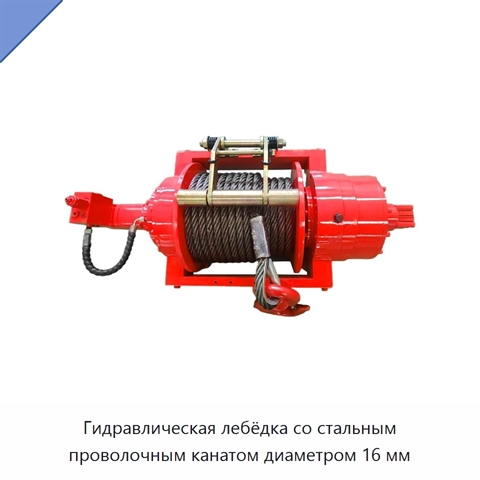
Гидравлическая лебёдка со стальным проволочным канатом диаметром 16 мм
Модель: УШЕ-44(7Т)
Гидравлическая лебёдка изготовлена из стали и оснащена стальным проволочным канатом диаметром 16 мм. Максимальная высота подъёма составляет 30, 10 или 15 м.