

Артикул: 175-894
Модель: НМЯ-55(8Я)
Секция: Дополнительная
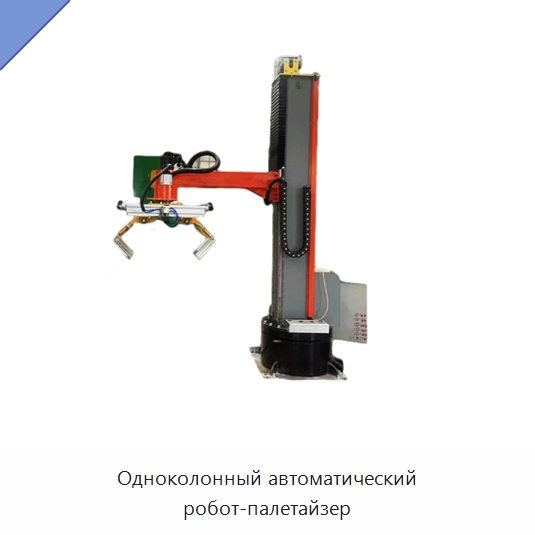
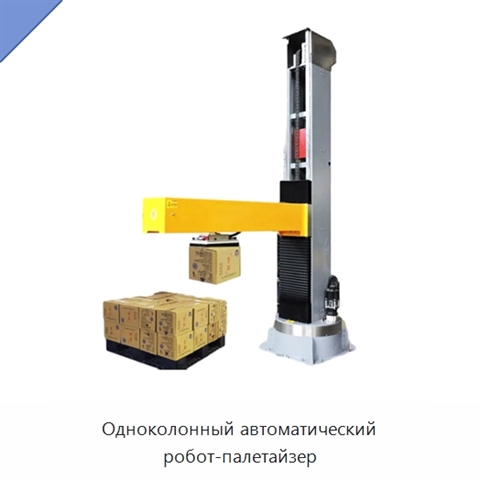
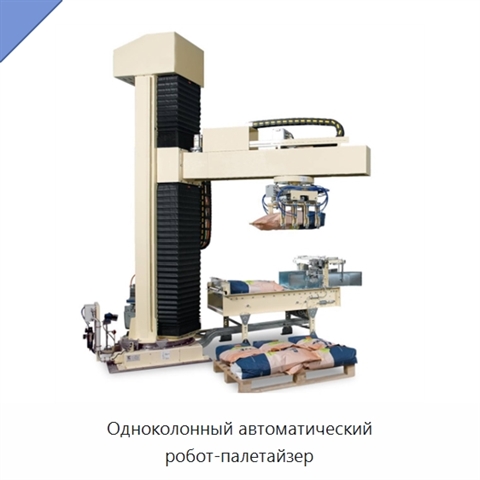
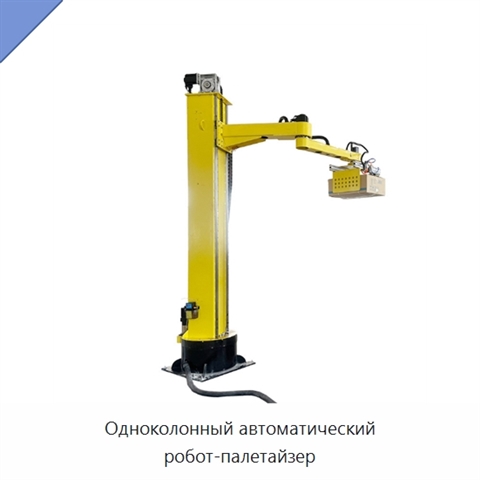
Одноколонный автоматический робот-палетайзер
Конструкция машины включает прочную поворотную колонну и жёсткую горизонтальную консоль, перемещающуюся вдоль колонны по вертикали. На консоли установлен клещевой захват мешков, который скользит вдоль неё и поворачивается вокруг собственной вертикальной оси. В рабочем цикле с подающего роликового конвейера снимается один мешок: консоль опускается до высоты захвата, затем поднимается для свободного поворота колонны, после чего захват переносит груз в позицию, предусмотренную схемой укладки. Система управления на базе ПЛК поддерживает различные программы палетирования. Четырёхосевая кинематика предусматривает перемещения: X — ±170°, Y — ±170°, Z — 1800 мм и A — ±180°. Скорость укладки составляет 6–10 циклов/мин при высоте штабелирования 1500–1600 мм. Машина может работать максимум с двумя входящими и двумя выходящими линиями. В зависимости от формы и размера контейнера применяются захватные пальцы, пластина или вакуумная присоска. Допускается обработка мешков со стабильными, аэрированными либо порошкообразными продуктами.
Задать вопрос Искать на Baidu
Какую задачу решает робот-палетайзер
Робот-палетайзер предназначен для автоматической укладки на поддоны мешков, коробок, кегов и других контейнеров.
Характеристики НМЯ-55(8Я)
Модель (по базе 91Т)НМЯ-55(8Я)
Тип совместимого материаламеталл
Грузоподъемность50 кг, 80 кг
Максимальная высота подъема1750 мм
Количество присосок1
Сила всасывания500 Н, 800 Н
Робот-палетайзер - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации НМЯ-55(8Я) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации НМЯ-55(8Я) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Данные проверены на актуальность: 12.08.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Робот-палетайзер, также смотрели:
 +3 фото
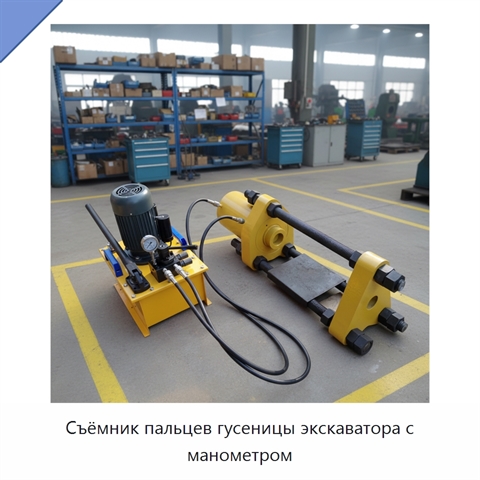
Съёмник пальцев гусеницы экскаватора с манометром
Модель: РЮС-54(7У)
Съёмник пальцев гусеницы экскаватора предназначен для удаления пальцев гусеничной системы. Работа изделия упрощает ручные действия, необходимые при извлечении пальца, и уменьшает усилие, требуемое для выполнения этой операции. Точная посадка обеспечивает корректное совмещение и выравнивание в процес
 +2 фото
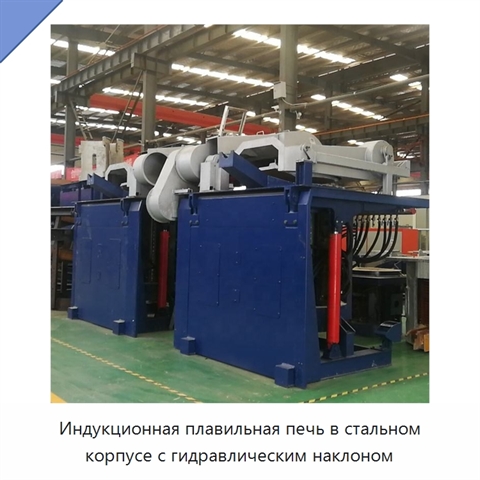
Индукционная плавильная печь в стальном корпусе с гидравлическим наклоном
Модель: ТЯМ-87(1Б)
Печь может непрерывно работать в течение 24 часов. Она оснащена функцией самодиагностики и сигнализатором утечки воды; в реальном времени контролируются температура и давление воды, перегрузка по току, перенапряжение и пропадание фазы. Вместимость исполнений составляет 0,5; 1; 1,5; 2; 3; 5 и 10 т. В
 +5 фото
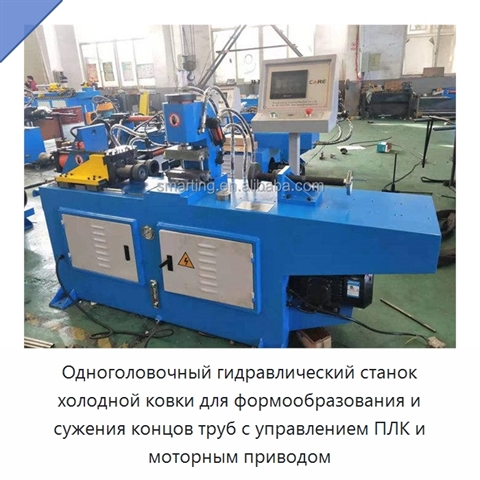
Одноголовочный гидравлический станок холодной ковки для формообразования и сужения концов труб с управлением ПЛК и моторным приводом
Модель: ПМУ-89(4М)
Одноголовочный гидравлический станок холодной ковки предназначен для формообразования и сужения концов труб. Управление станком осуществляется программируемым логическим контроллером, а привод выполнен от двигателя. Операции выполняются в полуавтоматическом режиме. Оборудование рассчитано на обработ
 +3 фото
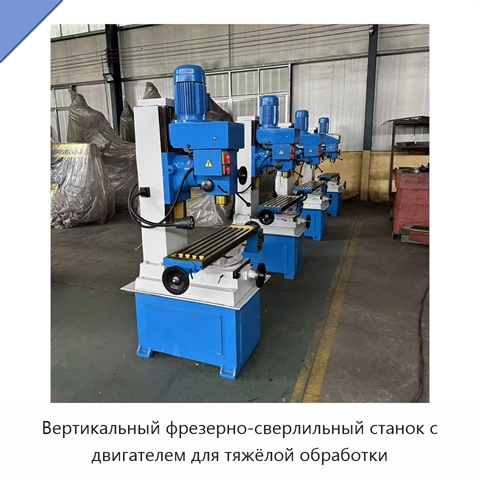
Вертикальный фрезерно-сверлильный станок с двигателем для тяжёлой обработки
Модель: АКН-94(9Г)
Вертикальный фрезерно-сверлильный станок с двигателем рассчитан на тяжёлый режим обработки. Максимальная нагрузка на стол составляет 200 кг. Перемещение стола по оси X — 500 мм, по оси Y — 230 мм; перемещение по оси Z отсутствует.