Артикул: 155-221 Модель: ЭВР-17(7А) Секция: Дополнительная

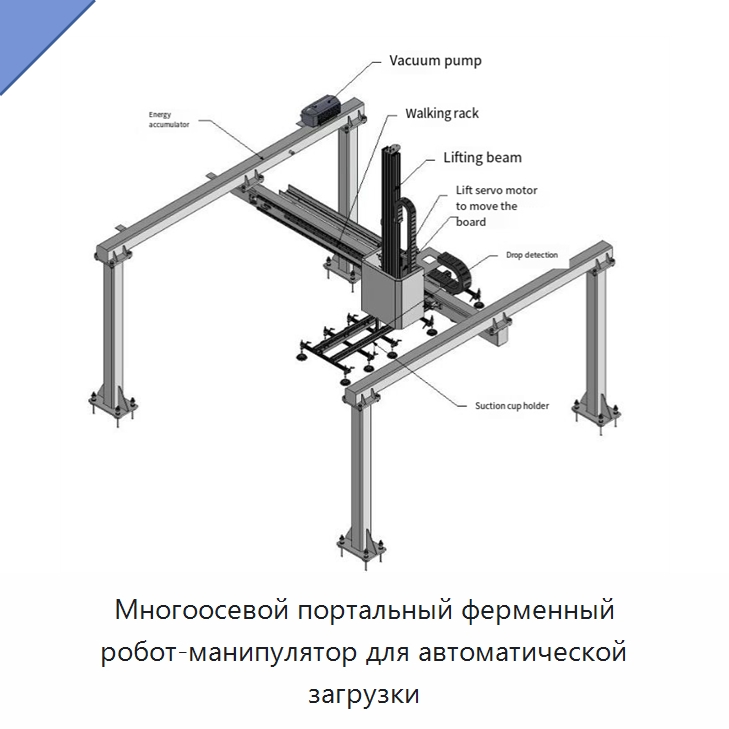
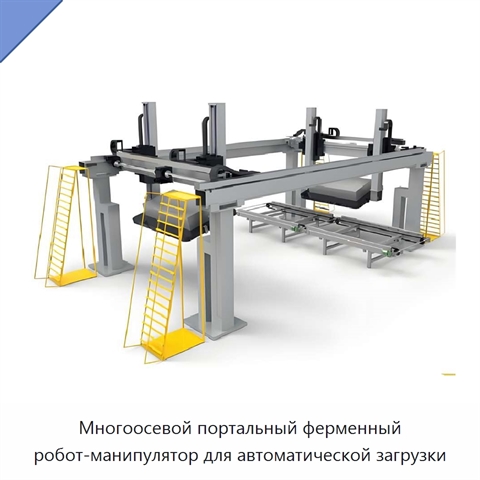
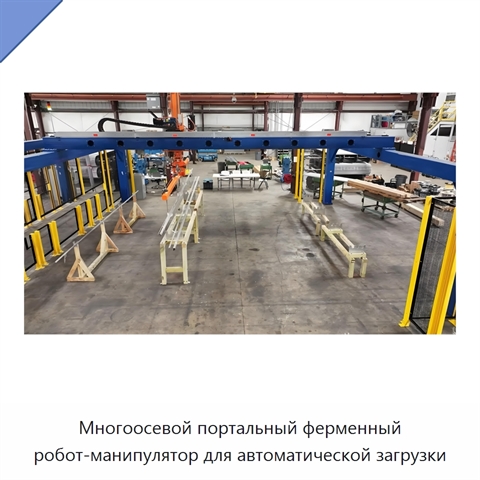
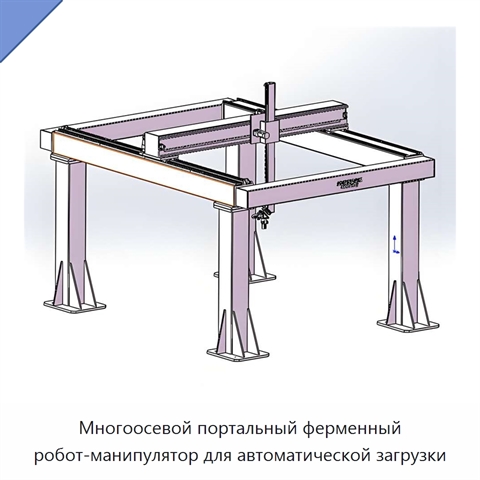
Многоосевой портальный ферменный робот-манипулятор для автоматической загрузки

Многоосевой портальный ферменный робот-манипулятор предназначен для загрузки и автоматической портальной загрузки. В состав основных компонентов входят двигатель, редуктор, шестерня и насос. Номинальный грузовой момент составляет 50–5000 кН. Варианты номинальной грузоподъёмности: 450, 350, 300 и 150 кг, а также 1,5 т. Пролёт составляет 3–22,5 м. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание ЭВР-17(7А) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяVersatile Applications Multi Axis Gantry Truss Robot Truss Manipulator for Loading and Automatic Gantry Loading Machine
Задать вопрос Искать на Baidu

Какую задачу решает портальный ферменный робот-манипулятор

Портальный ферменный робот-манипулятор применяется для загрузки и выполнения автоматической портальной загрузки.
Погрузочные работы

Характеристики ЭВР-17(7А)

Модель (по базе 91Т)ЭВР-17(7А)
Основные компонентыдвигатель, редуктор, шестерня, насос
Номинальный грузовой момент50–5000 кН
Номинальная грузоподъемность450 кг, 350 кг, 300 кг, 150 кг, 1,5 т
Пролет3–22,5 м
Портальный ферменный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЭВР-17(7А) под конкретные условия применения (силами первого производителя или силами нашего завода в России).

Дата последней проверки актуальности данных: 10.08.26

Данные о производителе и характеристиках проверены.

Люди, которые искали Портальный ферменный робот-манипулятор, также смотрели:

Силовая головка буровой установки с планетарной передачей+2 фото

Силовая головка буровой установки с планетарной передачей
Модель: ФЭВ-97(8Ж)
Силовая головка буровой установки выполнена на основе компактной планетарной передачи, улучшающей распределение нагрузки и эффективность трансмиссии. Узел рассчитан на высокий крутящий момент при низкой скорости вращения; плавный выход обеспечивает точное управление рабочим движением и уменьшение ви
Промышленный водоохлаждаемый чиллер для ледового катка+5 фото

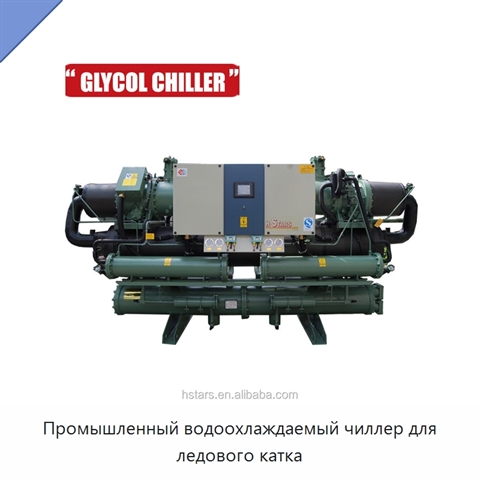
Промышленный водоохлаждаемый чиллер для ледового катка
Модель: РШЯ-11(5У)
Промышленный чиллер с водяным охлаждением предназначен для охлаждения ледового катка. Предусмотрены два варианта комплектации оборудования: полный проект или отдельный чиллер. В конструкции установлен винтовой компрессор, рассчитанный на 50 000–80 000 часов работы без дефектов. Испаритель и конденса
Сидячий дизельный вилочный погрузчик грузоподъёмностью 1,5, 2 и 4 т+5 фото

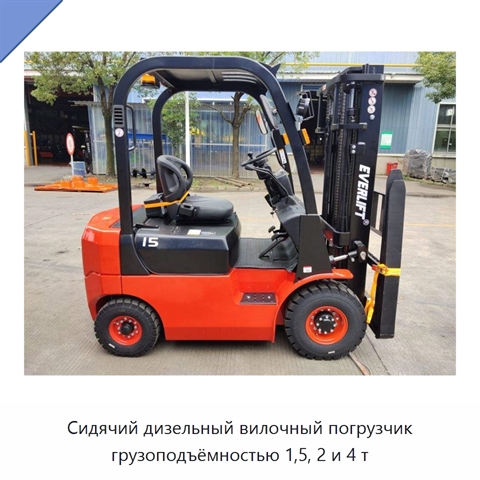
Сидячий дизельный вилочный погрузчик грузоподъёмностью 1,5, 2 и 4 т

Модель: ЭВЭ-97(2Ю)
Длина вил составляет 1070 мм. Размеры вил представлены вариантами 1220 × 125 × 50 мм и 1350 × 160 × 100 мм. Ширина вил составляет 100 мм или 122 мм. Радиус поворота вилочного погрузчика составляет 2170 мм или 1950 мм.
Передвижной козловой кран с резиновыми колёсами грузоподъёмностью 5 т

Передвижной козловой кран с резиновыми колёсами грузоподъёмностью 5 т

Модель: ЮКЮ-27(2И)
Передвижной козловой кран с резиновыми колёсами имеет номинальную грузоподъёмность 5 т и пролёт от 0 до 10 м. Максимальная высота подъёма крана может составлять 2,5 м, 3 м, 7,5 м или 5 м.