


Артикул: 534-507
Модель: ШЖУ-75(2Ю)
Секция: Дополнительная
Носимый экзоскелет
Носимый экзоскелет использует электрическую передачу энергии для тихой и эффективной работы. Бесщёточный двигатель постоянного тока обеспечивает плавную и мощную поддержку движения. Максимальное усилие помощи составляет 200 Н. Конструкция сочетает алюминиевый сплав и инженерный пластик; такое исполнение рассчитано на долговечную эксплуатацию. Питание осуществляется от съёмной литиевой батареи ёмкостью 2,2 А·ч и напряжением 42 В, предназначенной для продолжительного использования. Мощность устройства составляет 500 Вт, а степень защиты соответствует IP54. Отчёт об испытаниях оборудования предоставлен.
Задать вопрос Искать на Baidu
Какую задачу решает экзоскелет
Носимый экзоскелет применяют для помощи при подъёме и поддержки устойчивого восхождения пользователя.
Характеристики ШЖУ-75(2Ю)
Модель (по базе 91Т)ШЖУ-75(2Ю)
Основные компонентыдвигатель, аккумулятор, датчик
Тип приводаэлектрический
Степень защитыIP54
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)500 Вт
Напряжение42 В
Экзоскелет - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ШЖУ-75(2Ю) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ШЖУ-75(2Ю) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Дата актуализации информации: 28.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Экзоскелет, также смотрели:
 +5 фото
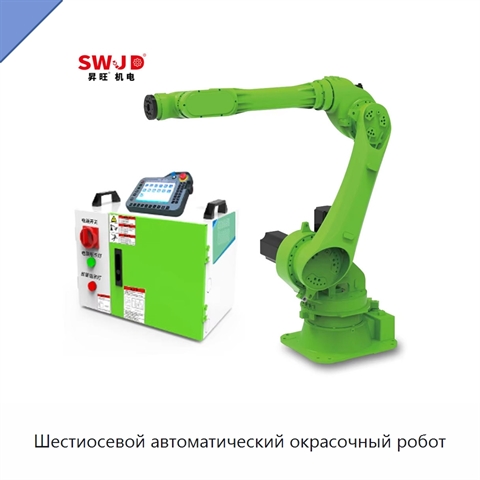
Шестиосевой автоматический окрасочный робот
Модель: АШИ-85(7С)
Номинальная нагрузка роботизированной руки составляет 10 кг при радиусе перемещения 2100 мм и точности повторяемости ±0,03 мм. Для первой оси предусмотрен угловой диапазон ±165°; для второй — от −60° до +88°, для третьей — от −88° до +60°, для четвёртой — ±175°, для пятой — от −215° до +30°, для шес
 +4 фото
Роботизированная рабочая станция с двумя манипуляторами
Модель: ПЛЮ-52(7Н)
Встроенная ячейка роботизированной рабочей станции выполнена с единым фоном, схемой освещения и расположением камер для создания сопоставимых условий экспериментов. Рабочее пространство поддерживает согласованный захват, перемещение объектов и манипуляции на столешнице. Регулируемая по вертикали ось
 +4 фото
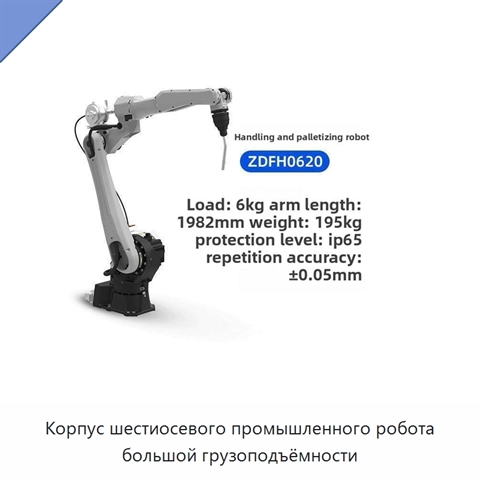
Корпус шестиосевого промышленного робота большой грузоподъёмности
Модель: УГН-57(2Г)
Корпус шестиосевого промышленного робота рассчитан на тяжёлые режимы работы и операции с крупными грузами. Механическая рука обеспечивает точные и разносторонние перемещения по шести осям при выполнении сложных задач. Изделие предназначено для сварки, паллетирования и подъёма грузов. Конструкция обл
 +5 фото
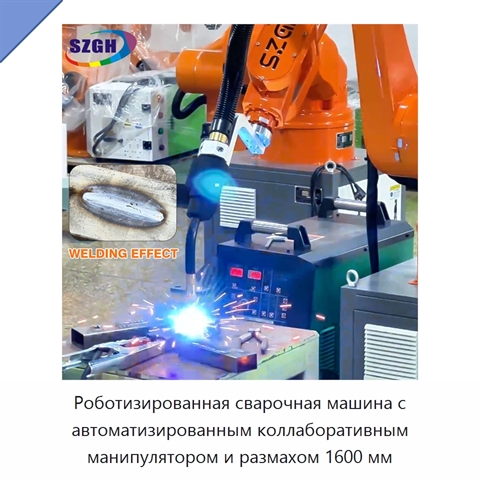
Роботизированная сварочная машина с автоматизированным коллаборативным манипулятором и размахом 1600 мм
Модель: ИКЯ-98(9Ф)
Роботизированная сварочная машина оснащена автоматизированным коллаборативным роботизированным манипулятором с размахом 1600 мм и предназначена для промышленной сварки. Система управления поддерживает до 12 осей, включая внешние оси. Дисплей поддерживает китайский, английский, русский, корейский и в