

Задача: Захват и размещение
 +4 фото
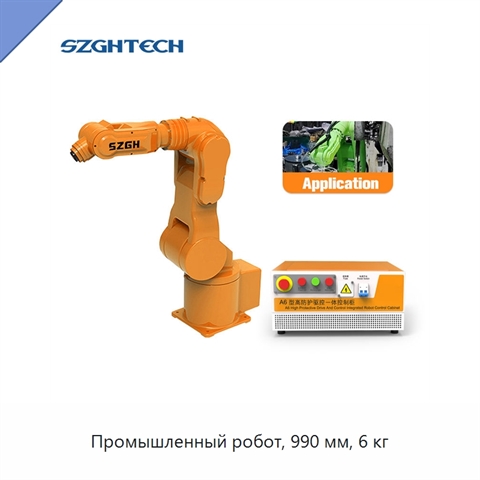
Промышленный робот, 990 мм, 6 кг
Модель: ИРЛ-55(7У)
Промышленный робот поддерживает отображение и программирование на китайском, английском, русском, корейском и вьетнамском языках. Система управления работает с шестью основными и шестью внешними осями, включая оси перемещения и позиционер. Алгоритм оптимизации конструкции адаптирован к управлению ко
 +5 фото
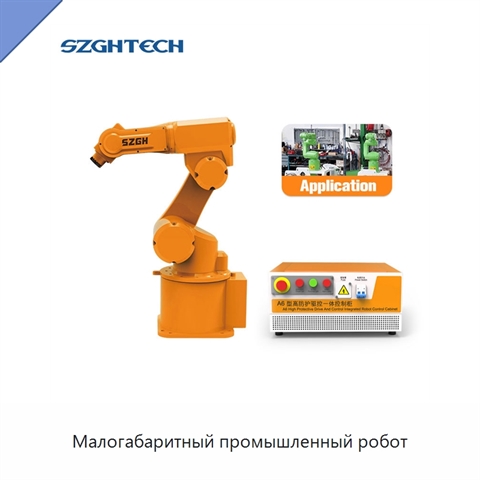
Малогабаритный промышленный робот
Модель: ЯБХ-85(5Р)
Промышленный робот поддерживает отображение и программирование на китайском, английском, русском, корейском и вьетнамском языках. Управление рассчитано максимум на 12 осей: 6 основных и 6 внешних, включая оси перемещения и позиционер. Алгоритм оптимизации конструкции предназначен для управления робо
 +3 фото
Автоматический шестиосевой коллаборативный робот-манипулятор для захвата, размещения, упаковки и сортировки, грузоподъёмность 10 кг, досягаемость 1400 мм
Модель: УВЖ-92(8Б)
Автоматический шестиосевой коллаборативный робот-манипулятор выполняет захват и размещение, упаковку и сортировку. Его грузоподъёмность составляет 10 кг, досягаемость — 1400 мм. Мощность составляет 1 кВт, напряжение — 220 В.
 +5 фото
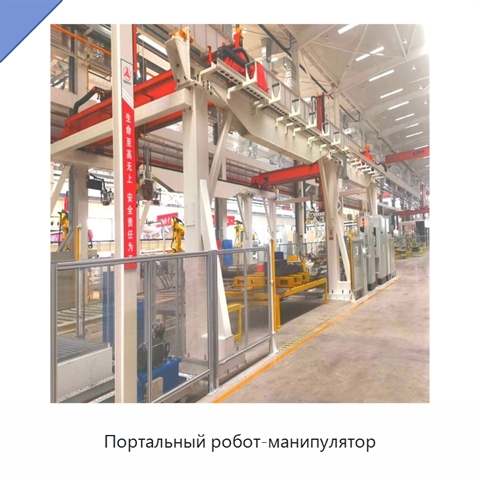
Портальный робот-манипулятор
Модель: МПУ-28(5Ф)
Портальный робот-манипулятор выполнен по декартовой схеме с тремя осями и оснащён линейными направляющими. Оборудование предназначено для автоматизации и автономного выполнения заданных перемещений рабочего узла. Предусмотрена высокая эффективность работы, а движения выполняются с высокой скоростью