


Артикул: 531-032
Модель: РЯП-84(9Ш)
Секция: Дополнительная
Портальный робот с ПЛК
Портальная роботизированная система построена с двумя осями Y и двумя осями Z. Управление по трём осям обеспечивает точные перемещения в рабочем цикле. В конструкции предусмотрены направляющие рельсы, рассчитанные на долговечность и точность работы. Комплекс включает промышленные роботы, сварочное оборудование, системы датчиков, системы перемещения, вытяжные системы, системы удаления пыли и вспомогательное оборудование. Оборудование поддерживает загрузку и выгрузку, укладку и снятие продукции, а также распыление.
Задать вопрос Искать на Baidu
Какую задачу решает портальный робот
Портальный робот используют для автоматизированной обработки на двух станциях в параллельном рабочем режиме.
Характеристики РЯП-84(9Ш)
Модель (по базе 91Т)РЯП-84(9Ш)
Основные компонентынасос, шестерня, двигатель, редуктор, подшипник, ПЛК
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)3 кВт, 4 кВт, 5 кВт, 10 кВт
Напряжение380 В, 220 В
Портальный робот - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации РЯП-84(9Ш) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации РЯП-84(9Ш) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Информация проверена на актуальность: 27.09.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Портальный робот, также смотрели:
 +4 фото
Козловой робот с программируемым логическим контроллером
Модель: КЭН-85(4Л)
Козловой робот оснащён двигателем мощностью 3 кВт. Поворотная ось R обеспечивает вращение на 360°, что позволяет выполнять круговое перемещение рабочего механизма. Напряжение оборудования составляет 380 В. Конструкция выполнена в тяжёлом исполнении и рассчитана на промышленную эксплуатацию в жёсткой
 +1 фото
Портативный испытатель адгезии покрытий методом отрыва
Модель: СХЮ-27(5Т)
Портативный испытатель адгезии покрытий измеряет прочность сцепления материалов и клеевых составов методом отрыва. В приборе объединены встроенные измерительная схема и схема отображения результата. Результат выводится на ЖК-дисплей с цифровой индикацией и подсветкой. Функция удержания пикового знач
 +5 фото
Портальный робот-манипулятор с ходом 10 м и редуктором
Модель: ЭБИ-75(7П)
Портальный робот-манипулятор оснащён программируемым логическим контроллером (ПЛК). Двигатель имеет мощность 3 кВт. Для работы оборудования используется напряжение 380 В, масса изделия составляет 1000 кг. Конструкция выполнена в тяжёлом исполнении и объединяет портальный механизм с системой управлен
 +5 фото
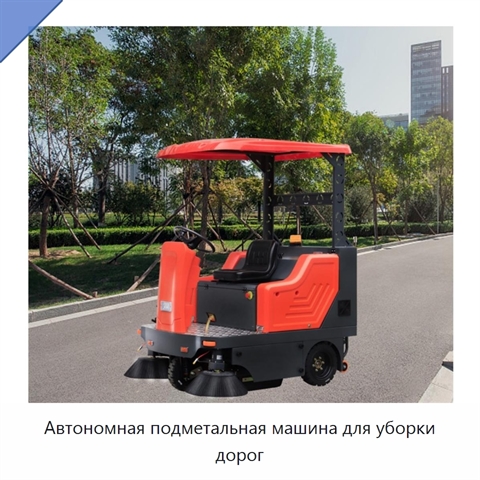
Автономная подметальная машина для уборки дорог
Модель: ФХИ-97(5Д)
Промышленная автономная подметальная машина предназначена для уборки дорог и сбора мусора с дорожной поверхности. Вместимость для собранных отходов составляет 200 кг, тогда как собственная масса изделия также равна 200 кг. Мотор развивает мощность 5 кВт; для машины предусмотрена совместимость с напр