

Артикул: 523-118
Модель: ЕКЮ-22(1Т)
Секция: Дополнительная
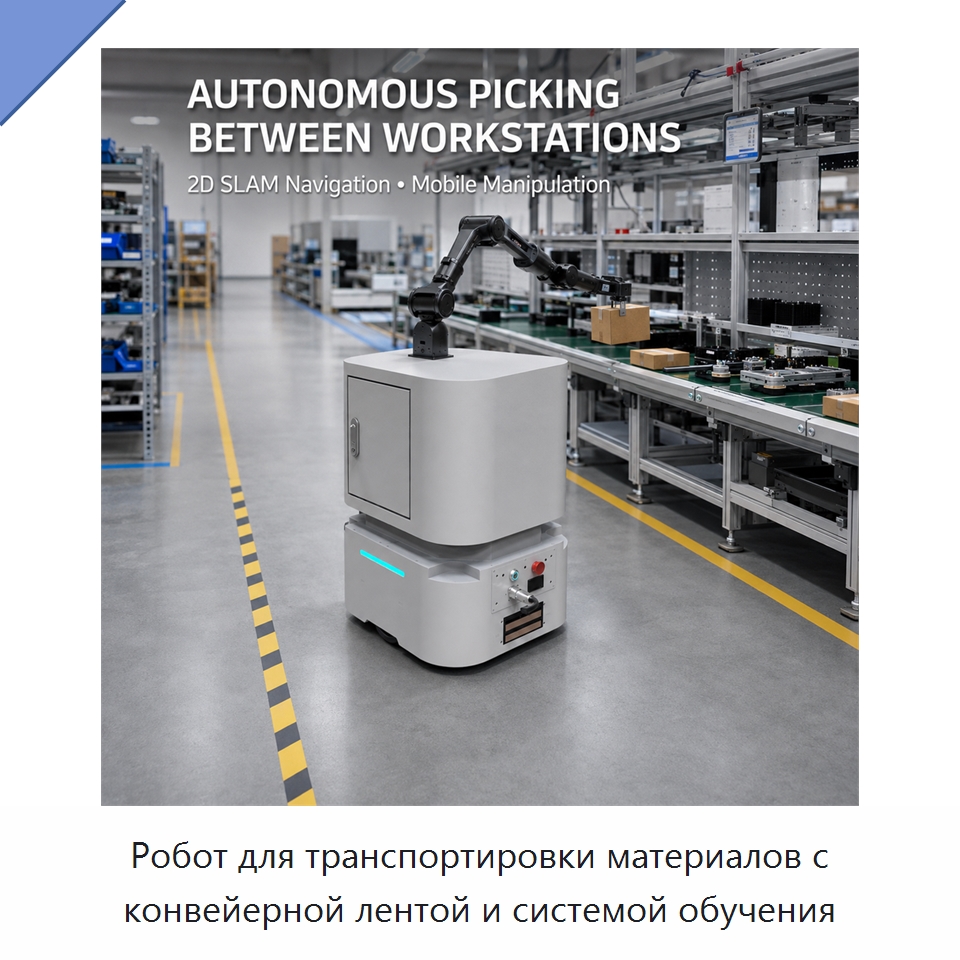
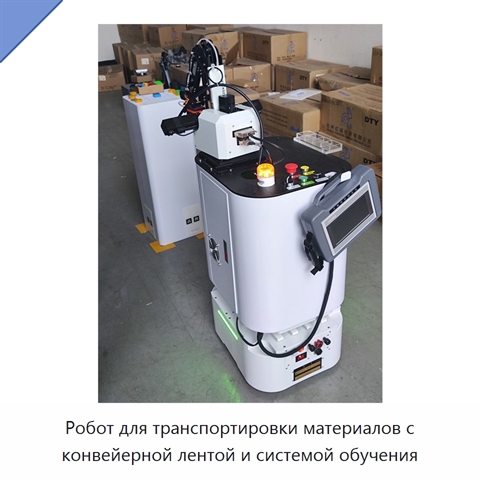
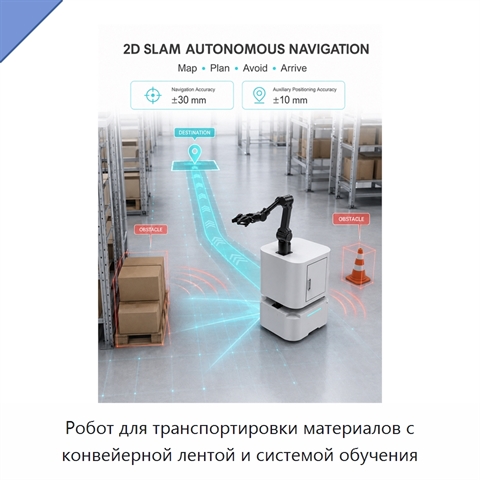
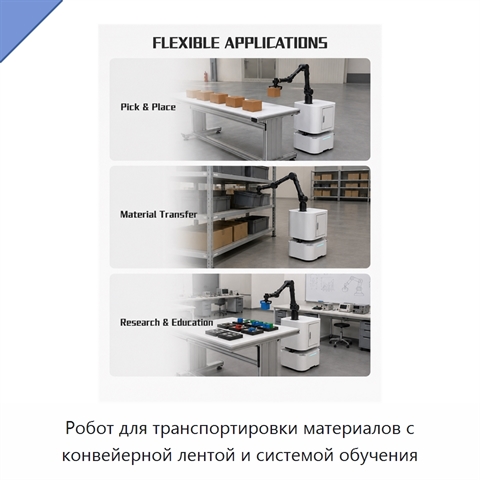
Робот для транспортировки материалов с конвейерной лентой и системой обучения
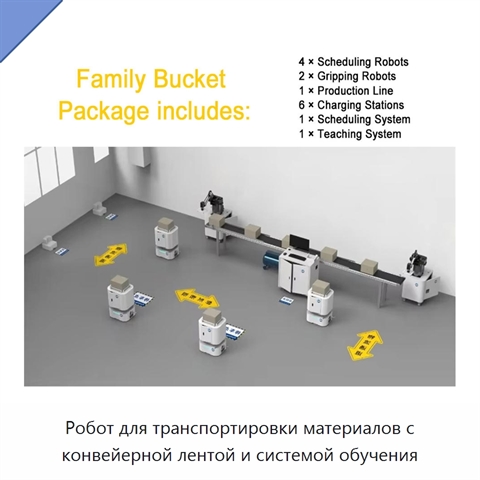
Робот оснащён специализированной системой обучения для образовательных и учебно-тренировочных задач в области промышленных роботов. Система помогает осваивать развертывание и отладку автоматизированных линий. Открытые интерфейсы поддерживают вторичную разработку, настройку логики управления, алгоритмов и прикладных сценариев. Аппаратная и программная части объединены в единую конструкцию, включающую корпус роботизированной руки и систему планирования. Интуитивный интерфейс и учебные примеры поддерживают программирование, моделирование и отладку. Комплект включает несколько роботов для транспортировки, систему многомашинного планирования, документацию, практические примеры и руководства для экспериментов. Система поддерживает совместную работу роботов, автоматическое распределение заданий, оптимизацию маршрутов, динамический обход препятствий и балансировку нагрузки. Она рассчитана на проведение занятий и научно-исследовательскую работу в университетских лабораториях и учреждениях профессионального образования. Параметры внешнего исполнения, полезной нагрузки и способов навигации допускают настройку.
Задать вопрос Искать на Baidu
Какую задачу решает конвейерный робот для транспортировки материалов
Робот для транспортировки материалов с конвейерной лентой применяют для автоматизированной загрузки и выгрузки материалов без участия оператора.
Характеристики ЕКЮ-22(1Т)
Модель (по базе 91Т)ЕКЮ-22(1Т)
Конвейерный робот для транспортировки материалов - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЕКЮ-22(1Т) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЕКЮ-22(1Т) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Информация проверена на актуальность: 06.10.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Конвейерный робот для транспортировки материалов, также смотрели:
 +5 фото
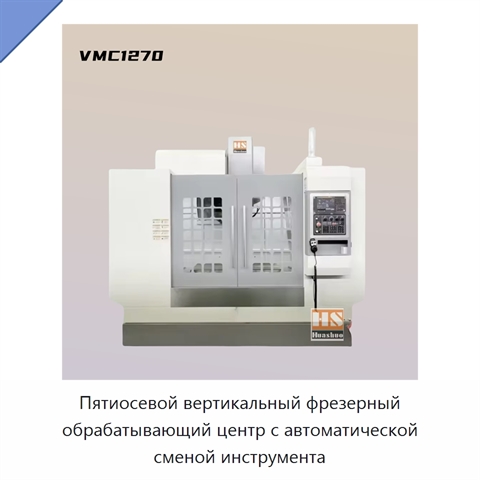
Пятиосевой вертикальный фрезерный обрабатывающий центр с автоматической сменой инструмента
Модель: ЛВИ-42(7Я)
Точность позиционирования фрезерного обрабатывающего центра составляет 0,005. Повторяемость по осям X, Y и Z составляет 0,005 мм. Перемещение стола составляет 1200 мм по оси X, 700 мм по оси Y и 700 мм по оси Z.
 +3 фото
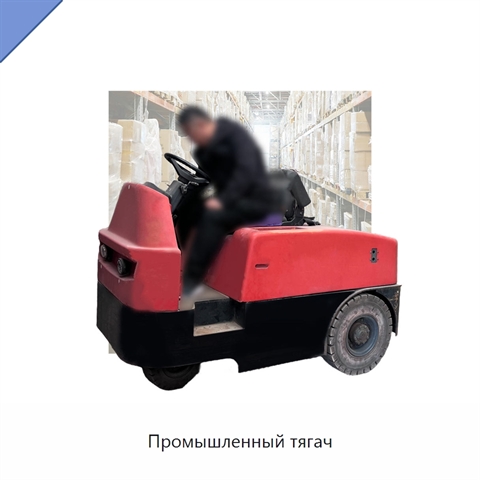
Промышленный тягач
Модель: БФИ-51(4М)
Промышленный тягач оснащён вилочным оборудованием. Вилочное оборудование предназначено для погрузочных операций. Для вил предусмотрены два размерных исполнения: 1220 × 125 × 50 и 1350 × 160 × 100. В каждой последовательности значения расположены в порядке длины, ширины и высоты, что позволяет отдель
 +3 фото
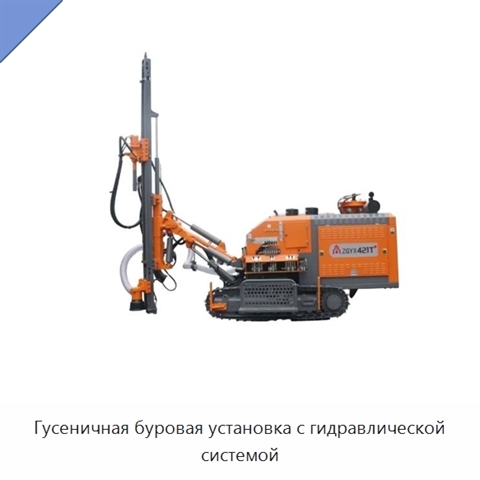
Гусеничная буровая установка с гидравлической системой
Модель: НЯЖ-42(5Л)
Гусеничная буровая установка оснащена обновлёнными и оптимизированными рабочим столом, ходовой частью, гидравлической системой, балкой подачи и вращательной головкой. Опорная накладка поворотного седла изготовлена из износостойкого нейлона и защищает каретку, продлевая срок её службы. В штатную комп
 +4 фото
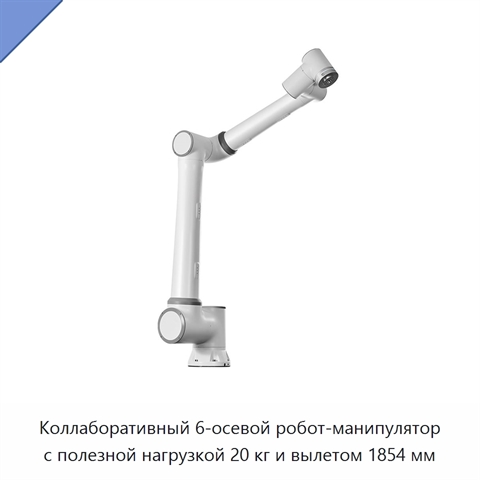
Коллаборативный 6-осевой робот-манипулятор с полезной нагрузкой 20 кг и вылетом 1854 мм
Модель: АКШ-74(4А)
Коллаборативный робот-манипулятор оснащён пультом обучения размером 256,54 мм или мобильным терминалом с веб-приложением. Повторяемость положения составляет ±0,1 мм по ISO 9283. Диапазоны перемещения и скорости осей следующие: основание — ±175° и ±120 %/с; плечо — от -265° до +85° и ±120 %/с; локтев