

Артикул: 530-800
Модель: ПГЭ-41(9Я)
Секция: Дополнительная
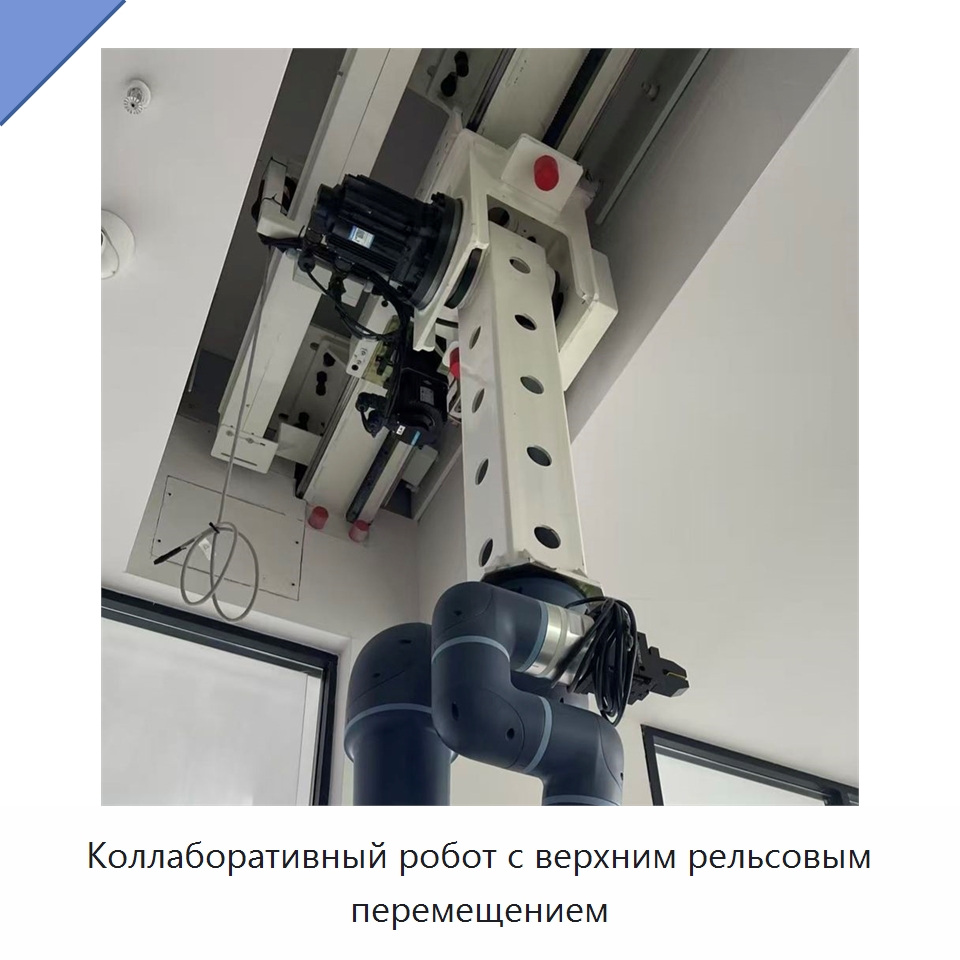
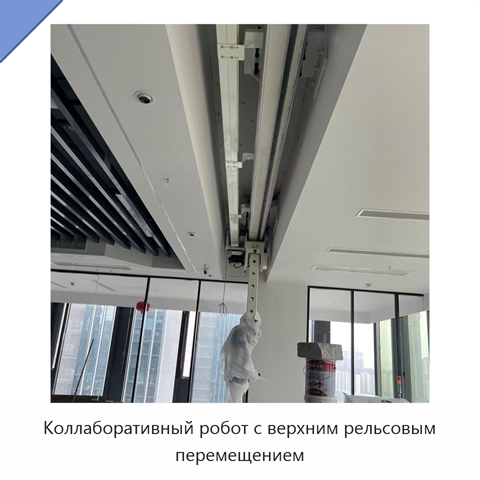
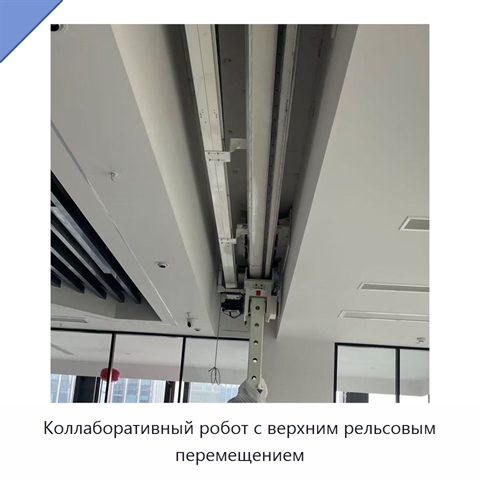
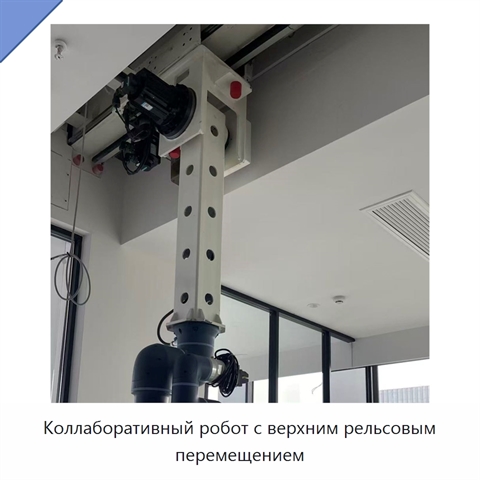
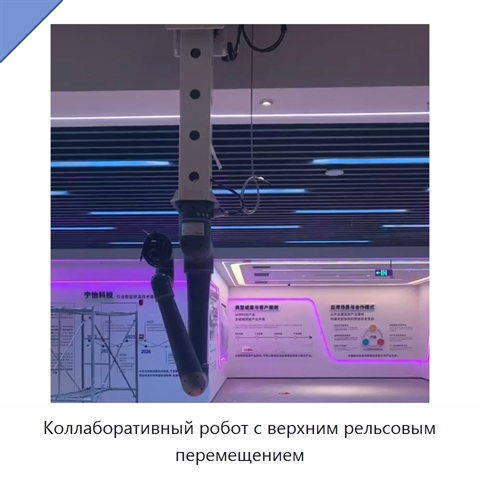
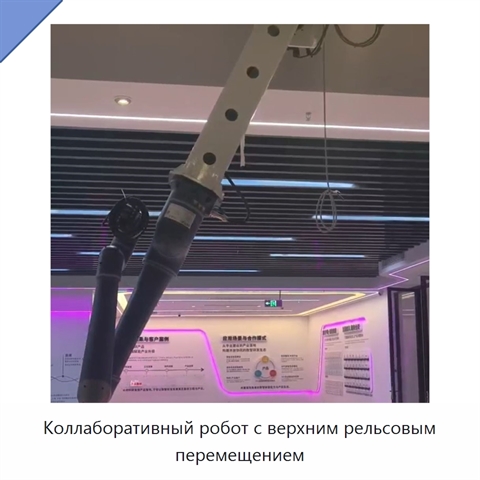
Коллаборативный робот с верхним рельсовым перемещением
Коллаборативный робот управляется через ПЛК. В его состав входят подшипник, двигатель и шестерня. Мощность двигателя составляет 3 кВт, напряжение — 380 В. Такое исполнение объединяет управляющий элемент, механические узлы и числовые параметры в одном изделии. Эти части собраны в общей конструкции и образуют единый роботизированный узел. Их совместное размещение формирует целостную конфигурацию, где каждая деталь занимает отдельное место в составе изделия, а числовые значения дополняют техническое исполнение. Конструкция связывает механическую организацию с системой управления и сохраняет единый набор компонентов в рамках одного узла. Общая компоновка представляет изделие как цельное техническое решение с согласованным составом деталей и управляющего элемента. Такое устройство объединяет конструктивные элементы и рабочие параметры в едином исполнении.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот
Коллаборативный робот используют для автоматизации рабочих операций в условиях мастерской.
Характеристики ПГЭ-41(9Я)
Модель (по базе 91Т)ПГЭ-41(9Я)
Основные компонентыПЛК, подшипник, двигатель, шестерня
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)3 кВт
Напряжение380 В
Коллаборативный робот - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ПГЭ-41(9Я) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ПГЭ-41(9Я) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Данные проверены на актуальность: 27.09.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Коллаборативный робот, также смотрели:
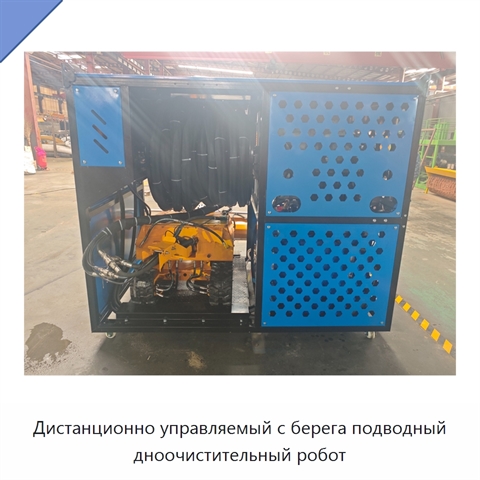
Дистанционно управляемый с берега подводный дноочистительный робот
Модель: ЕШП-15(4С)
Подводный дноочистительный робот использует сонарное картирование для целенаправленной очистки дна. Он оснащён режущей головкой для работы с затвердевшим илом и глиной и системой высокоточного позиционирования.
 +5 фото
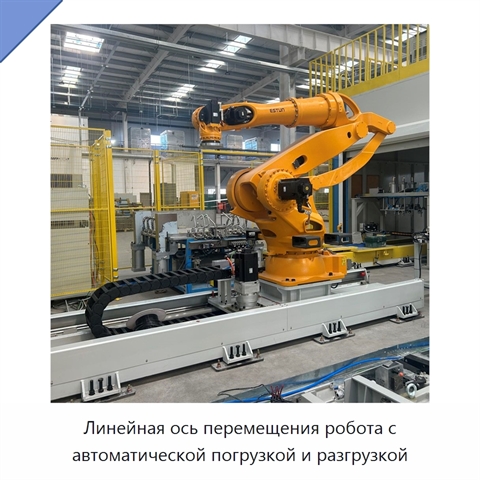
Линейная ось перемещения робота с автоматической погрузкой и разгрузкой
Модель: ЕТЮ-92(1Ш)
Линейная ось перемещения робота рассчитана на работу с тяжёлой грузовой нагрузкой до 100 кг. Длина направляющей составляет 3,5 м. Установленный двигатель имеет мощность 3 кВт, а напряжение оборудования составляет 380 В. В конструкцию входят шестерня, двигатель, редуктор и программируемый логический