

Артикул: 172-837
Модель: АРБ-87(4Р)
Секция: Дополнительная
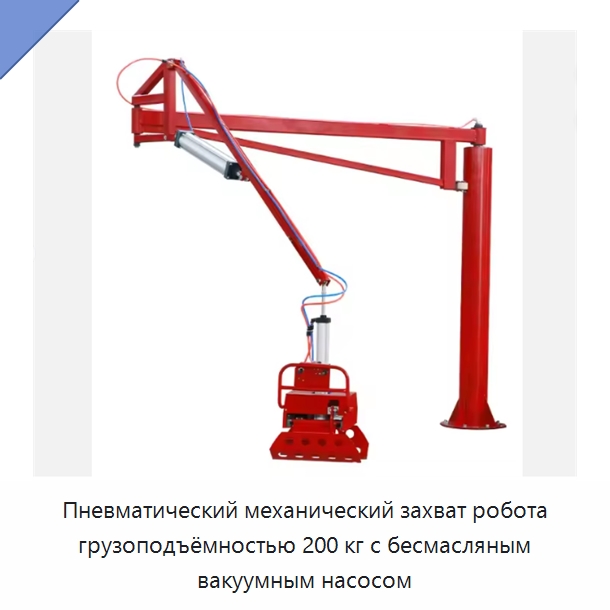
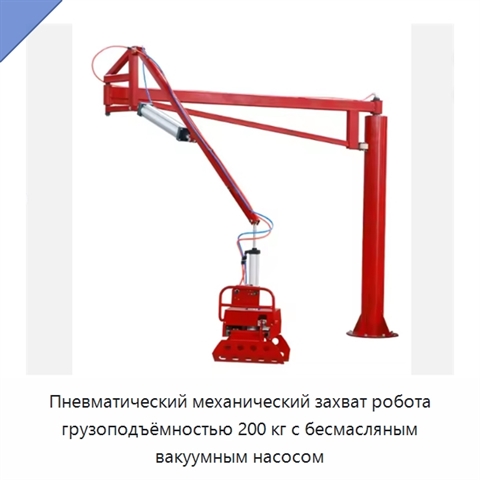
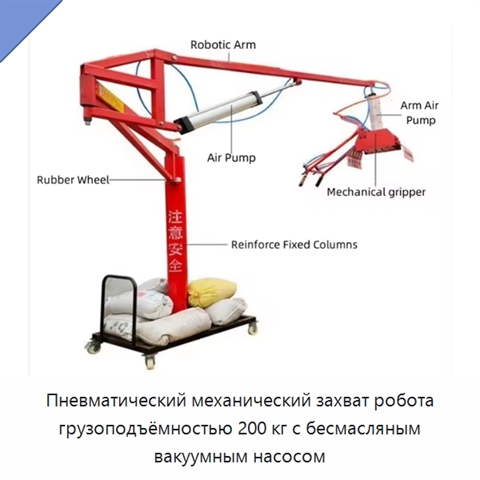
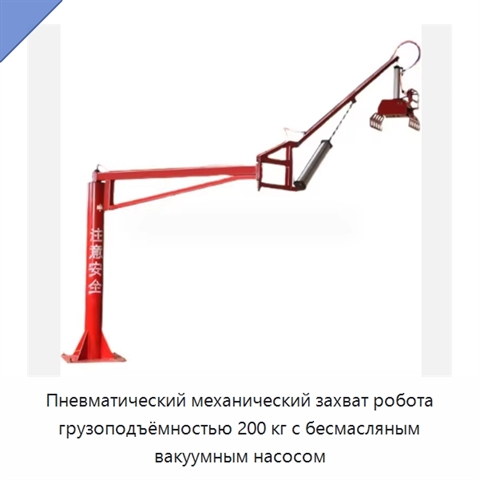
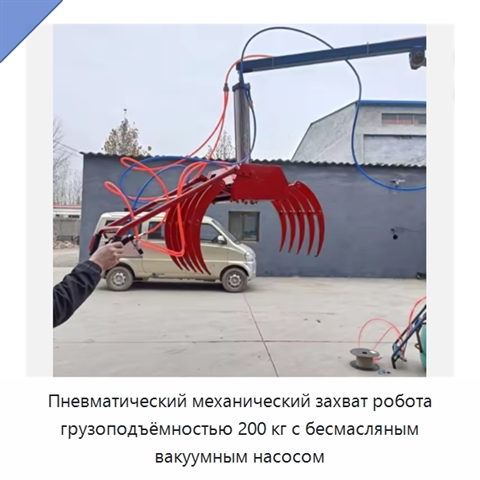
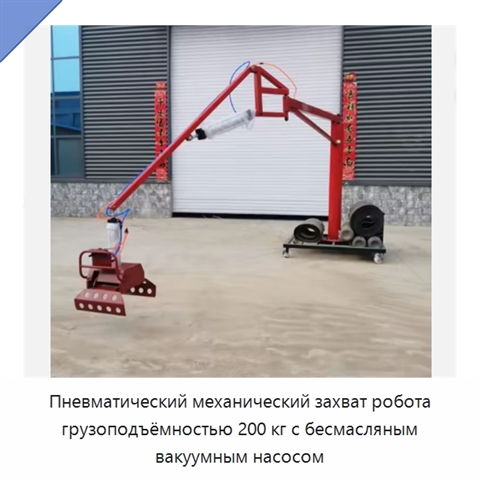
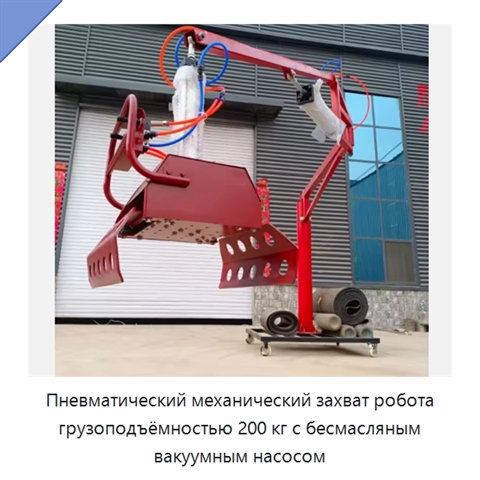
Пневматический механический захват робота грузоподъёмностью 200 кг с бесмасляным вакуумным насосом
Пневматический механический захват робота имеет грузоподъёмность 200 кг и предназначен для точного манипулирования тяжёлыми объектами. Утолщённая стальная конструкция рассчитана на долговечную работу при тяжёлых нагрузках. Бесмасляный вакуумный насос обеспечивает тихую и эффективную работу и не требует обслуживания. Регулируемый захват адаптируется к объектам различных форм, а высокая точность позволяет аккуратно обращаться с хрупкими предметами. Горизонтальный ход составляет 550 мм, вертикальный ход — 1850 мм. Габариты захвата составляют 3000 × 5000 мм, масса — 300 кг.
Задать вопрос Искать на Baidu
Какую задачу решает пневматический захват робота
Пневматический механический захват робота используют для точного захвата и манипулирования тяжёлыми объектами, включая предметы различных форм и хрупкие изделия.
Характеристики АРБ-87(4Р)
Модель (по базе 91Т)АРБ-87(4Р)
Габариты (Д × Ш × В)3000 × 5000 мм
Горизонтальный ход (мм)550 мм
Вертикальный ход (мм)1850 мм
Масса300 кг
Пневматический захват робота - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации АРБ-87(4Р) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации АРБ-87(4Р) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней проверки актуальности данных: 26.08.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Пневматический захват робота, также смотрели:
 +5 фото
Автоматическая установка наплавочной сварки внутренней поверхности труб с подачей проволоки
Модель: РЖЯ-79(7Ф)
Автоматическая установка выполняет наплавочную сварку антикоррозионного слоя на внутренней стенке труб длиной до 12000 мм. При обработке труба вращается торцевым полым патроном, а сварочные горелки позиционируются направляющим оборудованием и перемещаются вдоль канала посредством канатной тяги. В со
 +4 фото
Промышленный гидравлический динамометрический гайковёрт с квадратом 1-1/2″, 1006–10 064 Н·м, со сдвоенными рукавами высокого давления
Модель: ПЛИ-94(5Н)
Гайковёрт оснащён квадратным приводом 1-1/2″ и сдвоенными рукавами высокого давления. Диапазон крутящего момента составляет 1006–10 064 Н·м. Источник усилия — гидравлический привод, номинальное напряжение — 220 В.
 +3 фото
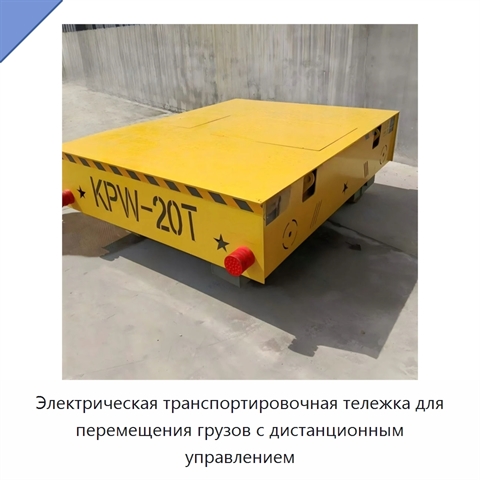
Электрическая транспортировочная тележка для перемещения грузов с дистанционным управлением
Модель: ГТИ-54(2М)
Электрическая транспортировочная тележка служит для перемещения грузов в аэропорту и у причала. Она оснащена дистанционным управлением. Мощность составляет 5000 Вт, напряжение — 48 В.
 +5 фото
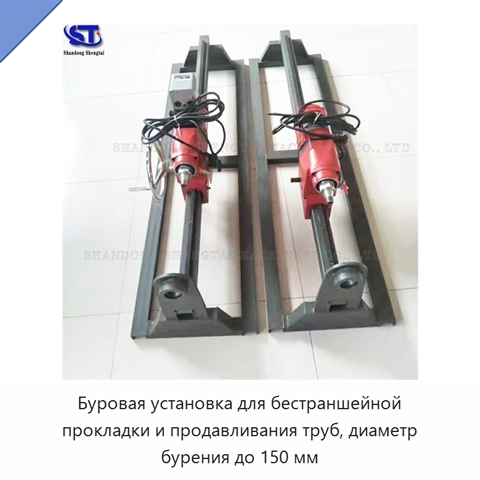
Буровая установка для бестраншейной прокладки и продавливания труб, диаметр бурения до 150 мм
Модель: ЕШИ-55(8Л)
Буровая установка предназначена для бестраншейной подземной прокладки и продавливания труб. Проходка выполняется на глубине от 1,2 до 3,5 м относительно поверхности. Установка сохраняет стабильное направление и позволяет уложить трубопровод за один проход. В процессе работы вода превращает остаточны