Манипуляторы

Товары

Мобильный шарнирный опорный рычаг с противовесом для угловой шлифовальной машины+3 фото

Мобильный шарнирный опорный рычаг с противовесом для угловой шлифовальной машины
Модель: СТА-51(8С)
Опорный рычаг представляет собой мобильную шарнирную консоль для удержания угловой шлифовальной машины и уравновешивания массы ручного инструмента во время работы. Двухшарнирная многоосевая конструкция поворачивается на 360° и допускает гибкую настройку положения и рабочего угла. Механизм противовес
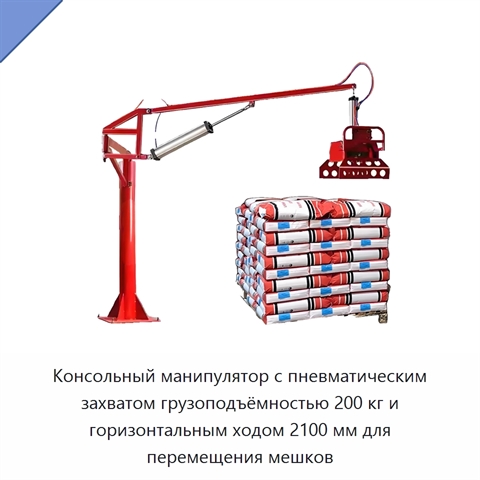
Консольный манипулятор с пневматическим захватом грузоподъёмностью 200 кг и горизонтальным ходом 2100 мм для перемещения мешков+5 фото

Консольный манипулятор с пневматическим захватом грузоподъёмностью 200 кг и горизонтальным ходом 2100 мм для перемещения мешков
Модель: АРВ-92(7В)
Консольный манипулятор предназначен для подъёма, позиционирования и штабелирования мешков. Он оснащён шарнирно-сочленённой стрелой и пневматическим захватом грузоподъёмностью 200 кг, который надёжно удерживает мешки различных типов и предотвращает их проскальзывание и повреждение при перемещении. За
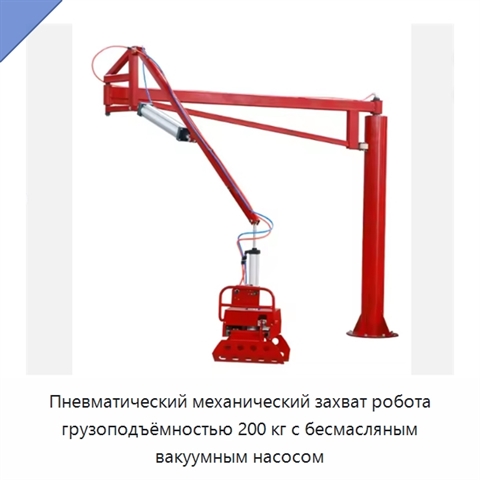
Пневматический механический захват робота грузоподъёмностью 200 кг с бесмасляным вакуумным насосом+5 фото

Пневматический механический захват робота грузоподъёмностью 200 кг с бесмасляным вакуумным насосом

Модель: АРБ-87(4Р)
Пневматический механический захват робота имеет грузоподъёмность 200 кг и предназначен для точного манипулирования тяжёлыми объектами. Утолщённая стальная конструкция рассчитана на долговечную работу при тяжёлых нагрузках. Бесмасляный вакуумный насос обеспечивает тихую и эффективную работу и не треб
Портативный пневматический механический захват грузоподъёмностью 200 кг+5 фото

Портативный пневматический механический захват грузоподъёмностью 200 кг

Модель: ЕШЕ-45(1А)
Пневматический механический захват подключается к источнику воздуха и оснащён безмасляным вакуумным насосом. Конструкция из утолщённой стали включает поворотную механическую руку. Рабочая часть выполнена сменной: её можно заменить с учётом материала груза. Высота опорной колонны и длина руки допуска
Промышленный манипулятор с жёсткими шарнирными рычагами+5 фото

Промышленный манипулятор с жёсткими шарнирными рычагами

Модель: РАХ-22(1Ф)
Специальная захватная оснастка удерживает изготовленные изделия, центр масс которых смещён относительно вертикальной оси рычажной системы, и позволяет выполнять сложные пневматические наклоны и повороты груза. Модульная конструкция воспринимает крутящие нагрузки, а колонное исполнение позволяет рабо
Пневматический манипулятор для перемещения труб и стержней грузоподъёмностью 250 кг+3 фото

Пневматический манипулятор для перемещения труб и стержней грузоподъёмностью 250 кг

Модель: ТЖУ-92(2В)
Пневматический манипулятор предназначен для работы с трубами и стержнями: он поднимает, наклоняет, поворачивает и перемещает груз за счёт давления воздуха. Пневматическая балансировочная схема обеспечивает перемещение груза вверх и вниз при лёгком ручном воздействии оператора, повышает точность пози
Пневматический промышленный манипулятор с внутренним захватом рулонного сердечника+5 фото

Пневматический промышленный манипулятор с внутренним захватом рулонного сердечника

Модель: ШЭЖ-15(2Р)
Оправка расширяется внутри сердечников размером 76,2 или 152,4 мм. После фиксации захват может наклонить груз на 90°. Конструкция рулонного захвата допускает монтаж на руке манипулятора или подвешивание к крану. Параллелограммная рука рассчитана на работу со смещёнными грузами в случаях, когда подве
Бывший в эксплуатации строительный экскаватор для земляных работ+5 фото

Бывший в эксплуатации строительный экскаватор для земляных работ

Модель: ДИШ-74(2Б)
Экскаватор, бывший в эксплуатации, представляет собой тяжёлую строительную машину для копания, подъёма, перемещения и профилирования грунта, горной породы и обломков. Кабина вращается на 360°, что позволяет изменять направление выполнения операций. Длинная стрела служит рабочим рычагом, рукоять соед
Промышленный автоматический робот-паллетизатор с шестиосевой роботизированной рукой+5 фото

Промышленный автоматический робот-паллетизатор с шестиосевой роботизированной рукой

Модель: НКЕ-17(8Я)
Промышленный автоматический робот-паллетизатор оснащён шестиосевой роботизированной рукой и выполняет укладку коробок, мешков и барабанов на поддоны без ручного вмешательства. Система поддерживает редактирование различных схем укладки и позволяет быстро переключать производственные линии для товаров
Балансирный кронштейн-манипулятор нулевой гравитации для угловой шлифовальной машины+4 фото

Балансирный кронштейн-манипулятор нулевой гравитации для угловой шлифовальной машины

Модель: ЭФР-88(9А)
Балансирный кронштейн-манипулятор имеет механическую систему нулевой гравитации, принимающую на себя массу угловой шлифовальной машины во время работы. Общая масса изделия составляет 83 кг, масса плеча — 11 кг. Габариты манипулятора равны 129 × 30 × 6 см; он установлен на переносном основании размер
Манипулятор с подъёмным магнитом для стальных труб, прутков и цилиндров+3 фото

Манипулятор с подъёмным магнитом для стальных труб, прутков и цилиндров

Модель: ЖДИ-55(4Р)
Работа от сжатого воздуха нейтрализует вес удерживаемого груза, создавая эффект «нулевой гравитации». Эргономичная конструкция рассчитана на тяжёлые и неудобные изделия, в том числе на работу с ними в повторяющихся операциях; для стальных труб, прутков и цилиндров предусмотрен подъёмный магнит. Зона
Пневматический кантователь рулонов для горизонтального и вертикального поворота+3 фото

Пневматический кантователь рулонов для горизонтального и вертикального поворота

Модель: ВДЭ-85(1Л)
Кантователь рассчитан на совместную работу с подъёмной талью и подключение к пневматической линии. Захват рулона выполняется через втулку: при отведённых захватах в неё вводится оправка. Захваты остаются отведёнными при удержании соответствующей кнопки, а после её отпускания раздвигаются. Подъём кон
Жёсткая телескопическая подъёмная ось Z из алюминиевого профиля для лёгкой крановой системы XY+5 фото

Жёсткая телескопическая подъёмная ось Z из алюминиевого профиля для лёгкой крановой системы XY

Модель: ЛБИ-94(4Б)
Жёсткая телескопическая подъёмная ось дополняет лёгкую алюминиевую крановую систему XY и служит для перемещения грузов по направлению Z. Вместе они обеспечивают движение по трём направлениям X, Y и Z. Конструкция оси выполнена из усиленных экструдированных алюминиевых профилей и может иметь двойное
Мобильный пневматический манипулятор с подъёмным устройством для установки колёс и шин+1 фото

Мобильный пневматический манипулятор с подъёмным устройством для установки колёс и шин

Модель: ЯКЕ-27(1С)
Мобильный пневматический манипулятор предназначен для выполнения операций с колёсами и шинами в процессе их монтажа. Пневматическое подъёмное устройство служит для захвата, подъёма, поворота и установки колёс и шин вдоль сборочной линии автомобильной промышленности. Захватное устройство оснащено кон
Пневматический манипулятор для перемещения бобин с пневматическим захватом+1 фото

Пневматический манипулятор для перемещения бобин с пневматическим захватом

Модель: ПРЕ-95(9Ш)
Пневматический манипулятор предназначен для перемещения бобин и оснащён пневматическим захватом. Захватные устройства адаптированы для различных типов бобин, а выбор подходящего решения определяется характером груза. При обращении с деликатным материалом захват за наружный диаметр может привести к е
Пневматический промышленный манипулятор для подъёма и перемещения рулонов+3 фото

Пневматический промышленный манипулятор для подъёма и перемещения рулонов

Модель: ДЛА-74(4Д)
Промышленный манипулятор оснащён жёсткой стальной рукой, которая обеспечивает сложные наклоны и повороты. Конструкция позволяет перемещать изделие даже при его удержании вне центра масс; эта возможность особенно важна при работе с тяжёлыми грузами или предметами неудобной формы. Оператор направляет
Пневматический манипулятор для перемещения колёсных ступиц, шин и дисков

Пневматический манипулятор для перемещения колёсных ступиц, шин и дисков

Модель: МТЕ-51(2Х)
Пневматический манипулятор предназначен для перемещения колёсных ступиц, шин и тяжёлых дисков в процессе производства и сборки. Конструкция с шарнирно-сочленёнными жёсткими рычагами и параллелограммным механизмом обеспечивает вертикальные перемещения и точное обращение с грузом. Манипулятор позволяе
Пневматический манипулятор с шарнирной консольной стрелой и цилиндром вертикального подъёма

Пневматический манипулятор с шарнирной консольной стрелой и цилиндром вертикального подъёма

Модель: ШЯГ-81(5В)
Пневматический манипулятор с шарнирной консольной стрелой использует энергию сжатого воздуха для перемещения грузов. Цилиндр прямого вертикального подъёма обеспечивает плавное управляемое поднимание и позиционирование, сохраняя возможность работы с нагрузкой, смещённой относительно центра. Конструкц
Колонный пневматический промышленный манипулятор с жёстким рычагом+4 фото

Колонный пневматический промышленный манипулятор с жёстким рычагом

Модель: ЭХВ-14(8Р)
Оборудование рассчитано на грузоподъёмность 50 кг и имеет колонную конструкцию с жёстким рычагом, пневматическими приводом и управлением. Поворот обеспечивают редуктор и пневмодвигатель, а наклон — пневмоцилиндр; рабочее давление составляет 6–8 бар. Колонна поворачивается на 360°, первое плечо — на
Промышленный пневматический манипулятор с вакуумным захватом, грузоподъёмность 100 кг+3 фото

Промышленный пневматический манипулятор с вакуумным захватом, грузоподъёмность 100 кг

Модель: АБЭ-88(7П)
Манипулятор оснащён встроенной вакуумной оснасткой с присосками. Рабочий радиус составляет 4000 мм, а ход подъёма — 2200 мм. Вакуумный захват может быть выполнен с одной или несколькими присосками, а их держатели на раме — фиксированными или регулируемыми; такая компоновка подбирается с учётом разме
Шарнирно-сочленённый консольный кран с пневматическим балансиром+5 фото

Шарнирно-сочленённый консольный кран с пневматическим балансиром

Модель: ШМА-17(5Д)
Шарнирно-сочленённый консольный кран выполнен с пневматическим балансиром. Габариты крана составляют 3000 × 500 × 3400 мм. Горизонтальный ход равен 3000 мм, вертикальный ход — 2000 мм. Масса крана составляет 300 кг.
Поворотный консольный кран 360° грузоподъёмностью 0,25–5 т+3 фото

Поворотный консольный кран 360° грузоподъёмностью 0,25–5 т

Модель: УРВ-51(9Ф)
Поворотный консольный кран предназначен для подъёма и перемещения материалов на небольшие расстояния при частых интенсивных рабочих циклах. Консоль вращается на 360°, обеспечивая работу вокруг оси крана. Диапазон грузоподъёмности составляет от 0,25 до 5 т. Кран применяется в цехах механического прои
Колонный консольный кран с поворотом на 360° и грузоподъёмностью 0,25–5 т+3 фото

Колонный консольный кран с поворотом на 360° и грузоподъёмностью 0,25–5 т

Модель: АЛС-78(7В)
Колонный консольный кран предназначен для подъёма и перемещения материалов и грузов на производственных линиях в цехах, а также для грузовых операций на складах, в портах и на объектах торговли сталью. Кран выполнен в колонном исполнении и оснащён консолью с поворотом на 360°. Диапазон грузоподъёмно
Консольный кран с горизонтальным ходом 1300 мм и вертикальным ходом 1850 мм+3 фото

Консольный кран с горизонтальным ходом 1300 мм и вертикальным ходом 1850 мм

Модель: ХЕМ-28(5К)
Консольный кран имеет габариты 1300 × 500 × 2000 мм. Горизонтальный ход составляет 1300 мм, вертикальный ход — 1850 мм. Масса крана составляет 300 кг.