Артикул: 193-071 Модель: ЕФГ-77(9К) Секция: Дополнительная

Портальный робот-манипулятор декартова типа для автоматизированного перемещения

Портальный робот-манипулятор декартова типа предназначен для автоматизированного перемещения объектов. Габариты изделия составляют 342 × 260 × 90 мм; горизонтальный ход — 10000 мм, вертикальный ход — 1020 мм. Масса изделия — 850 кг. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ЕФГ-77(9К) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяLow Maintenance Gantry Manipulator Heavy Duty Cartesian Robot for Automated Handling Projects
Задать вопрос Искать на Baidu

Какую задачу решает портальный робот-манипулятор декартова типа

Портальный робот-манипулятор декартова типа применяется для автоматизации операций перемещения и обращения с объектами в соответствующих проектах.

Характеристики ЕФГ-77(9К)

Модель (по базе 91Т)ЕФГ-77(9К)
Габариты (Д × Ш × В)342 × 260 × 90 мм
Горизонтальный ход (мм)10000 мм
Вертикальный ход (мм)1020 мм
Масса850 кг
Портальный робот-манипулятор декартова типа - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЕФГ-77(9К) под условия применения (руками первого изготовителя или собственного производства в России).

Дата актуализации информации: 14.08.26

Производитель и параметры оборудования проверены.

Люди, которые искали Портальный робот-манипулятор декартова типа, также смотрели:
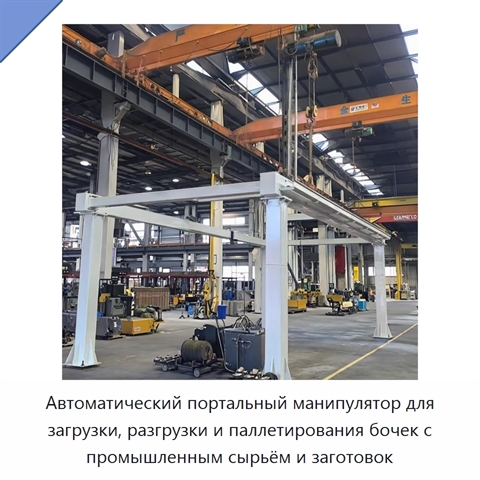
Автоматический портальный манипулятор для загрузки, разгрузки и паллетирования бочек с промышленным сырьём и заготовок+2 фото

Автоматический портальный манипулятор для загрузки, разгрузки и паллетирования бочек с промышленным сырьём и заготовок
Модель: ХВУ-59(4Ш)
Автоматический портальный манипулятор выполняет загрузку, разгрузку и паллетирование бочек с промышленным сырьём, захват и укладку прецизионных деталей, циклическую загрузку и разгрузку заготовок для механической обработки, а также транспортировку деталей без участия оператора. Горизонтальный ход со
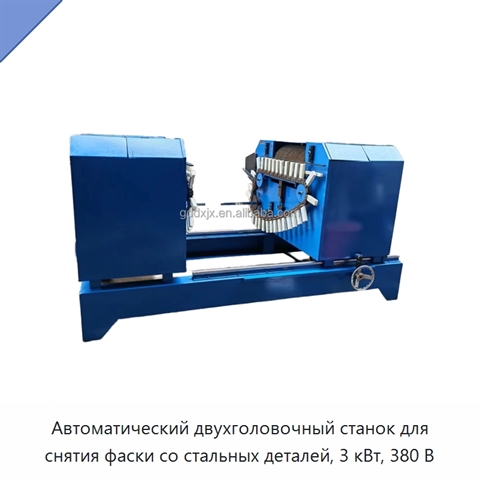
Автоматический двухголовочный станок для снятия фаски со стальных деталей, 3 кВт, 380 В
Автоматический двухголовочный станок для снятия фаски со стальных деталей, 3 кВт, 380 В

Модель: БЯС-45(2У)
Автоматический двухголовочный станок предназначен для снятия фаски с труб, шестерён и подшипников, а также для точной обработки поверхности стальных заготовок. Мощность станка составляет 3 кВт, рабочее напряжение — 380 В.
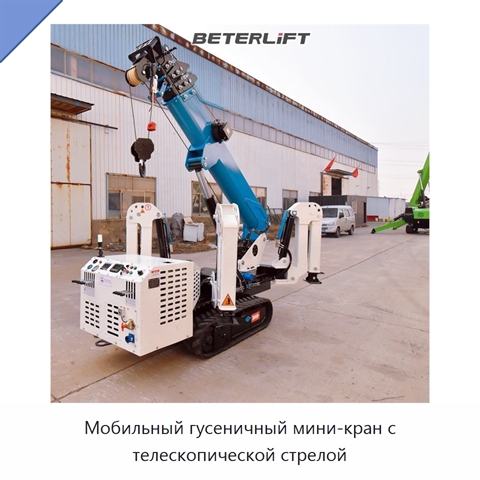
Мобильный гусеничный мини-кран с телескопической стрелой
Мобильный гусеничный мини-кран с телескопической стрелой

Модель: ВУТ-98(5Н)
Мобильный гусеничный мини-кран с телескопической стрелой выполнен из стали. Скорость подъёма составляет 10 м/мин. Варианты грузоподъёмности включают 1,2, 2, 3, 5, 8, 10, 12, 14, 16 и 18 т. Диаметр стального каната — 10 мм.
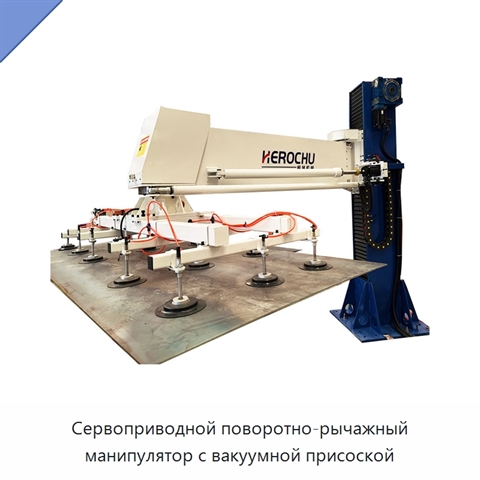
Сервоприводной поворотно-рычажный манипулятор с вакуумной присоской+3 фото

Сервоприводной поворотно-рычажный манипулятор с вакуумной присоской

Модель: БМУ-98(7Х)
Манипулятор представляет собой автоматизированного робота для перемещения материалов при загрузке станков. Его рабочее движение построено по поворотно-рычажной схеме с сервоприводом; для удержания перемещаемого объекта предусмотрена вакуумная присоска. В технологической последовательности устройство