


Артикул: 378-807
Модель: ЕЖМ-71(8Э)
Секция: Дополнительная
Пневматический манипулятор с механической шарнирной рукой
Пневматический манипулятор выполнен в виде механической шарнирной руки с системой пневматического усиления. Его конструкция включает подъёмную стрелу, вакуумный подъёмный узел и колонное исполнение. Шарнирная схема задаёт гибкую кинематику руки, а колонная установка обеспечивает размещение узлов в единой вертикальной компоновке. Оборудование имеет систему позиционирования рабочего элемента и рассчитано на перемещение по горизонтали на 3000 мм и по вертикали на 1900 мм. Габариты изделия составляют 2200 × 650 × 550, масса — 400. Пневматическое исполнение объединяет силовую поддержку и механическую конструкцию для работы с подъёмным устройством.
Задать вопрос Искать на Baidu
Какую задачу решает пневматический манипулятор
Пневматический манипулятор применяют для механизированного подъёма и перемещения материалов с использованием вакуумного подъёмного узла.
Характеристики ЕЖМ-71(8Э)
Модель (по базе 91Т)ЕЖМ-71(8Э)
Габариты (Д×Ш×В)2200 × 650 × 550
Горизонтальный ход (мм)3000 мм
Вертикальный ход (мм)1900 мм
Масса400
Пневматический манипулятор - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЕЖМ-71(8Э) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЕЖМ-71(8Э) под условия применения (руками первого изготовителя или собственного производства в России).
Дата актуализации информации: 19.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Пневматический манипулятор, также смотрели:
 +5 фото
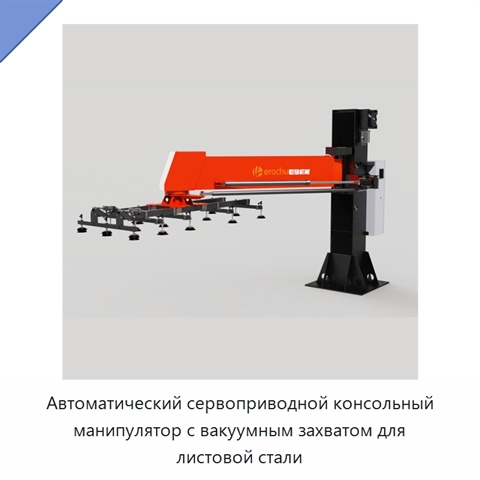
Автоматический сервоприводной консольный манипулятор с вакуумным захватом для листовой стали
Модель: ПНЯ-11(2П)
Автоматический сервоприводной консольный манипулятор оснащён вакуумным захватом для перемещения листовой стали. Горизонтальный ход составляет 3000 или 2800 мм, вертикальный ход — 1850 мм. Габариты стандартного исполнения — 3800×1700×1700 мм.
 +5 фото
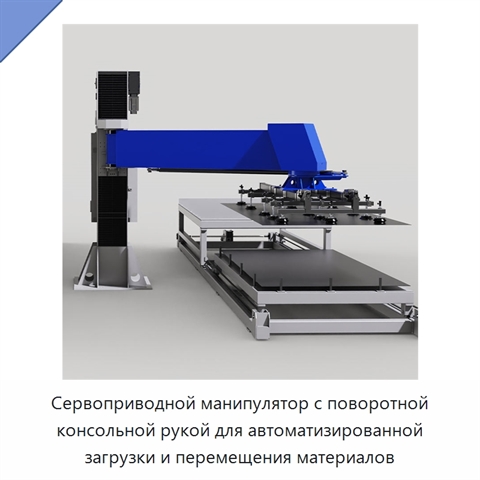
Сервоприводной манипулятор с поворотной консольной рукой для автоматизированной загрузки и перемещения материалов
Модель: КМЮ-47(7Ф)
Сервоприводной манипулятор оснащён поворотной консольной рукой и выполняет автоматизированную загрузку и перемещение материалов. Горизонтальный ход составляет 2800 мм. Габариты и вертикальный ход имеют стандартное исполнение. Масса — 1300.
 +3 фото
Пневматический промышленный манипулятор для подъёма и перемещения рулонов
Модель: ДЛА-74(4Д)
Промышленный манипулятор оснащён жёсткой стальной рукой, которая обеспечивает сложные наклоны и повороты. Конструкция позволяет перемещать изделие даже при его удержании вне центра масс; эта возможность особенно важна при работе с тяжёлыми грузами или предметами неудобной формы. Оператор направляет
 +4 фото
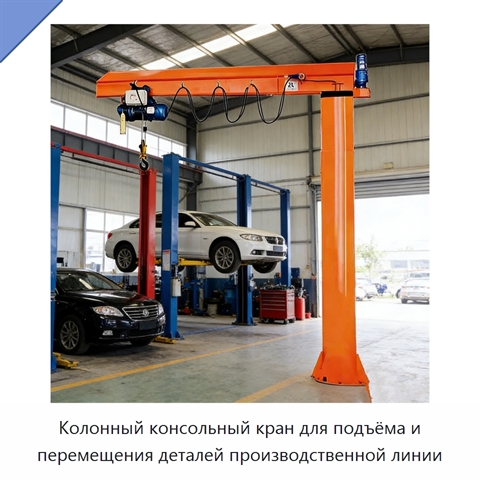
Колонный консольный кран для подъёма и перемещения деталей производственной линии
Модель: ВНЮ-72(8У)
Колонный консольный кран предназначен для вертикального подъёма и горизонтального перемещения заводского оборудования и деталей производственной линии. Габариты крана составляют 1300 × 500 × 2000 мм. Горизонтальный ход равен 1300 мм, вертикальный ход — 1850 мм, масса — 300 кг. Кран имеет сертификаци