Артикул: 489-397 Модель: ТСЭ-25(2Е) Секция: Дополнительная

Пневматический быстродействующий параллельный захват для захвата и перемещения

Пневматический параллельный захват имеет горизонтальный ход 1300 мм, вертикальный ход 1850 мм, габариты 300 × 500 × 5000 см и массу 300 кг. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание ТСЭ-25(2Е) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяPneumatic Gripper for Pick and Place | Fast Response Parallel Gripper | 3D Printer & Assembly Line Accessory
Задать вопрос Искать на Baidu

Какую задачу решает параллельный пневматический захват

Пневматический параллельный захват используют для операций захвата и перемещения в составе 3D-принтеров и сборочных линий.

Характеристики ТСЭ-25(2Е)

Модель (по базе 91Т)ТСЭ-25(2Е)
Габариты (Д×Ш×В)300×500×5000 см
Горизонтальный ход (мм)1300 мм
Вертикальный ход (мм)1850 мм
Масса300 кг
Параллельный пневматический захват - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ТСЭ-25(2Е) под конкретные условия применения (силами первого производителя или силами нашего завода в России).

Дата последней проверки актуальности данных: 25.09.26

Данные о производителе и характеристиках проверены.

Люди, которые искали Параллельный пневматический захват, также смотрели:
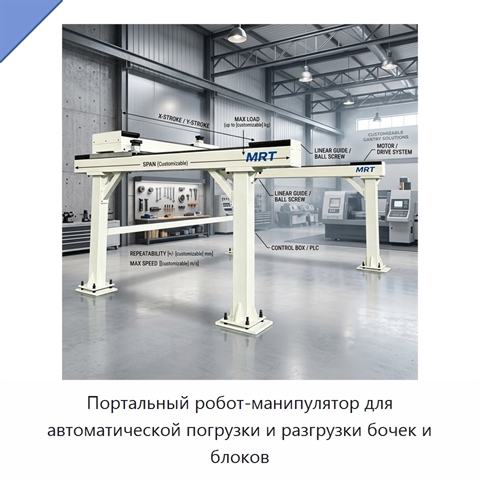
Портальный робот-манипулятор для автоматической погрузки и разгрузки бочек и блоков+2 фото

Портальный робот-манипулятор для автоматической погрузки и разгрузки бочек и блоков

Модель: ЕДМ-57(2Б)
Портальный робот-манипулятор предназначен для автоматической погрузки и разгрузки, а также перемещения бочек и блоков из резинового и пластикового сырья. Габариты могут составлять 9000 × 4000 × 1000. Горизонтальный ход предусмотрен на 1300 или 1500 мм, вертикальный ход — на 1850 или 350 мм. Масса со
Автоматический портальный робот-манипулятор для загрузки и выгрузки листового металла в системе хранения+1 фото

Автоматический портальный робот-манипулятор для загрузки и выгрузки листового металла в системе хранения
Модель: ВУХ-81(5Х)
Автоматический портальный робот-манипулятор выполняет подачу листового металла в системе хранения. Горизонтальный ход составляет 2100 мм, вертикальный — 1850 мм. Габариты изделия — 3220×1550×1550, рабочее напряжение — 380 В.
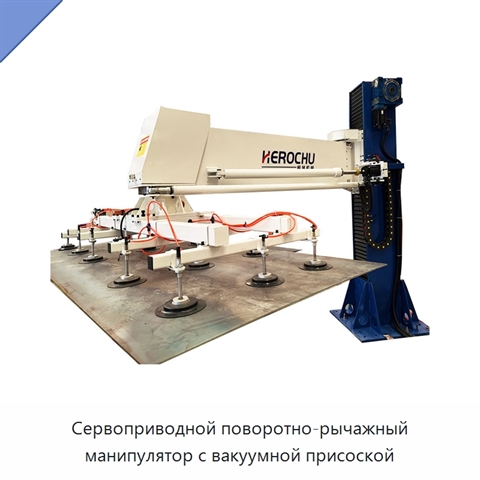
Сервоприводной поворотно-рычажный манипулятор с вакуумной присоской+3 фото

Сервоприводной поворотно-рычажный манипулятор с вакуумной присоской
Модель: БМУ-98(7Х)
Манипулятор представляет собой автоматизированного робота для перемещения материалов при загрузке станков. Его рабочее движение построено по поворотно-рычажной схеме с сервоприводом; для удержания перемещаемого объекта предусмотрена вакуумная присоска. В технологической последовательности устройство
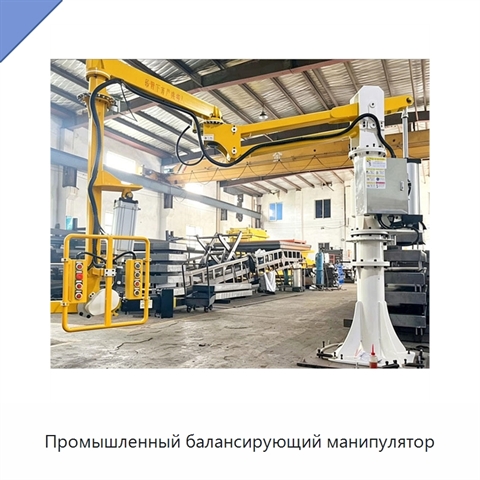
Промышленный балансирующий манипулятор+4 фото

Промышленный балансирующий манипулятор

Модель: ГИТ-48(5Б)
Промышленный балансирующий манипулятор оснащён системой полной подвески, которая автоматически распознаёт и уравновешивает нагрузку. Настройка одной кнопкой обеспечивает управление с минимальным усилием и снижает нагрузку на оператора. Система защиты при внезапной потере подачи воздуха удерживает за