

Артикул: 123-752
Модель: ЮНИ-22(7Т)
Секция: Дополнительная
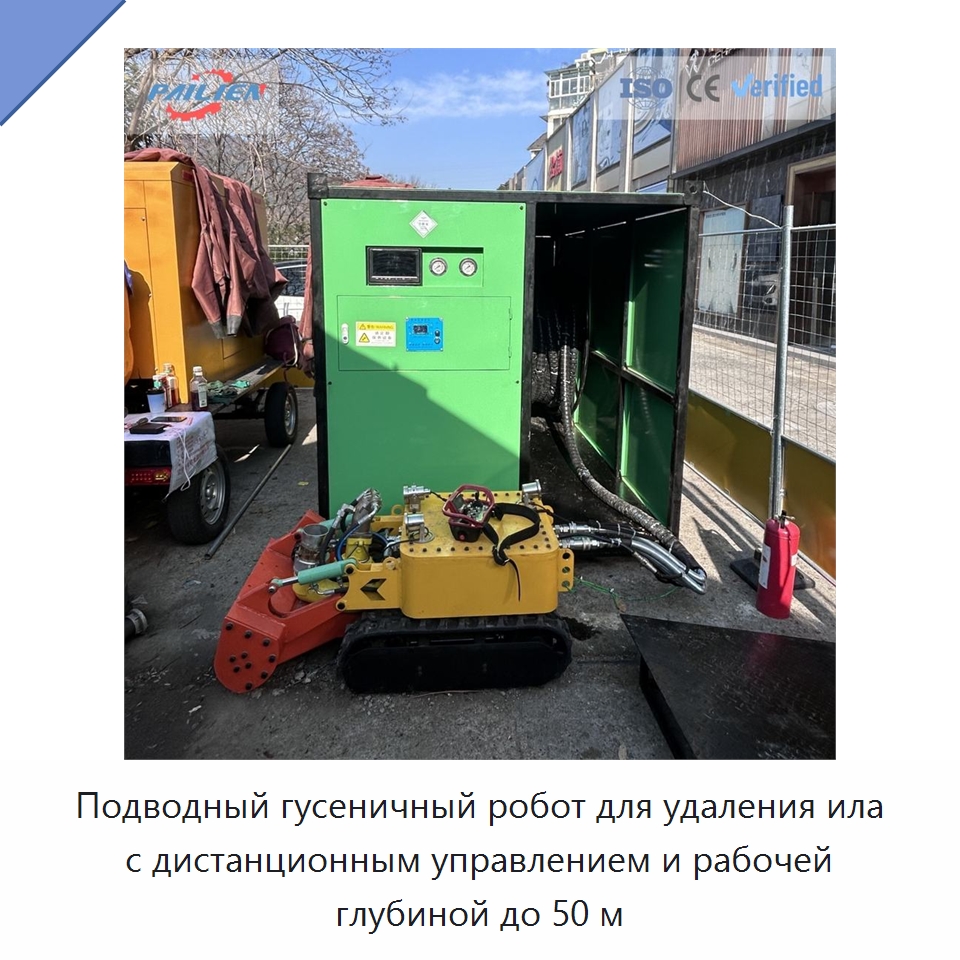
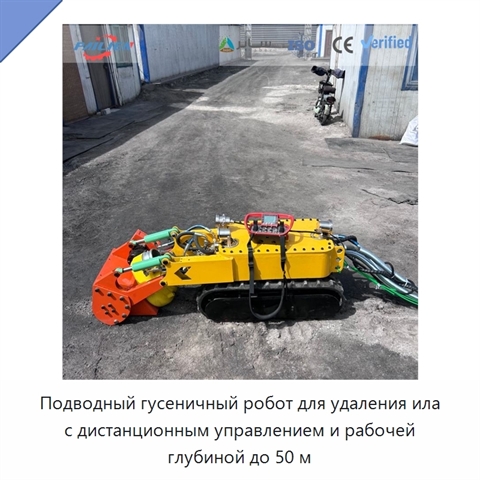
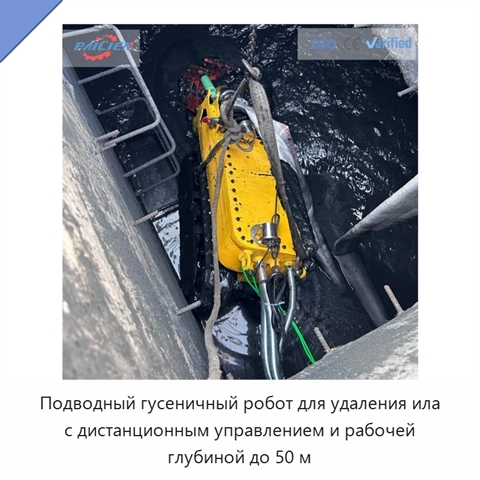
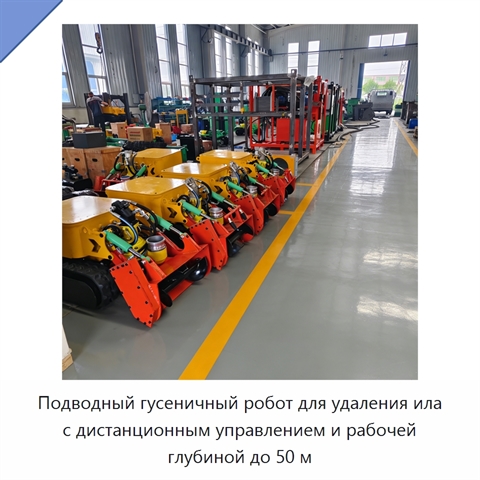
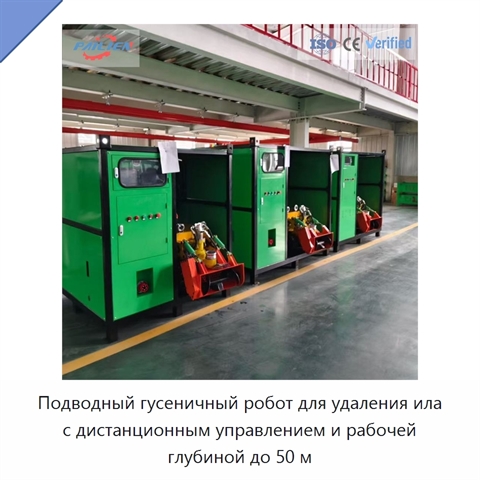
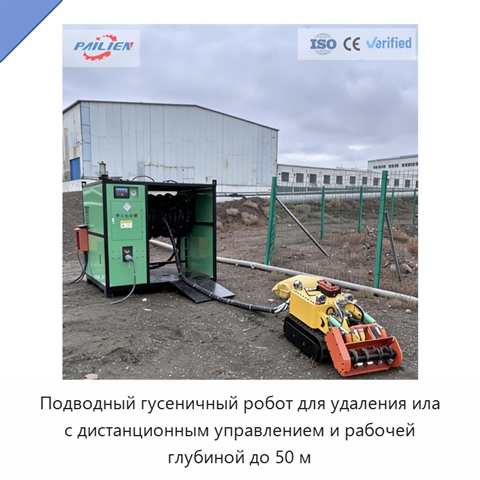
Подводный гусеничный робот для удаления ила с дистанционным управлением и рабочей глубиной до 50 м
Подводный гусеничный робот для удаления ила представляет собой компактную машину с дистанционным управлением и системой всасывания шлама и осадка. Он рассчитан на работу в трубопроводах, резервуарах, реках, прудах и ограниченных пространствах, в том числе при очистке канализационных сетей и промышленных ёмкостей. Робот оснащён электродвигателем, дисплеем, средствами мониторинга в реальном времени и встроенной функцией инспекции трубопроводов. Максимальная рабочая глубина составляет 50 м. Мощность робота — 30 кВт, напряжение — 380 В, масса — 300 кг, производственная мощность — 2000. Гусеничное шасси смягчает удары при преодолении ступеней и адаптируется к неровному рельефу. Для машины характерны низкий центр тяжести, высокая подвижность, усиленная амортизация и плавный ход. Шасси обладает высокой прочностью и водостойкостью. Стандартные промышленные резиновые гусеницы долговечны и допускают замену. Дистанционное управление и мониторинг в реальном времени обеспечивают контроль процесса удаления отложений.
Задать вопрос Искать на Baidu
Какую задачу решает подводный гусеничный робот для удаления ила
Подводный гусеничный робот для удаления ила применяется для дистанционной очистки трубопроводов, резервуаров, рек, прудов и ограниченных пространств от шлама и осадка.
Характеристики ЮНИ-22(7Т)
Модель (по базе 91Т)ЮНИ-22(7Т)
Мощность(Вт)30 кВт
Производственная мощность2000
Напряжение380 В
Масса (кг)300
ДисплейДисплей
Инспекция трубопроводовВстроенная инспекция трубопроводов
Конструктивные особенностиНизкий центр тяжести и усиленная амортизация
Максимальная рабочая глубина50 м
Материал гусеницПромышленные резиновые гусеницы
МониторингМониторинг в реальном времени
Система удаления осадкаВсасывание
Тип двигателяЭлектродвигатель
Тип управленияДистанционное управление
Ходовая частьГусеничное шасси
Подводный гусеничный робот для удаления ила - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу возможна настройка технических параметров, типоразмеров и комплектации ЮНИ-22(7Т) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу возможна настройка технических параметров, типоразмеров и комплектации ЮНИ-22(7Т) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Информация проверена на актуальность: 09.08.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Подводный гусеничный робот для удаления ила, также смотрели:
 +4 фото
Гусеничный подводный дноуглубительный робот для удаления шлама
Модель: НЭГ-85(7П)
Гусеничный подводный дноуглубительный робот предназначен для удаления шлама в подводной рабочей среде. Система мобильности выполнена на гусеничном ходу. Основные компоненты робота — ПЛК, двигатель, подшипник и редуктор. Масса составляет 1300 кг. Робот отличается низкой стоимостью технического обслуж
 +5 фото
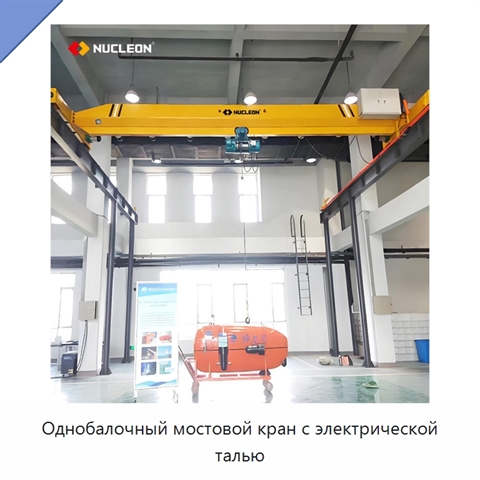
Однобалочный мостовой кран с электрической талью
Модель: ФРЕ-87(2Р)
Однобалочный мостовой кран с электрической талью имеет максимальную грузоподъемность 35 т, максимальную высоту подъема 2,5, 3, 7,5, 5, 10, 15 или 20 м и пролет 7,5–28,5 м.
 +1 фото
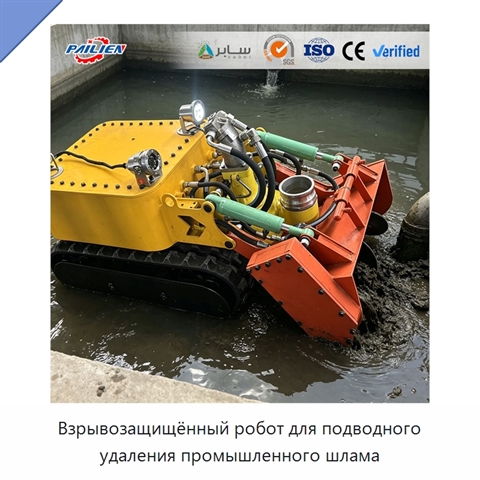
Взрывозащищённый робот для подводного удаления промышленного шлама
Модель: ХВА-92(7И)
Взрывозащищённый робот для удаления промышленного и опасного шлама рассчитан на подводную очистку химических и нефтяных резервуаров, промышленных трубопроводов, канализационных коллекторов, водопропускных труб, септиков и участков дна. Автоматическое гусеничное шасси с усиленными резиновыми гусеница
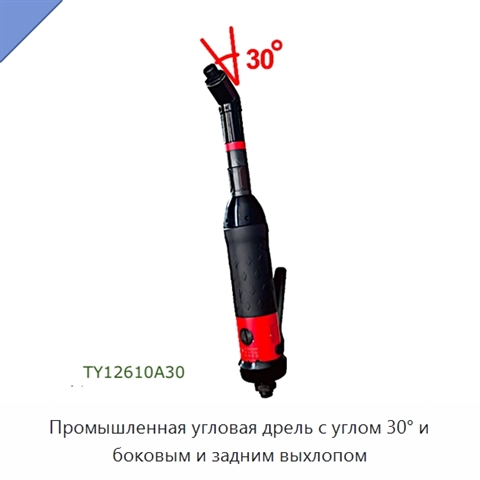
Промышленная угловая дрель с углом 30° и боковым и задним выхлопом
Модель: ТРИ-81(7Д)
Дрель развивает частоту вращения на холостом ходу 1000 об/мин; стандартный размер цанги составляет 6 мм, а её зажимная способность достигает 6,6 мм.