Артикул: 338-202 Модель: НСИ-89(2Н) Секция: Дополнительная

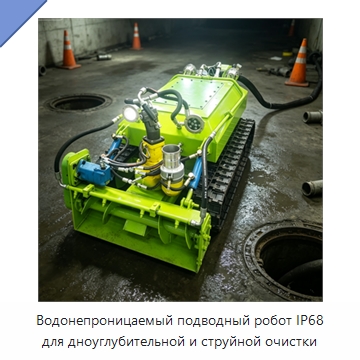
Водонепроницаемый подводный робот IP68 для дноуглубительной и струйной очистки

Водонепроницаемый подводный робот IP68 предназначен для дноуглубительной и струйной очистки под водой. Мощность составляет 22 000–45 000 Вт, рабочее напряжение — 380 или 220 В. *

*) Описание оборудования представлено в авторской редакции иностранного производителя. Наши инженеры уже включили техническую и эстетическую редактуру описания в рабочий план. Мы в ближайшее время уточним терминологию и характеристики, перепроверим технические детали и доработаем текст так, чтобы описание НСИ-89(2Н) закрывало большинство вопросов, а назначение, возможности и задачи оборудования стали понятны каждому. Не хотите ждать? Задайте вопрос прямо сейчас.

Наименование производителяWaterproof Ip68 Underwater Robot Chassis Yg Dredge Cleaning Robot Multi-Functional Dredging Machine Jet Dredge Robot
Задать вопрос Искать на Baidu

Какую задачу решает подводный робот для дноуглубительной очистки

Подводный робот применяется для выполнения дноуглубительной и струйной очистки под водой.
Очистка поверхностей
Фильтрация жидкостей

Характеристики НСИ-89(2Н)

Модель (по базе 91Т)НСИ-89(2Н)
Основные компонентыпрограммируемый логический контроллер, двигатель, мотор, сосуд под давлением
Мощность(Вт)22000–45000
Напряжение380 В, 220 В
Подводный робот для дноуглубительной очистки - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации НСИ-89(2Н) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).

Дата последней проверки актуальности информации: 06.09.26

Производитель и технические характеристики подтверждены.

Люди, которые искали Подводный робот для дноуглубительной очистки, также смотрели:
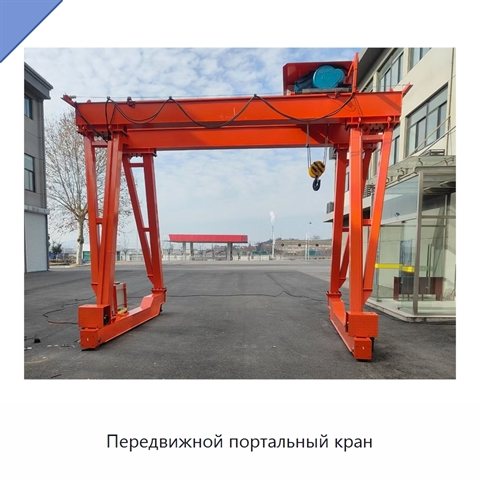
Передвижной портальный кран
Передвижной портальный кран

Модель: НВЮ-29(9Н)
Передвижной портальный кран имеет горизонтальную балку, опирающуюся на стойки или колеса. Конструкция позволяет перемещать кран с одного места на другое, а балка может перемещаться по длине крана, обеспечивая доступ к грузу на протяженной рабочей зоне. Подъем и опускание груза выполняются подъемным
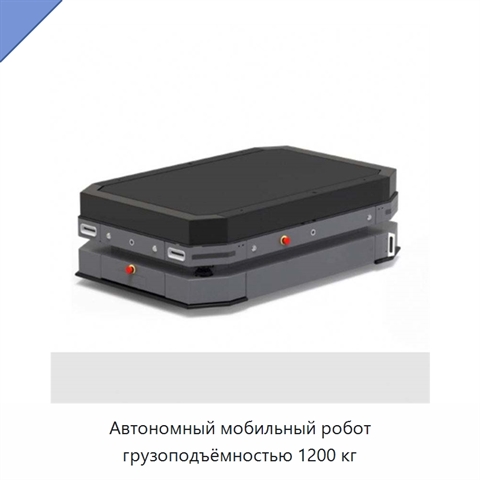
Автономный мобильный робот грузоподъёмностью 1200 кг+5 фото

Автономный мобильный робот грузоподъёмностью 1200 кг
Модель: ПАП-27(8Ш)
Автономный мобильный робот грузоподъёмностью 1200 кг использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, при остановке — ±5 мм.
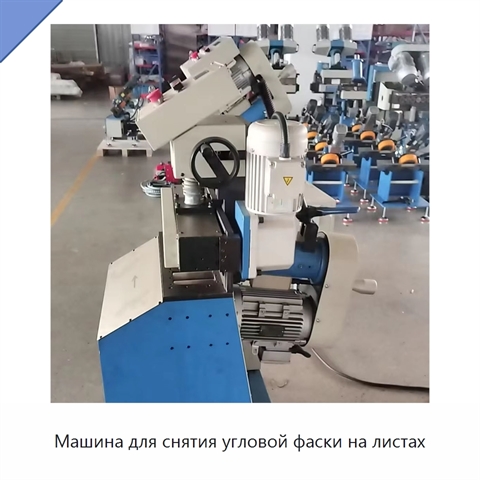
Машина для снятия угловой фаски на листах+4 фото

Машина для снятия угловой фаски на листах
Модель: КТА-97(7Д)
Оборудование оснащено электродвигателем, который используется при выполнении рабочей операции. Рабочий процесс организован автоматически. Для подключения машины предусмотрены варианты напряжения 380 В и 220 В. На оборудование предоставлен отчёт об испытаниях. Электродвигатель связан с автоматическим
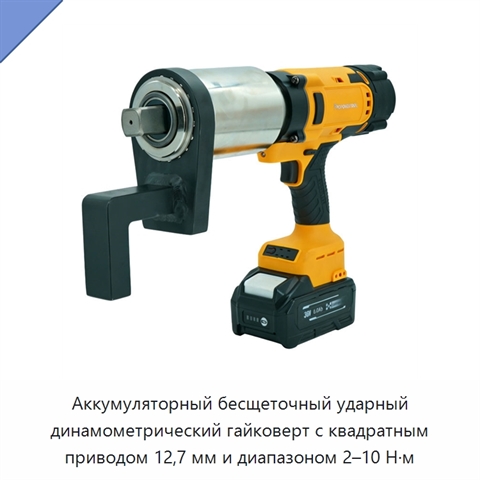
Аккумуляторный бесщеточный ударный динамометрический гайковерт с квадратным приводом 12,7 мм и диапазоном 2–10 Н·м+5 фото

Аккумуляторный бесщеточный ударный динамометрический гайковерт с квадратным приводом 12,7 мм и диапазоном 2–10 Н·м

Модель: ХЖЯ-44(4Н)
Варианты с диапазонами 10–50 Н·м при 100 об/мин и 20–100 Н·м при 50 об/мин имеют массу 2 кг. Исполнение на 40–200 Н·м работает со скоростью 26 об/мин и массой 2,5 кг, а вариант на 100–500 Н·м — со скоростью 18 об/мин при массе 3 кг. Для квадратного привода 19,05 мм предусмотрена конфигурация с диапа