Шарнирные роботы

Товары

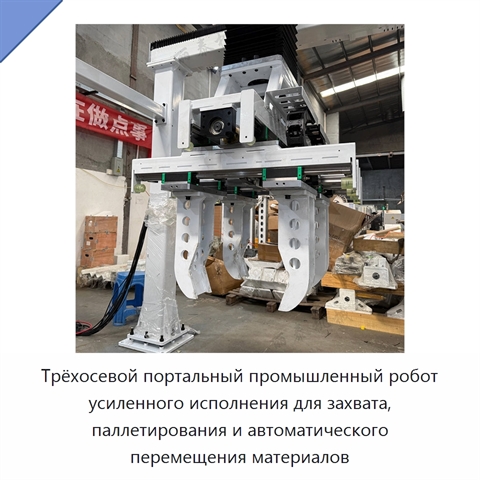
Трёхосевой портальный промышленный робот усиленного исполнения для захвата, паллетирования и автоматического перемещения материалов+2 фото

Трёхосевой портальный промышленный робот усиленного исполнения для захвата, паллетирования и автоматического перемещения материалов
Модель: ЭРЭ-89(2Ф)
Промышленный робот имеет трёхосевую портальную конструкцию усиленного исполнения. Мощность составляет 0,35 кВт, напряжение — 220 В, масса — 300 кг. Производительность — 5630.
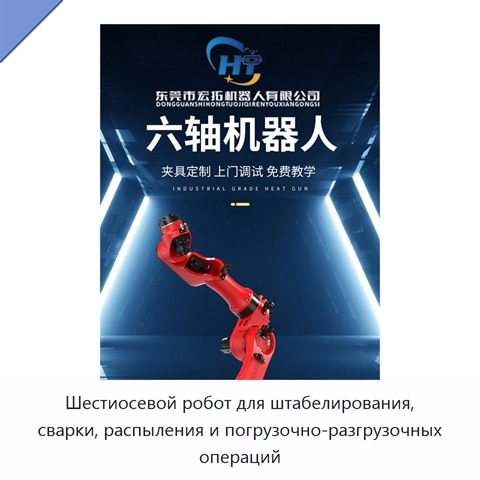
Шестиосевой робот для штабелирования, сварки, распыления и погрузочно-разгрузочных операций+3 фото

Шестиосевой робот для штабелирования, сварки, распыления и погрузочно-разгрузочных операций
Модель: МНУ-11(1К)
Шестиосевой робот мощностью 0,35 кВт работает при напряжении 220 В. Производительность составляет 3500.
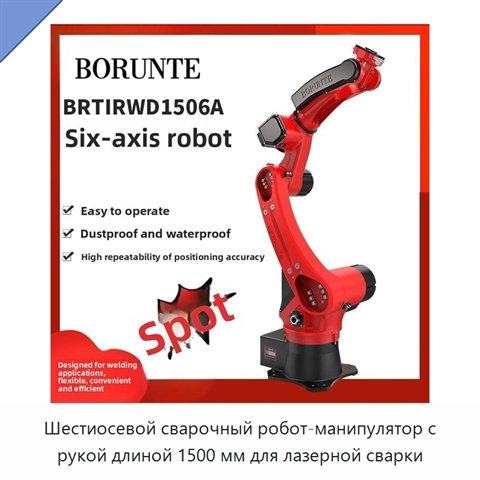
Шестиосевой сварочный робот-манипулятор с рукой длиной 1500 мм для лазерной сварки
Шестиосевой сварочный робот-манипулятор с рукой длиной 1500 мм для лазерной сварки

Модель: НГЕ-72(5С)
Шестиосевой сварочный робот выполнен в виде манипулятора с рукой длиной 1500 мм и предназначен для лазерной сварки. Система управления обеспечивает точное перемещение рабочих звеньев при выполнении сварочных операций. Шесть осей позволяют управлять положением манипулятора в пределах рабочей зоны, а
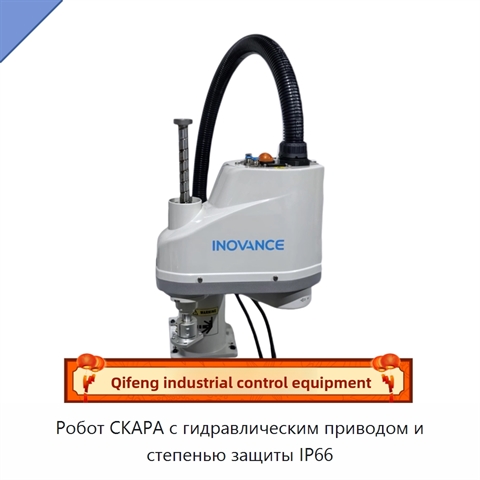
Робот СКАРА с гидравлическим приводом и степенью защиты IP66
Робот СКАРА с гидравлическим приводом и степенью защиты IP66

Модель: ЕФМ-72(9Ф)
Робот СКАРА имеет компактную конструкцию, предназначенную для размещения и работы в небольшом рабочем пространстве. Прочное исполнение рассчитано на условия промышленной эксплуатации. Высокая точность обеспечивает аккуратные движения при выполнении операций, в которых требуется точность перемещения.
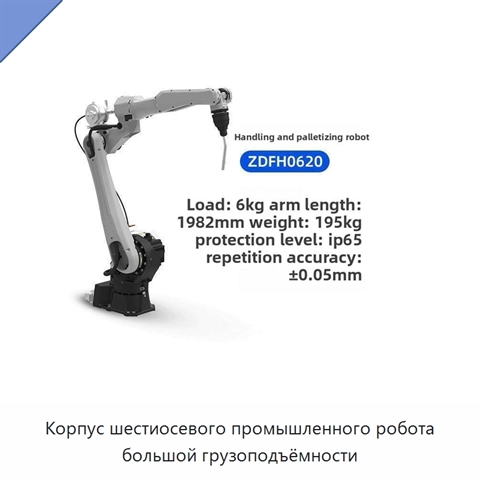
Корпус шестиосевого промышленного робота большой грузоподъёмности+4 фото

Корпус шестиосевого промышленного робота большой грузоподъёмности
Модель: УГН-57(2Г)
Корпус шестиосевого промышленного робота рассчитан на тяжёлые режимы работы и операции с крупными грузами. Механическая рука обеспечивает точные и разносторонние перемещения по шести осям при выполнении сложных задач. Изделие предназначено для сварки, паллетирования и подъёма грузов. Конструкция обл
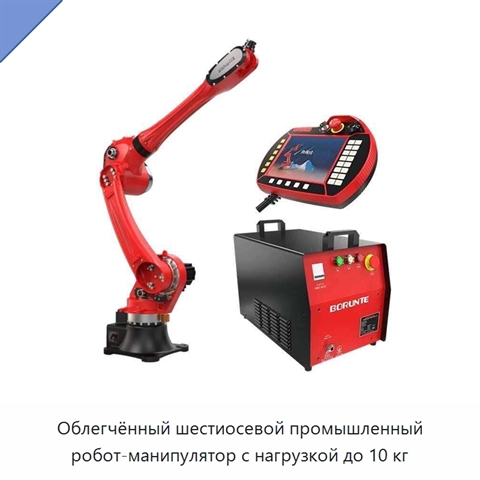
Облегчённый шестиосевой промышленный робот-манипулятор с нагрузкой до 10 кг+4 фото

Облегчённый шестиосевой промышленный робот-манипулятор с нагрузкой до 10 кг
Модель: ЮФХ-14(5Ж)
Шестиосевой промышленный робот-манипулятор рассчитан на нагрузку до 10 кг. Оборудование предназначено для выставочной демонстрации передовых робототехнических технологий. Кинематическая схема с шестью осями обеспечивает точное управление сложными движениями в ходе показа. Сервоэлектрический привод о
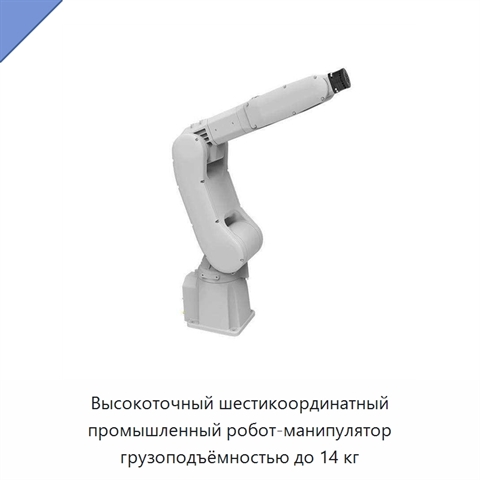
Высокоточный шестикоординатный промышленный робот-манипулятор грузоподъёмностью до 14 кг+4 фото

Высокоточный шестикоординатный промышленный робот-манипулятор грузоподъёмностью до 14 кг
Модель: ТЮЖ-29(7И)
Промышленный робот-манипулятор выполнен в виде механической руки с шестью управляемыми осями и рассчитан на нагрузку до 14 кг. Такая конструкция обеспечивает точное управление движениями при выполнении сложных операций. Робот предназначен для сварки, палетирования и подъёма грузов. Электромеханическ
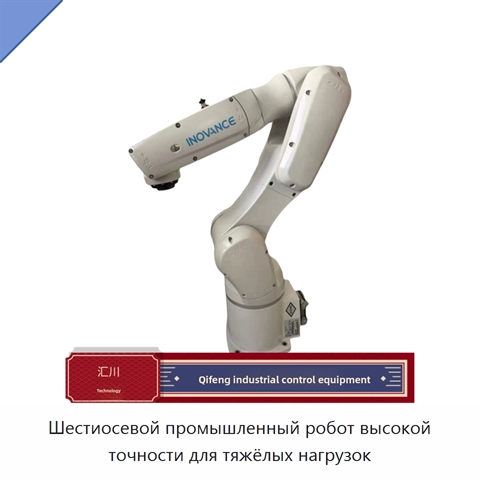
Шестиосевой промышленный робот высокой точности для тяжёлых нагрузок
Шестиосевой промышленный робот высокой точности для тяжёлых нагрузок

Модель: УТЛ-58(7Я)
Шестиосевой промышленный робот представляет собой высокоточное оборудование для выполнения разнообразных задач промышленной автоматизации. Конфигурация изделия ориентирована на включение в сложные сборочные линии, в которых требуется точное выполнение автоматизированных операций. Конструкция рассчит
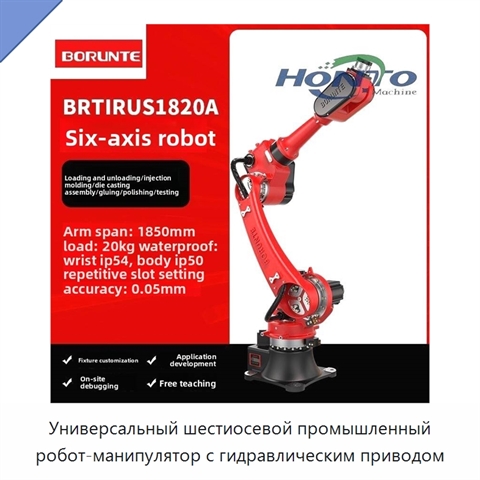
Универсальный шестиосевой промышленный робот-манипулятор с гидравлическим приводом+3 фото

Универсальный шестиосевой промышленный робот-манипулятор с гидравлическим приводом
Модель: ДШЮ-71(8Ф)
Шестиосевой промышленный робот-манипулятор предназначен для автоматизированного выполнения упаковки, паллетирования, шлифования, гибки и перемещения. Универсальная компоновка объединяет эти рабочие функции в одной роботизированной системе. Конструкция промышленного исполнения рассчитана на тяжёлые н
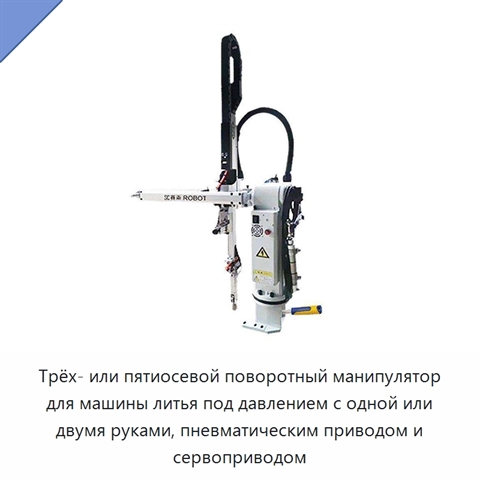
Трёх- или пятиосевой поворотный манипулятор для машины литья под давлением с одной или двумя руками, пневматическим приводом и сервоприводом+4 фото

Трёх- или пятиосевой поворотный манипулятор для машины литья под давлением с одной или двумя руками, пневматическим приводом и сервоприводом
Модель: ФДЯ-47(9М)
Манипулятор предназначен для выполнения операций в составе машины литья под давлением. Поворотная конструкция выпускается в исполнениях с одной или двумя руками и с тремя либо пятью осями, что позволяет подобрать компоновку для различных задач литьевого процесса. Движение обеспечивают пневматический
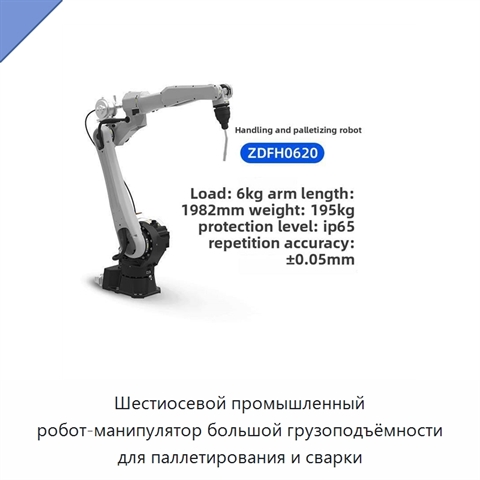
Шестиосевой промышленный робот-манипулятор большой грузоподъёмности для паллетирования и сварки+4 фото

Шестиосевой промышленный робот-манипулятор большой грузоподъёмности для паллетирования и сварки
Модель: ЮВН-58(4Ж)
Шестиосевой промышленный робот-манипулятор предназначен для операций паллетирования и сварки. Шестиосевая конструкция обеспечивает точное управление при выполнении сложных задач паллетирования, а большая грузоподъёмность позволяет работать со значительными нагрузками в сварочных операциях. Промышлен
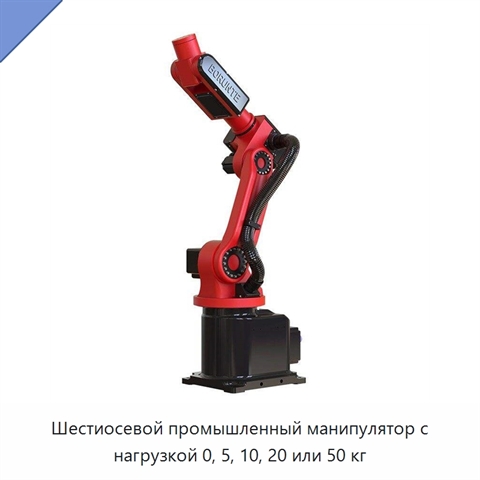
Шестиосевой промышленный манипулятор с нагрузкой 0, 5, 10, 20 или 50 кг+4 фото

Шестиосевой промышленный манипулятор с нагрузкой 0, 5, 10, 20 или 50 кг
Модель: ПАВ-95(4Р)
Шестиосевой промышленный манипулятор имеет пневматический привод и степень защиты IP54. Варианты нагрузки составляют 0, 5, 10, 20 и 50 кг.
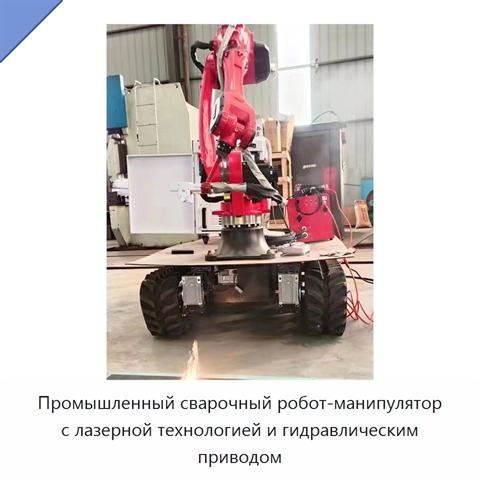
Промышленный сварочный робот-манипулятор с лазерной технологией и гидравлическим приводом
Промышленный сварочный робот-манипулятор с лазерной технологией и гидравлическим приводом

Модель: БФЕ-55(4Л)
Промышленный сварочный робот-манипулятор предназначен для точного выполнения различных сварочных задач, включая лазерную сварку. Конструкция рассчитана на интенсивную эксплуатацию в промышленных условиях и отличается прочностью и долговечностью. Гидравлический привод обеспечивает перемещение манипул
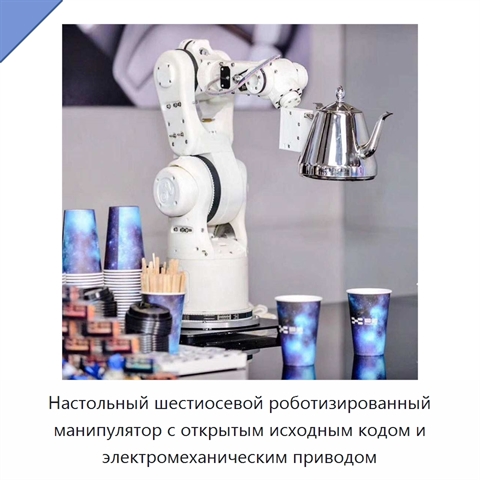
Настольный шестиосевой роботизированный манипулятор с открытым исходным кодом и электромеханическим приводом+4 фото

Настольный шестиосевой роботизированный манипулятор с открытым исходным кодом и электромеханическим приводом
Модель: БЕГ-17(8Я)
Настольный роботизированный манипулятор имеет шестиосевую конструкцию, обеспечивающую точное управление и гибкость при выполнении различных задач. Открытый исходный код позволяет адаптировать систему и развивать её в рамках совместных проектов сообщества. Манипулятор предназначен для программировани
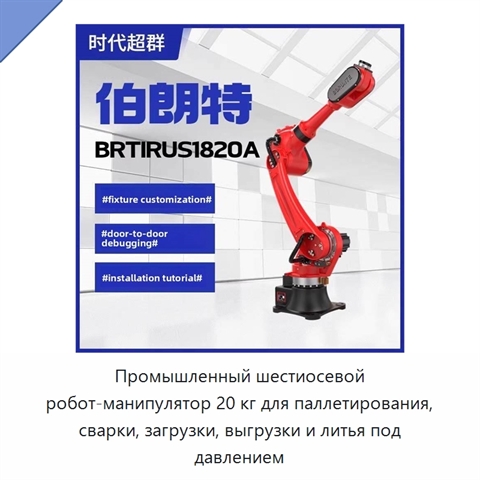
Промышленный шестиосевой робот-манипулятор 20 кг для паллетирования, сварки, загрузки, выгрузки и литья под давлением
Промышленный шестиосевой робот-манипулятор 20 кг для паллетирования, сварки, загрузки, выгрузки и литья под давлением

Модель: УШФ-11(1Э)
Промышленный шестиосевой робот-манипулятор 20 кг предназначен для паллетирования, сварки, загрузки и выгрузки, а также операций литья под давлением. В конструкции предусмотрен редуктор, привод электромеханический, степень защиты IP67.
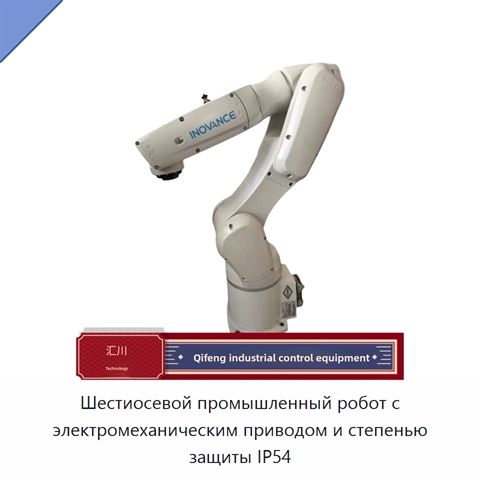
Шестиосевой промышленный робот с электромеханическим приводом и степенью защиты IP54
Шестиосевой промышленный робот с электромеханическим приводом и степенью защиты IP54

Модель: ВМЯ-45(1Х)
Шестиосевой промышленный робот построен на основе робототехнической системы, обеспечивающей точные движения при выполнении сложных задач. Электромеханический привод управляет перемещением рабочих осей. Регулируемые настройки мощности позволяют изменять рабочий режим в соответствии с выполняемой опер
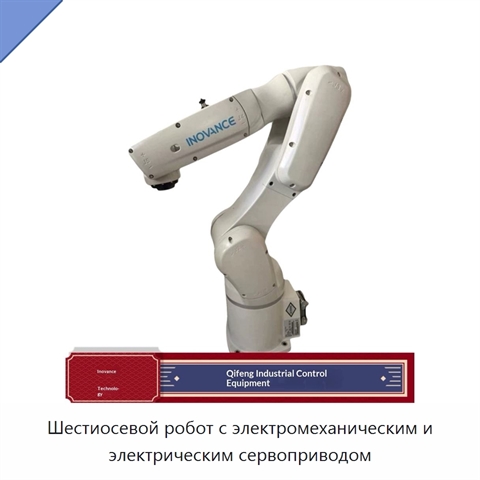
Шестиосевой робот с электромеханическим и электрическим сервоприводом
Шестиосевой робот с электромеханическим и электрическим сервоприводом

Модель: ДРЯ-79(5У)
Шестиосевой робот оснащён электромеханическим и электрическим сервоприводом. Степень защиты — IP66 и IP67.
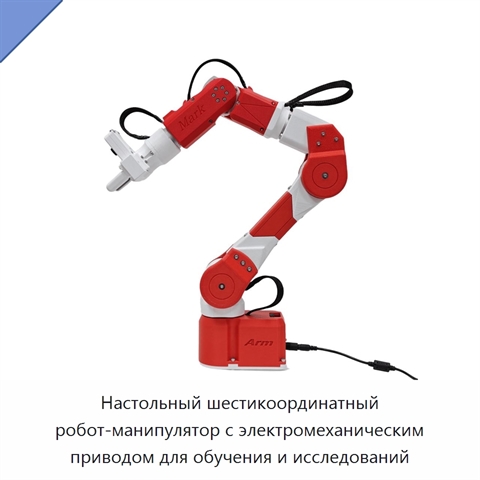
Настольный шестикоординатный робот-манипулятор с электромеханическим приводом для обучения и исследований+5 фото

Настольный шестикоординатный робот-манипулятор с электромеханическим приводом для обучения и исследований
Модель: ВЮВ-44(1К)
Настольный шестикоординатный робот-манипулятор оснащён электромеханическим приводом, редуктором и двигателем. Конструкция выполнена из алюминия и имеет степень защиты IP65. Манипулятор предназначен для обучения и исследовательской работы, а его программное обеспечение имеет открытый исходный код.
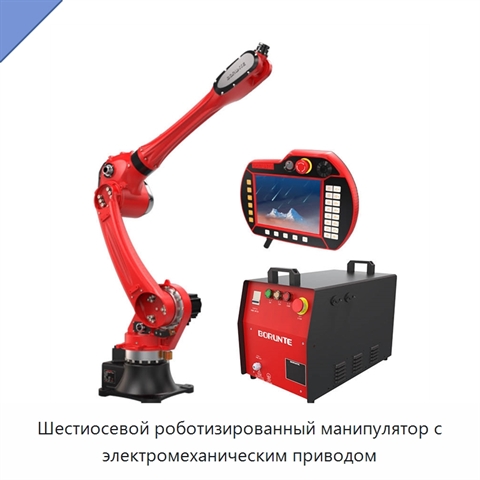
Шестиосевой роботизированный манипулятор с электромеханическим приводом+3 фото

Шестиосевой роботизированный манипулятор с электромеханическим приводом
Модель: ГУН-22(4С)
Шестиосевой роботизированный манипулятор оснащён электромеханическим приводом и подшипником. Степень защиты — IP67.
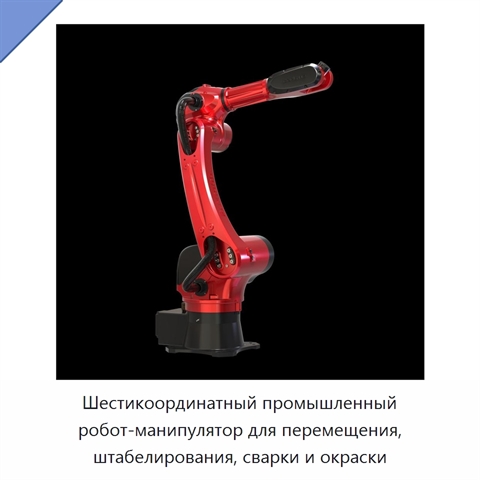
Шестикоординатный промышленный робот-манипулятор для перемещения, штабелирования, сварки и окраски+5 фото

Шестикоординатный промышленный робот-манипулятор для перемещения, штабелирования, сварки и окраски
Модель: ХСЕ-14(4А)
Шестикоординатный промышленный робот-манипулятор оснащён электромеханическим приводом и редуктором. Степень защиты оборудования — IP40.
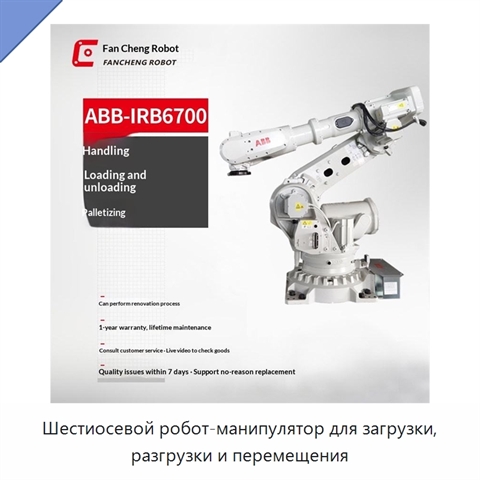
Шестиосевой робот-манипулятор для загрузки, разгрузки и перемещения+4 фото

Шестиосевой робот-манипулятор для загрузки, разгрузки и перемещения
Модель: АЛЭ-11(8М)
Шестиосевой робот-манипулятор выполняет операции загрузки, разгрузки и перемещения.
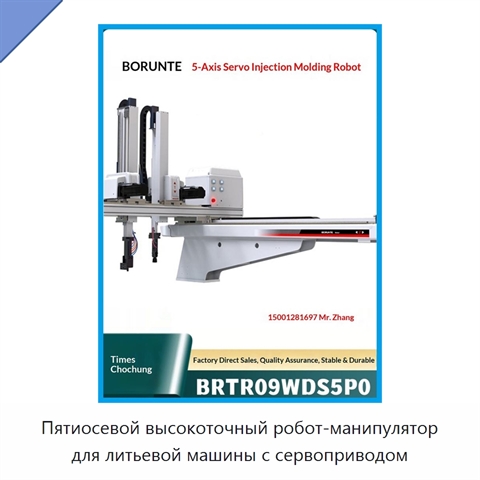
Пятиосевой высокоточный робот-манипулятор для литьевой машины с сервоприводом+3 фото

Пятиосевой высокоточный робот-манипулятор для литьевой машины с сервоприводом
Модель: МЭП-97(2К)
Пятиосевой высокоточный робот-манипулятор оснащён сервоприводом и имеет степень защиты IP66. В конструкции используется подшипник.
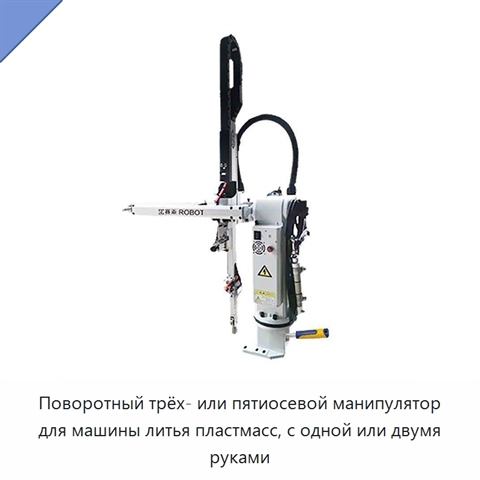
Поворотный трёх- или пятиосевой манипулятор для машины литья пластмасс, с одной или двумя руками+3 фото

Поворотный трёх- или пятиосевой манипулятор для машины литья пластмасс, с одной или двумя руками
Модель: ИВБ-91(8Е)
Поворотный манипулятор имеет трёхосевое или пятиосевое исполнение. Конструкция может включать одну или две руки. Степень защиты — IP65.
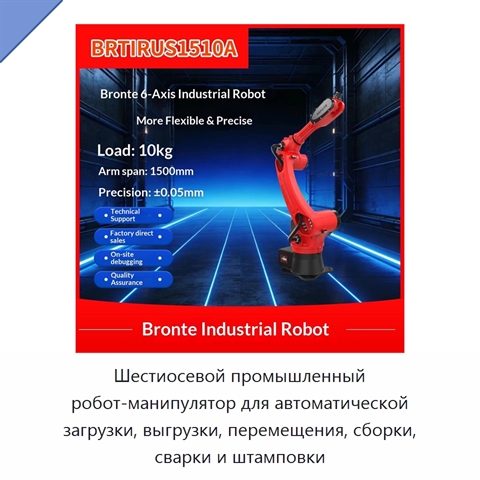
Шестиосевой промышленный робот-манипулятор для автоматической загрузки, выгрузки, перемещения, сборки, сварки и штамповки+3 фото

Шестиосевой промышленный робот-манипулятор для автоматической загрузки, выгрузки, перемещения, сборки, сварки и штамповки

Модель: ЕЛХ-74(2Л)
Шестиосевой промышленный робот-манипулятор оснащён пневматическим приводом и имеет степень защиты IP54.