Шарнирные роботы

Товары

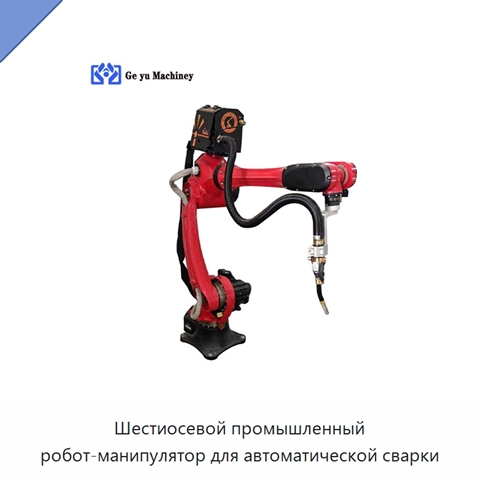
Шестиосевой промышленный робот-манипулятор для автоматической сварки+4 фото

Шестиосевой промышленный робот-манипулятор для автоматической сварки
Модель: ИШЭ-59(9Ф)
Шестиосевой промышленный робот-манипулятор предназначен для автоматической сварки и оснащён программируемым логическим контроллером и редуктором. Мощность устройства составляет 1000 Вт.
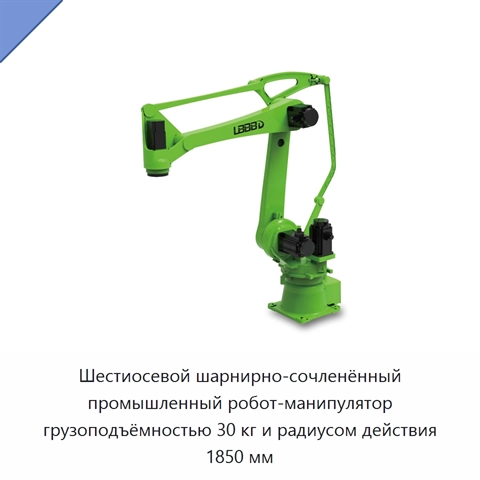
Шестиосевой шарнирно-сочленённый промышленный робот-манипулятор грузоподъёмностью 30 кг и радиусом действия 1850 мм+1 фото

Шестиосевой шарнирно-сочленённый промышленный робот-манипулятор грузоподъёмностью 30 кг и радиусом действия 1850 мм
Модель: УРЕ-19(5У)
Робот-манипулятор общего назначения с последовательной конструктивной схемой имеет 6 осей, рассчитан на номинальную нагрузку 30 кг и рабочий радиус 1850 мм. Точность повторяемости составляет ±0,05 мм. Диапазоны поворота осей следующие: первая — ±165°, вторая — от −60° до +88°, третья — от −80° до +6
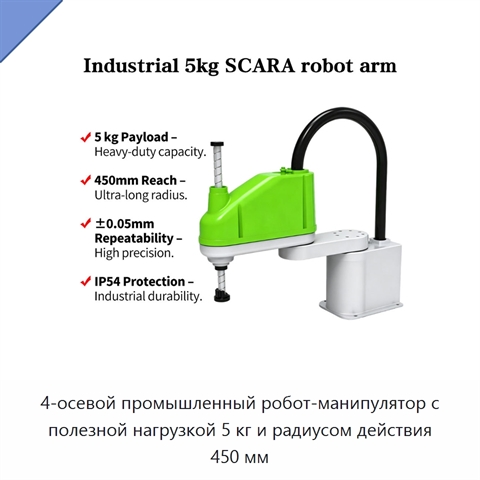
4-осевой промышленный робот-манипулятор с полезной нагрузкой 5 кг и радиусом действия 450 мм+5 фото

4-осевой промышленный робот-манипулятор с полезной нагрузкой 5 кг и радиусом действия 450 мм
Модель: КЮК-42(4Я)
Промышленный робот-манипулятор имеет четыре оси, полезную нагрузку 5 кг и радиус действия 450 мм. Для привода используется электрический сервопривод, в составе предусмотрен двигатель. Мощность составляет 1 кВт, напряжение — 220 В, степень защиты — IP54. Предоставлен отчёт об испытаниях оборудования.
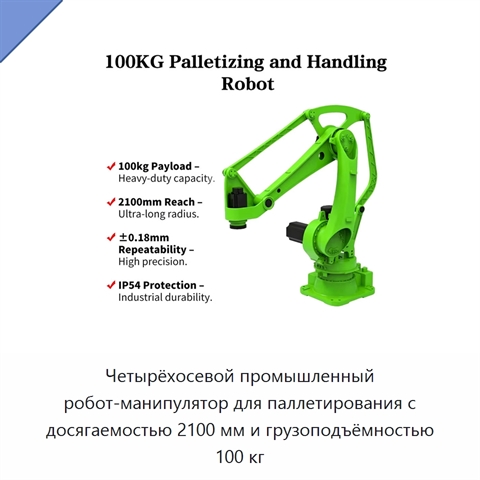
Четырёхосевой промышленный робот-манипулятор для паллетирования с досягаемостью 2100 мм и грузоподъёмностью 100 кг+5 фото

Четырёхосевой промышленный робот-манипулятор для паллетирования с досягаемостью 2100 мм и грузоподъёмностью 100 кг
Модель: КЭЖ-91(4В)
Четырёхосевой промышленный робот-манипулятор имеет четыре степени свободы, досягаемость 2100 мм и грузоподъёмность 100 кг. Он предназначен для паллетирования, перемещения и штабелирования. Робот оснащён электрическим сервоприводом. Мощность составляет 1 кВт, напряжение — 220 В. Степень защиты — IP54
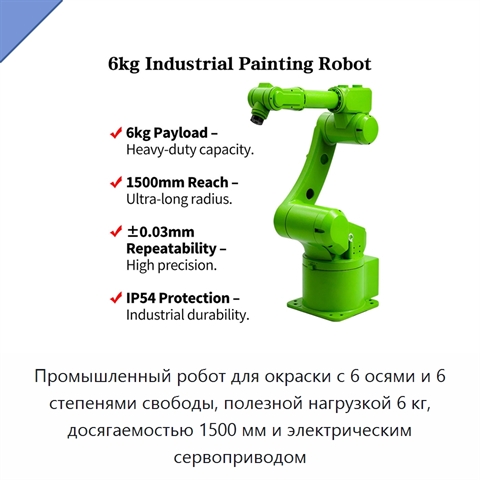
Промышленный робот для окраски с 6 осями и 6 степенями свободы, полезной нагрузкой 6 кг, досягаемостью 1500 мм и электрическим сервоприводом+5 фото

Промышленный робот для окраски с 6 осями и 6 степенями свободы, полезной нагрузкой 6 кг, досягаемостью 1500 мм и электрическим сервоприводом
Модель: БИР-55(9Н)
Промышленный робот для окраски выполнен в виде роботизированной руки с 6 осями и 6 степенями свободы. Полезная нагрузка составляет 6 кг, досягаемость — 1500 мм. Робот оснащён электрическим сервоприводом, мощность которого составляет 1 кВт, а напряжение — 220 В. Оборудование предназначено для автомат
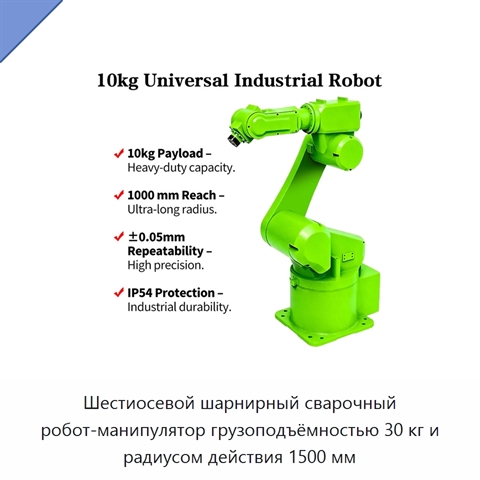
Шестиосевой шарнирный сварочный робот-манипулятор грузоподъёмностью 30 кг и радиусом действия 1500 мм+5 фото

Шестиосевой шарнирный сварочный робот-манипулятор грузоподъёмностью 30 кг и радиусом действия 1500 мм
Модель: СХЯ-94(9Х)
Шестиосевой шарнирный сварочный робот-манипулятор имеет грузоподъёмность 30 кг и радиус действия 1500 мм. Робот оснащён сервоэлектрическим приводом мощностью 1 кВт и рассчитан на напряжение 220 В. Степень защиты — IP54.
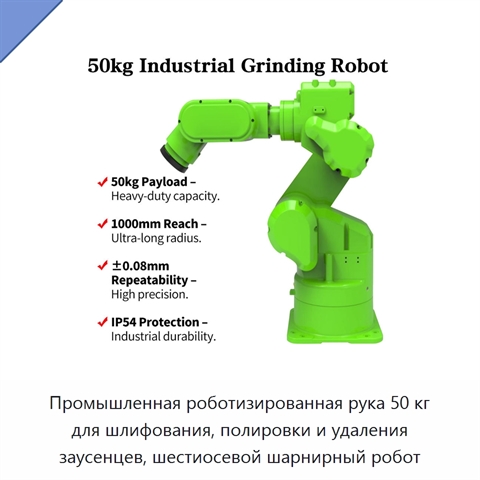
Промышленная роботизированная рука 50 кг для шлифования, полировки и удаления заусенцев, шестиосевой шарнирный робот+5 фото

Промышленная роботизированная рука 50 кг для шлифования, полировки и удаления заусенцев, шестиосевой шарнирный робот
Модель: КИК-11(5Т)
Промышленная роботизированная рука представляет собой шестиосевой шарнирный робот для шлифования, полировки и удаления заусенцев при автоматизации производства. Она оснащена электрическим сервоприводом, имеет мощность 1 кВт, напряжение 220 В и степень защиты IP54.
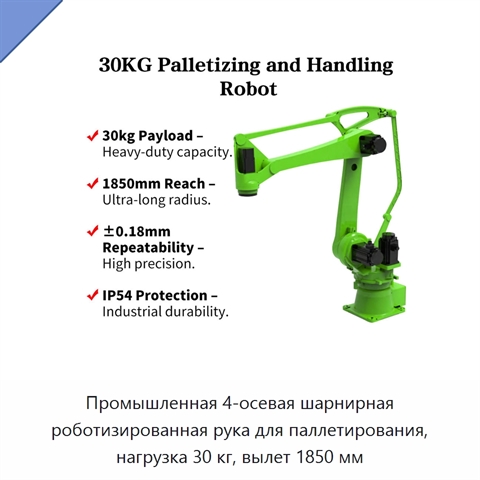
Промышленная 4-осевая шарнирная роботизированная рука для паллетирования, нагрузка 30 кг, вылет 1850 мм+5 фото

Промышленная 4-осевая шарнирная роботизированная рука для паллетирования, нагрузка 30 кг, вылет 1850 мм
Модель: ДАВ-85(7Б)
Промышленная четырёхосевая шарнирная роботизированная рука предназначена для паллетирования и обработки грузов. Максимальная полезная нагрузка составляет 30 кг, рабочий вылет — 1850 мм. Привод выполнен на основе электрического сервопривода; степень защиты — IP54. Мощность составляет 1 кВт, напряжени
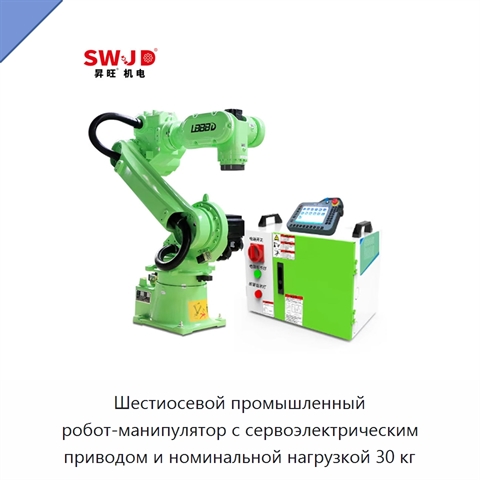
Шестиосевой промышленный робот-манипулятор с сервоэлектрическим приводом и номинальной нагрузкой 30 кг+3 фото

Шестиосевой промышленный робот-манипулятор с сервоэлектрическим приводом и номинальной нагрузкой 30 кг
Модель: ХЯР-17(8М)
Шестиосевой промышленный робот-манипулятор общего назначения рассчитан на номинальную нагрузку 30 кг и имеет радиус движения 1850 мм. Точность повторяемости — ±0,05 мм. Предельные углы перемещения по осям: первая — ±165°, вторая — от −60° до +88°, третья — от −80° до +60°, четвёртая — ±175°, пятая —
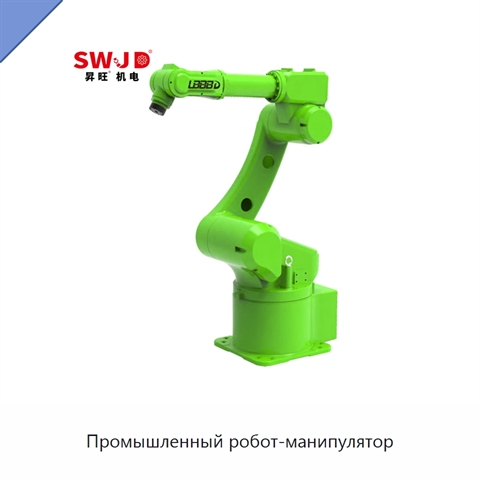
Промышленный робот-манипулятор+3 фото

Промышленный робот-манипулятор

Модель: ИМК-51(2Б)
Промышленный робот-манипулятор серии общего назначения рассчитан на номинальную нагрузку 10 кг и рабочий радиус 1500 мм. Он оснащён шестью осями, а точность повторяемости составляет ±0,05 мм. Максимальные углы перемещения распределены следующим образом: первая ось — ±165°, вторая — от −58° до +88°,
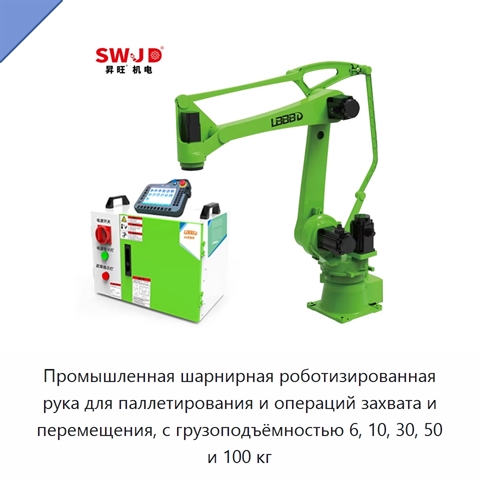
Промышленная шарнирная роботизированная рука для паллетирования и операций захвата и перемещения, с грузоподъёмностью 6, 10, 30, 50 и 100 кг+4 фото

Промышленная шарнирная роботизированная рука для паллетирования и операций захвата и перемещения, с грузоподъёмностью 6, 10, 30, 50 и 100 кг
Модель: ХЖУ-12(9Н)
Промышленная шарнирная роботизированная рука предназначена для паллетирования и выполнения операций захвата и перемещения. Для роботизированной руки предусмотрены значения грузоподъёмности 6, 10, 30, 50 и 100 кг. Привод сервоэлектрический, степень защиты — IP67; мощность составляет 5,5 кВт, напряжен
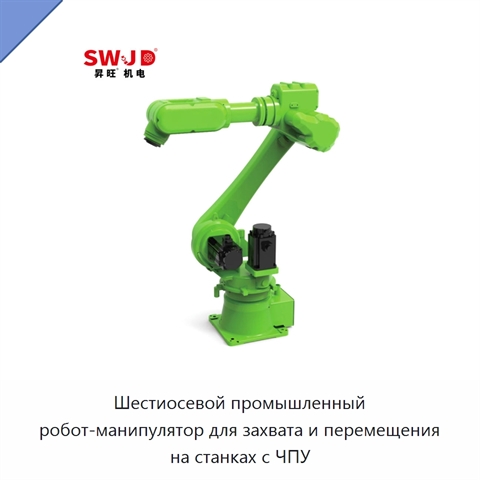
Шестиосевой промышленный робот-манипулятор для захвата и перемещения на станках с ЧПУ+5 фото

Шестиосевой промышленный робот-манипулятор для захвата и перемещения на станках с ЧПУ
Модель: ТБЭ-22(1М)
Шестиосевой промышленный робот-манипулятор имеет автоматическую шарнирно-сочленённую конструкцию и выполняет операции захвата и перемещения при работе со станками с ЧПУ. Он оснащён электрическим сервоприводом. Мощность составляет 6,9 кВт, напряжение — 220 В, степень защиты — IP67.
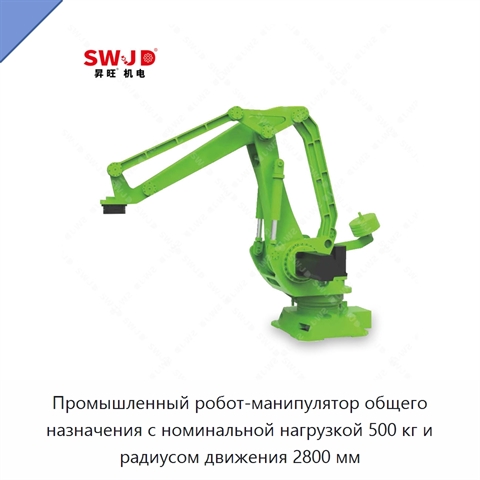
Промышленный робот-манипулятор общего назначения с номинальной нагрузкой 500 кг и радиусом движения 2800 мм+5 фото

Промышленный робот-манипулятор общего назначения с номинальной нагрузкой 500 кг и радиусом движения 2800 мм
Модель: МУП-54(7Т)
Промышленный робот-манипулятор общего назначения рассчитан на номинальную нагрузку 500 кг и имеет радиус движения 2800 мм. Точность повторяемости составляет ±0,05 мм, масса корпуса — приблизительно 1750 кг. Диапазоны движения по осям: первая — ±165°, вторая — от −58° до +88°, третья — ±85°, четвёрта
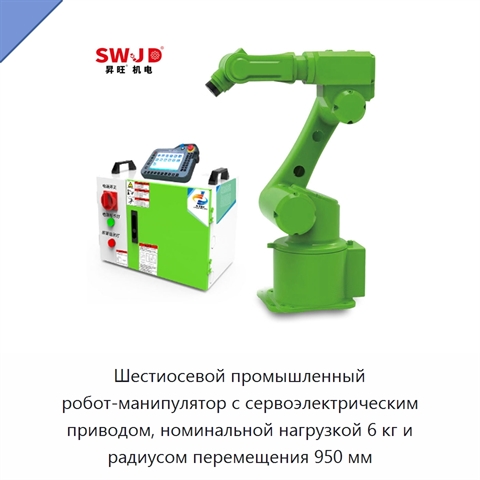
Шестиосевой промышленный робот-манипулятор с сервоэлектрическим приводом, номинальной нагрузкой 6 кг и радиусом перемещения 950 мм+4 фото

Шестиосевой промышленный робот-манипулятор с сервоэлектрическим приводом, номинальной нагрузкой 6 кг и радиусом перемещения 950 мм
Модель: ИТЭ-89(1Э)
Промышленный робот-манипулятор имеет номинальную нагрузку 6 кг и радиус перемещения 950 мм. Робот оснащён сервоэлектрическим приводом; число осей составляет 6, а точность повторяемости — ±0,03 мм. Максимальные рабочие диапазоны осей следующие: первая — ±165°, вторая — от +88° до −70°, третья — от +7
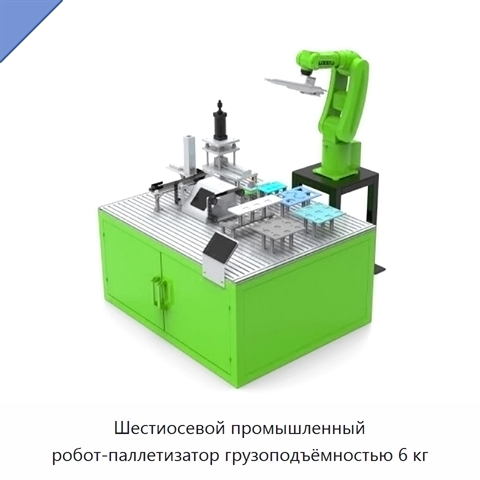
Шестиосевой промышленный робот-паллетизатор грузоподъёмностью 6 кг+4 фото

Шестиосевой промышленный робот-паллетизатор грузоподъёмностью 6 кг
Модель: БРЕ-45(4Э)
Робот-паллетизатор имеет шесть осей и рассчитан на номинальную нагрузку 6 кг. Радиус движения составляет 630 мм, а точность повторяемости — ±0,03 мм. Максимальный рабочий угловой диапазон по первой оси равен ±165°, по второй — +120°/60°, по третьей — +62°/−80°, по четвёртой — +175°/−140°, по пятой —
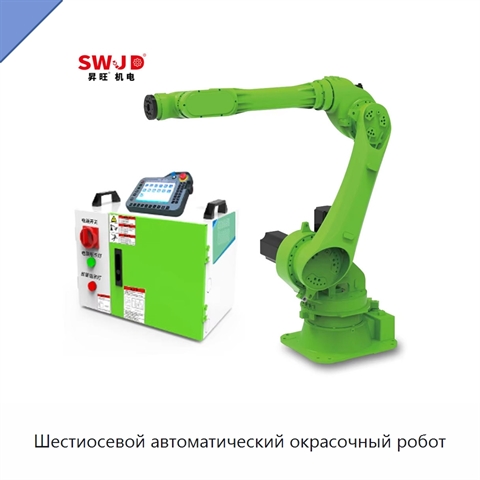
Шестиосевой автоматический окрасочный робот+5 фото

Шестиосевой автоматический окрасочный робот
Модель: АШИ-85(7С)
Номинальная нагрузка роботизированной руки составляет 10 кг при радиусе перемещения 2100 мм и точности повторяемости ±0,03 мм. Для первой оси предусмотрен угловой диапазон ±165°; для второй — от −60° до +88°, для третьей — от −88° до +60°, для четвёртой — ±175°, для пятой — от −215° до +30°, для шес
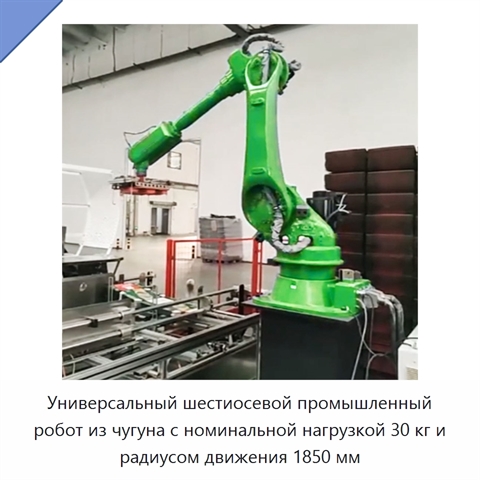
Универсальный шестиосевой промышленный робот из чугуна с номинальной нагрузкой 30 кг и радиусом движения 1850 мм+4 фото

Универсальный шестиосевой промышленный робот из чугуна с номинальной нагрузкой 30 кг и радиусом движения 1850 мм
Модель: ДШУ-98(8П)
Робот имеет шарнирно-сочленённую конструкцию. Повторяемость позиционирования составляет ±0,05 мм. Диапазоны движения осей распределены следующим образом: первая — ±165°, вторая — от −60° до +88°, третья — от −80° до +60°, четвёртая — ±175°, пятая — от −215° до +30°, шестая — ±360°. Максимальная скор
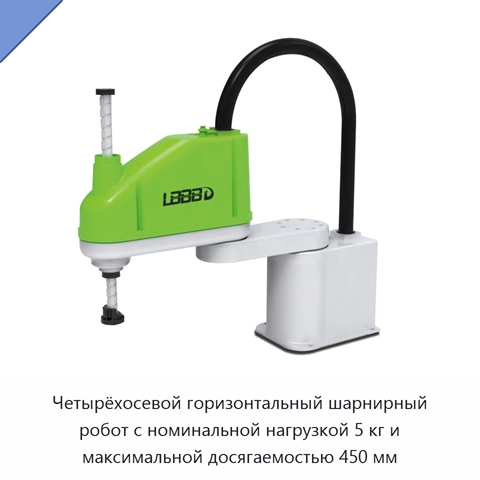
Четырёхосевой горизонтальный шарнирный робот с номинальной нагрузкой 5 кг и максимальной досягаемостью 450 мм+5 фото

Четырёхосевой горизонтальный шарнирный робот с номинальной нагрузкой 5 кг и максимальной досягаемостью 450 мм
Модель: ВЭК-18(7Ю)
Четырёхосевой горизонтальный шарнирный робот имеет номинальную нагрузку 5 кг и максимальную досягаемость 450 мм. Определение положения выполняется абсолютным сервоэнкодером. Для питания предусмотрено напряжение 220 В при частоте 50/60 Гц; установка выполняется горизонтально. Масса корпуса составляет
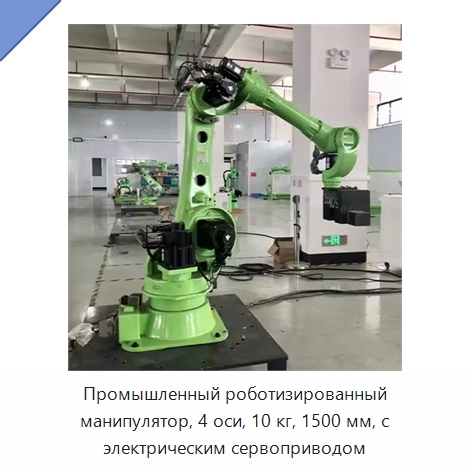
Промышленный роботизированный манипулятор, 4 оси, 10 кг, 1500 мм, с электрическим сервоприводом+4 фото

Промышленный роботизированный манипулятор, 4 оси, 10 кг, 1500 мм, с электрическим сервоприводом
Модель: ИБР-49(9Г)
Промышленный роботизированный манипулятор имеет четыре оси и электрический сервопривод. В состав входят ПЛК, двигатель и редуктор. Степень защиты — IP54. Мощность составляет 4 кВт; предусмотрены варианты напряжения 220 В и 380 В. Манипулятор предназначен для манипулирования, удаления заусенцев, резк
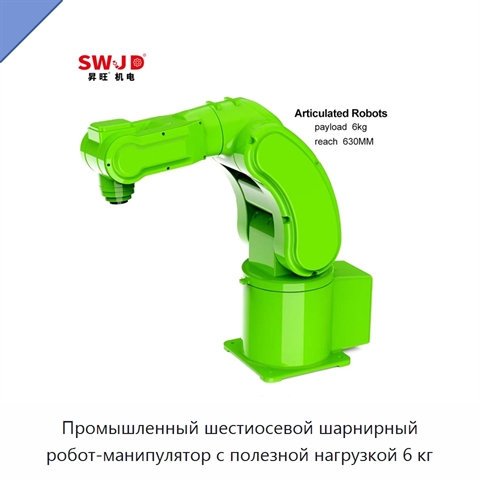
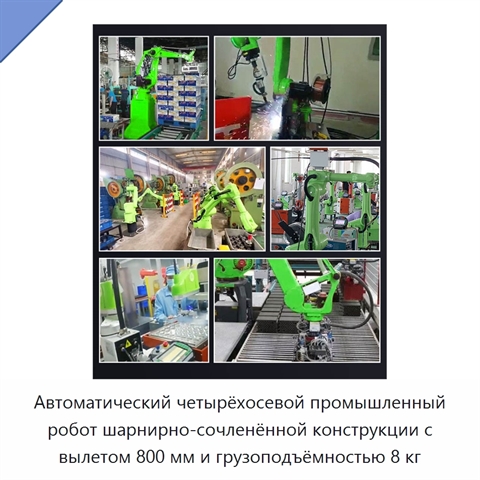
Промышленный шестиосевой шарнирный робот-манипулятор с полезной нагрузкой 6 кг+5 фото

Промышленный шестиосевой шарнирный робот-манипулятор с полезной нагрузкой 6 кг
Модель: ТИК-84(4Г)
Промышленный шарнирный робот-манипулятор рассчитан на полезную нагрузку 6 кг и оснащён шестью осями. Радиус движения составляет 630 мм, а точность повторяемости — ±0,05 мм. Масса корпуса равна 30 кг. Монтажная схема предусматривает напольное размещение, установку на кронштейне либо установку в перев
Автоматический четырёхосевой промышленный робот шарнирно-сочленённой конструкции с вылетом 800 мм и грузоподъёмностью 8 кг
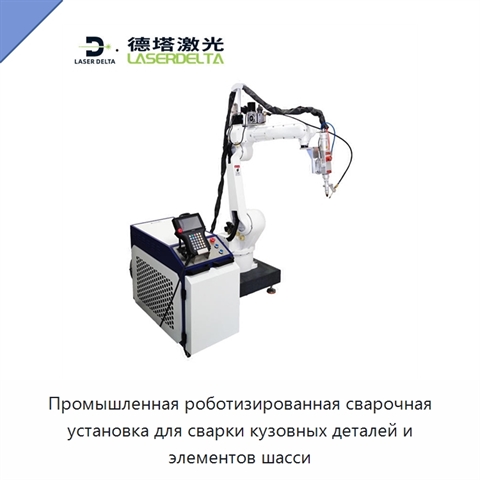
Автоматический четырёхосевой промышленный робот шарнирно-сочленённой конструкции с вылетом 800 мм и грузоподъёмностью 8 кг

Модель: МШИ-81(4Я)
Автоматический промышленный робот выполнен по шарнирно-сочленённой схеме и работает по четырём осям. Рабочий вылет составляет 800 мм, а допустимая полезная нагрузка — 8 кг. Повторяемость позиционирования равна ±0,03 мм. Для определения положения применяется сервосистема с абсолютным отсчётом. Масса
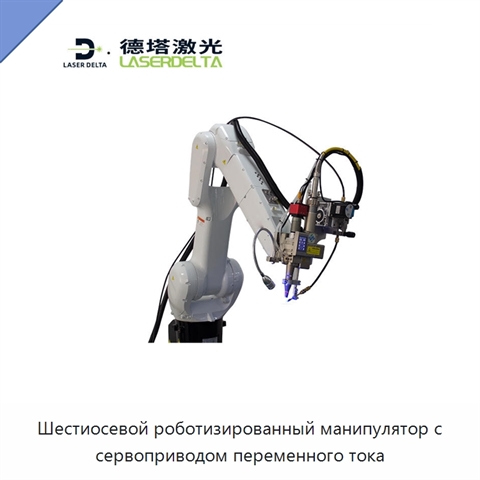
Промышленная роботизированная сварочная установка для сварки кузовных деталей и элементов шасси+1 фото

Промышленная роботизированная сварочная установка для сварки кузовных деталей и элементов шасси
Модель: НВИ-24(2Н)
Промышленная роботизированная сварочная установка предназначена для автоматизированного соединения металлических заготовок и деталей. Оборудование выполняет лазерную, точечную и непрерывную дуговую сварку, а процесс регулируется по току, напряжению и скорости подачи сварочной проволоки. Повторяемая
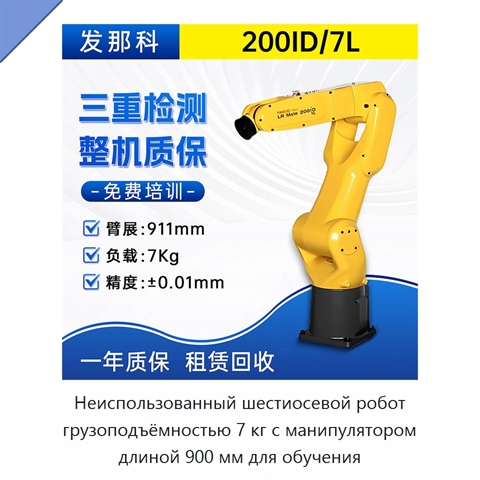
Шестиосевой роботизированный манипулятор с сервоприводом переменного тока+5 фото

Шестиосевой роботизированный манипулятор с сервоприводом переменного тока
Модель: ЭМР-59(8Е)
Роботизированный манипулятор имеет шесть степеней свободы и приводится в движение сервоприводом переменного тока. Максимальный рабочий радиус составляет 1206 мм, повторяемость позиционирования — ±0,05 м, а допустимая нагрузка на запястье — 10 кг. Диапазоны движения осей: ось 1 — от +170° до −170°, о
Неиспользованный шестиосевой робот грузоподъёмностью 7 кг с манипулятором длиной 900 мм для обучения+4 фото

Неиспользованный шестиосевой робот грузоподъёмностью 7 кг с манипулятором длиной 900 мм для обучения

Модель: АДГ-97(4Ж)
Шестиосевой робот оснащён манипулятором длиной 900 мм и рассчитан на нагрузку 7 кг. Оборудование не использовалось. Мощность составляет 0,4 кВт, напряжение — 220 В, масса — 300 кг.