Коллаборативные роботы

Товары

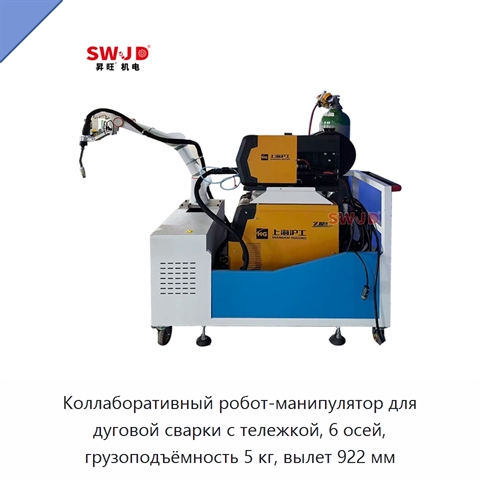
Коллаборативный робот-манипулятор для дуговой сварки с тележкой, 6 осей, грузоподъёмность 5 кг, вылет 922 мм+4 фото

Коллаборативный робот-манипулятор для дуговой сварки с тележкой, 6 осей, грузоподъёмность 5 кг, вылет 922 мм
Модель: НМИ-97(1У)
Коллаборативный робот-манипулятор с тележкой предназначен для дуговой сварки. Грузоподъёмность составляет 5 кг, рабочий вылет — 922 мм; манипулятор имеет шесть вращательных сочленений. Человеко-машинный интерфейс реализован на обучающем пульте с экраном диагональю 256,54 мм или через веб-приложение
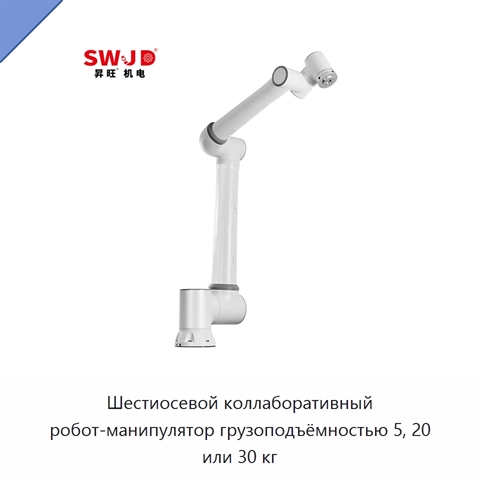
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5, 20 или 30 кг+5 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5, 20 или 30 кг
Модель: ЕФВ-97(9К)
Робот-манипулятор поддерживает интеграцию концевых исполнительных устройств и совместимость с многоцелевыми роботами, системами технического зрения и захватами. Варианты мощности — 4 кВт, 1 кВт и 624 Вт; варианты напряжения — 220 и 380 В.
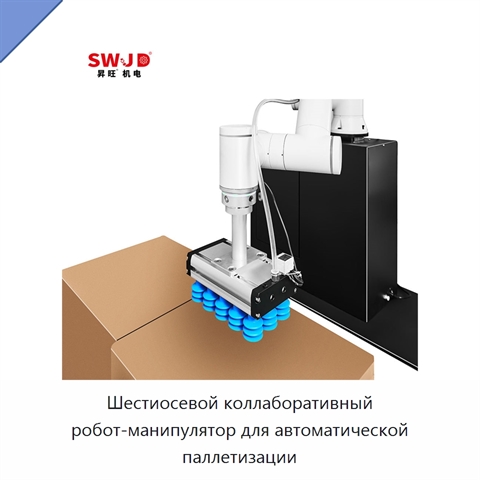
Шестиосевой коллаборативный робот-манипулятор для автоматической паллетизации+4 фото

Шестиосевой коллаборативный робот-манипулятор для автоматической паллетизации
Модель: ЭСП-55(8Р)
Номинальная нагрузка коллаборативного робота-манипулятора составляет 5 кг, радиус движения — 2800 мм, а повторяемость позиционирования — ±0,05 мм. Для первой оси доступен угловой диапазон ±165°, для второй — от −58° до +88°, для третьей — ±85°, для четвёртой — ±175°, для пятой — от −215° до +30°, дл
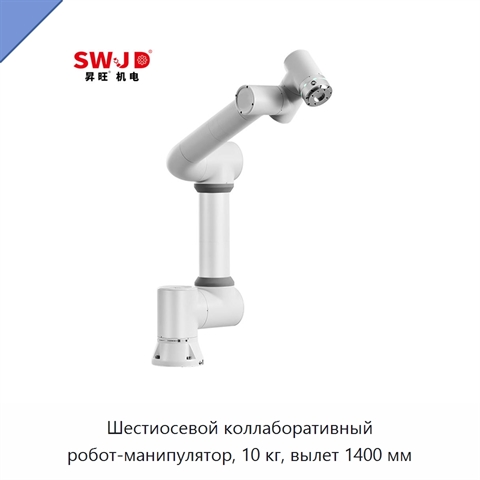
Шестиосевой коллаборативный робот-манипулятор, 10 кг, вылет 1400 мм+4 фото

Шестиосевой коллаборативный робот-манипулятор, 10 кг, вылет 1400 мм
Модель: ТГА-19(5А)
Коллаборативный робот-манипулятор рассчитан на полезную нагрузку 10 кг и вылет 1400 мм. Шесть вращательных сочленений обеспечивают шесть степеней свободы, а повторяемость положения составляет ±0,05 мм по ISO 9283. Управление доступно через пульт обучения с диагональю 256,54 мм или мобильный терминал
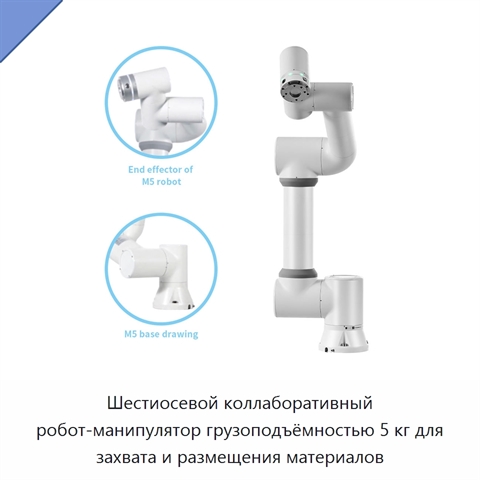
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг для захвата и размещения материалов+5 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг для захвата и размещения материалов
Модель: НШЭ-87(2Н)
Шестиосевой коллаборативный робот-манипулятор выполняет автоматизированный захват, перенос, размещение и штабелирование материалов. Грузоподъёмность составляет 5 кг, рабочая досягаемость — 922 мм, а кинематическая схема включает шесть вращательных сочленений. Для визуального позиционирования предусм
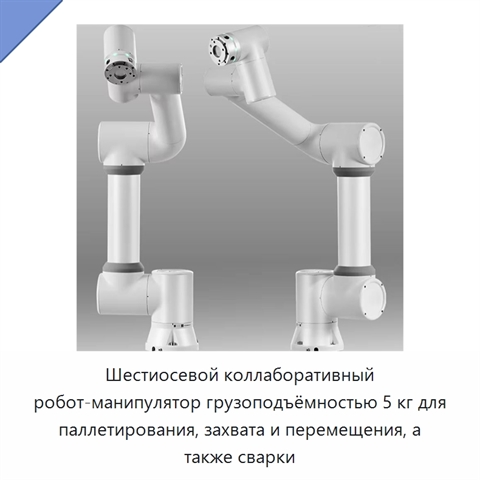
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг для паллетирования, захвата и перемещения, а также сварки+4 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг для паллетирования, захвата и перемещения, а также сварки

Модель: СЖИ-95(1Т)
Шестиосевой коллаборативный робот-манипулятор рассчитан на полезную нагрузку 5 кг и предназначен для паллетирования, операций захвата и перемещения, а также сварки. Робот совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми эффекторами и многоцелевыми роботами. Вар
Шестиосевой промышленный коллаборативный робот-манипулятор для автоматической сварки, грузоподъёмность 10 кг, вылет 1500 мм+3 фото

Шестиосевой промышленный коллаборативный робот-манипулятор для автоматической сварки, грузоподъёмность 10 кг, вылет 1500 мм

Модель: КИК-92(5Д)
Шестиосевой промышленный коллаборативный робот-манипулятор предназначен для автоматизированной сварки. Он имеет шесть степеней свободы, грузоподъёмность 10 кг и вылет 1500 мм. Повторяемость позиционирования составляет ±0,05 мм, масса оборудования — 161 кг. Робота можно монтировать на полу, кронштейн
Автоматический коллаборативный робот-паллетайзер с захватом для паллетирования и штабелирования ящиков и картонных коробок+3 фото

Автоматический коллаборативный робот-паллетайзер с захватом для паллетирования и штабелирования ящиков и картонных коробок
Модель: ЕПЮ-75(8Л)
Автоматический коллаборативный робот-паллетайзер выполнен в виде роботизированной руки с захватом для паллетирования и штабелирования ящиков и картонных коробок.
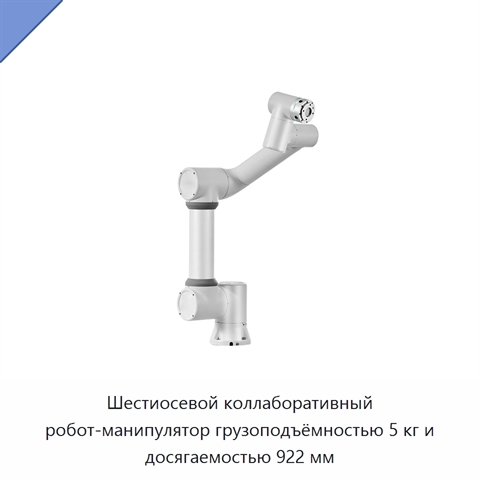
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг и досягаемостью 922 мм+3 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг и досягаемостью 922 мм
Модель: ТАЖ-17(2Г)
Коллаборативный робот-манипулятор имеет грузоподъёмность 5 кг, досягаемость 922 мм, 6 степеней свободы и 6 вращательных сочленений. Повторяемость положения по ISO 9283 составляет ±0,03 мм, а типичная скорость центральной точки инструмента — 1 м/с. Для управления предусмотрен обучающий пульт с диагон
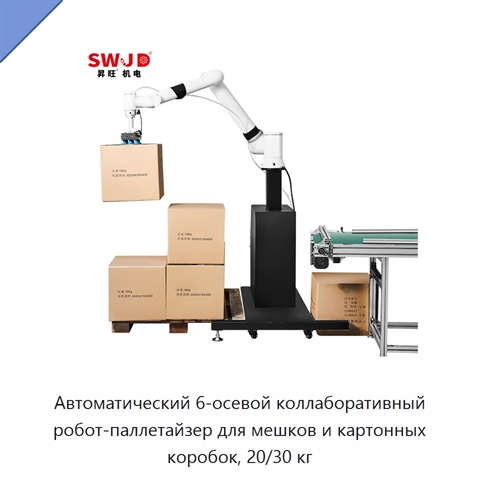
Автоматический 6-осевой коллаборативный робот-паллетайзер для мешков и картонных коробок, 20/30 кг+4 фото

Автоматический 6-осевой коллаборативный робот-паллетайзер для мешков и картонных коробок, 20/30 кг
Модель: ЯПГ-75(4П)
Автоматический коллаборативный робот-паллетайзер оснащён 6-осевым роботизированным манипулятором. Робот выполняет захват, перенос и укладку мешков и картонных коробок на поддоны.
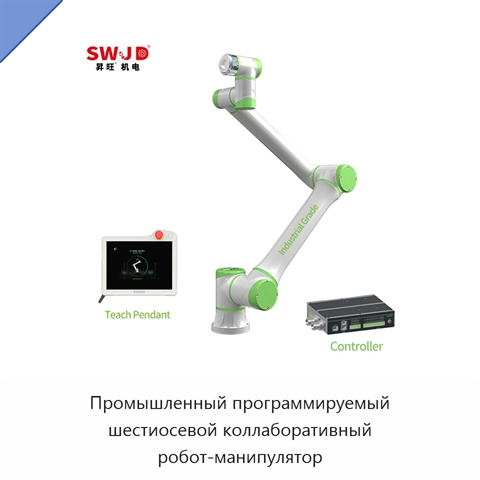
Промышленный программируемый шестиосевой коллаборативный робот-манипулятор+4 фото

Промышленный программируемый шестиосевой коллаборативный робот-манипулятор

Модель: ВАЛ-42(5Я)
Промышленный программируемый коллаборативный робот-манипулятор имеет шесть осей и совместим с захватами, концевыми исполнительными устройствами и датчиками. Мощность робота может составлять 0,5 кВт, 260 Вт, 550 Вт или 1500 Вт; напряжение — 220 В.
Автоматический шестиосевой коллаборативный робот-манипулятор для паллетирования и подъёма грузов с грузоподъёмностью 30 кг+5 фото

Автоматический шестиосевой коллаборативный робот-манипулятор для паллетирования и подъёма грузов с грузоподъёмностью 30 кг
Модель: ДХЯ-47(2Ж)
Автоматический коллаборативный робот-манипулятор предназначен для паллетирования коробок и подъёма грузов. Его грузоподъёмность составляет 30 кг, а рабочий вылет — 1403 мм. Робот имеет шесть степеней свободы с вращательными сочленениями; повторяемость позы по ISO 9283 составляет ±0,1 мм. Диапазоны д
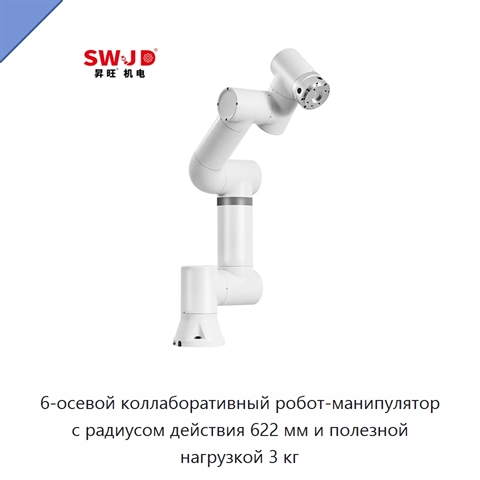
6-осевой коллаборативный робот-манипулятор с радиусом действия 622 мм и полезной нагрузкой 3 кг+5 фото

6-осевой коллаборативный робот-манипулятор с радиусом действия 622 мм и полезной нагрузкой 3 кг

Модель: ЯСД-19(8М)
Коллаборативный робот-манипулятор выполнен по 6-осевой схеме, имеет радиус действия 622 мм и рассчитан на полезную нагрузку 3 кг. Он поддерживает операции захвата и размещения объектов в рамках многозадачной автоматизации. Манипулятор совместим с концевыми исполнительными устройствами, захватами и с
Автономный шестиосевой коллаборативный робот-манипулятор для сварки, паллетирования, окраски распылением, захвата и размещения+3 фото

Автономный шестиосевой коллаборативный робот-манипулятор для сварки, паллетирования, окраски распылением, захвата и размещения

Модель: ЕДК-17(4Т)
Автономный шестиосевой коллаборативный робот-манипулятор рассчитан на полезную нагрузку 5 кг и досягаемость 922 мм. Кинематическая схема содержит шесть вращательных сочленений. Повторяемость позиционирования по стандарту ИСО 9283 составляет ±0,02 мм, а типичная скорость рабочей точки — 1 м/с. Манипу
Шестиосевой коллаборативный робот-палетайзер для мешков с функцией подъёма, грузоподъёмность 30/50 кг+3 фото

Шестиосевой коллаборативный робот-палетайзер для мешков с функцией подъёма, грузоподъёмность 30/50 кг
Модель: ГПЯ-92(7Р)
Шестиосевой коллаборативный робот-палетайзер предназначен для палетирования мешков. Он оснащён функцией подъёма, а грузоподъёмность составляет 30 или 50 кг. Конечное исполнительное устройство выполняется по индивидуальной конфигурации. Доступные значения мощности — 4, 1, 3 и 6,7 кВт, напряжения — 22
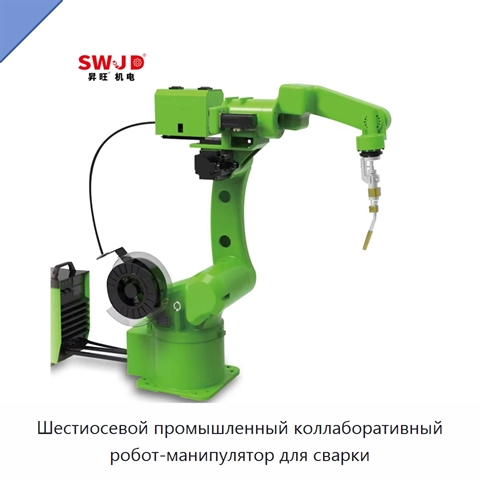
Шестиосевой промышленный коллаборативный робот-манипулятор для сварки
Шестиосевой промышленный коллаборативный робот-манипулятор для сварки

Модель: МКЭ-22(2Р)
Промышленный робот-манипулятор с шестью степенями свободы предназначен для сварки. Мощность составляет 1 кВт, напряжение — 380 В. Робот-манипулятор совместим с многоцелевыми роботами, концевыми эффекторами, системами технического зрения, конвейерами, датчиками и захватами.
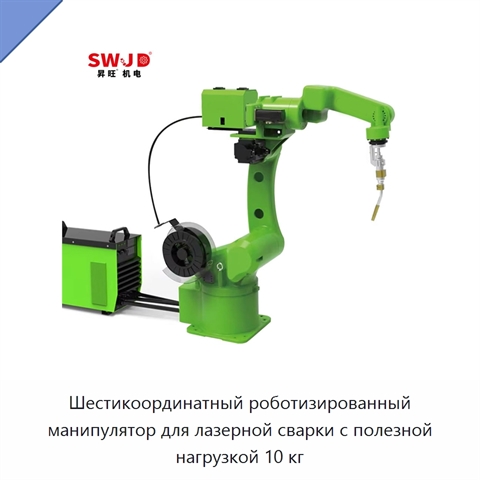
Шестикоординатный роботизированный манипулятор для лазерной сварки с полезной нагрузкой 10 кг+1 фото

Шестикоординатный роботизированный манипулятор для лазерной сварки с полезной нагрузкой 10 кг
Модель: МИН-49(1У)
Роботизированный манипулятор предназначен для лазерной сварки и выполнен в полой конструкции. Он имеет шесть осей, номинальную нагрузку 10 кг и радиус перемещения 1500 мм. Точность повторяемости составляет ±0,03 мм. Максимальные углы перемещения осей: первая ось — ±165°, вторая — от −58° до +85°, тр
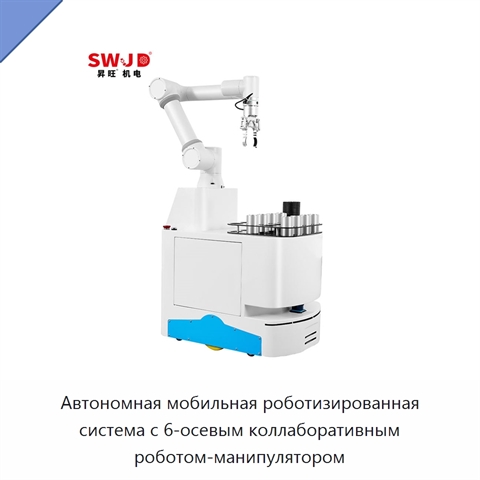
Автономная мобильная роботизированная система с 6-осевым коллаборативным роботом-манипулятором+5 фото

Автономная мобильная роботизированная система с 6-осевым коллаборативным роботом-манипулятором
Модель: ДЯР-78(5Е)
Автономная мобильная роботизированная система оснащена 6-осевым коллаборативным роботом-манипулятором с шестью вращательными сочленениями и досягаемостью 622 мм. Управление выполняется с помощью пульта обучения с диагональю 10,1 дюйма или мобильного устройства. Система комплектуется двигателем и про
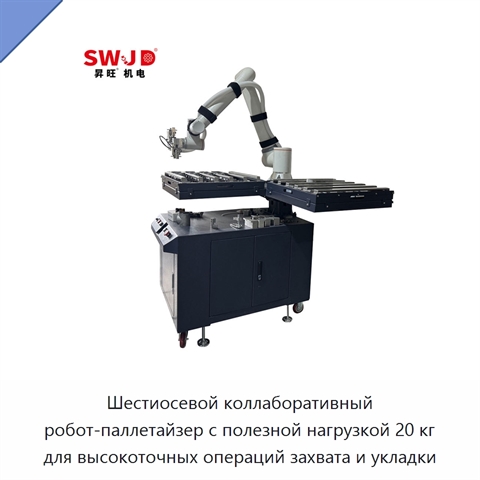
Шестиосевой коллаборативный робот-паллетайзер с полезной нагрузкой 20 кг для высокоточных операций захвата и укладки+5 фото

Шестиосевой коллаборативный робот-паллетайзер с полезной нагрузкой 20 кг для высокоточных операций захвата и укладки

Модель: ФГЯ-75(8Т)
Шестиосевой коллаборативный робот-паллетайзер рассчитан на полезную нагрузку 20 кг и выполняет высокоточные операции захвата, перемещения и укладки на паллеты. Робот совместим с захватами, датчиками, конвейерами, системами машинного зрения, концевыми эффекторами и многоцелевыми роботами. Мощность со
Шестиосевой коллаборативный робот-паллетайзер грузоподъёмностью 20 или 30 кг с досягаемостью 1854 мм+5 фото

Шестиосевой коллаборативный робот-паллетайзер грузоподъёмностью 20 или 30 кг с досягаемостью 1854 мм
Модель: РМУ-52(4Б)
Шестиосевой коллаборативный робот-паллетайзер предназначен для операций 3D-захвата, перемещения и размещения при паллетировании. Грузоподъёмность составляет 20 или 30 кг, а досягаемость — 1854 мм. Мощность робота — 624 Вт. Он совместим с концевыми эффекторами, захватами, датчиками, конвейерами и сис
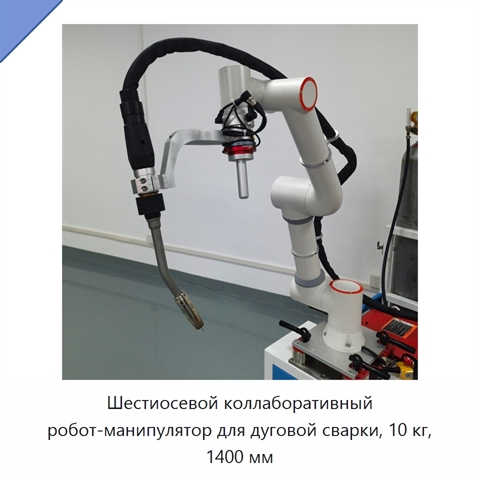
Шестиосевой коллаборативный робот-манипулятор для дуговой сварки, 10 кг, 1400 мм+5 фото

Шестиосевой коллаборативный робот-манипулятор для дуговой сварки, 10 кг, 1400 мм

Модель: ХИП-15(7Э)
Шестиосевой коллаборативный робот-манипулятор предназначен для дуговой сварки. Полезная нагрузка составляет 10 кг, досягаемость — 1400 мм. Робот оснащён ПЛК, двигателем и системой отслеживания сварного шва на основе искусственного интеллекта. Мощность составляет 294 Вт, предусмотрены варианты напряж